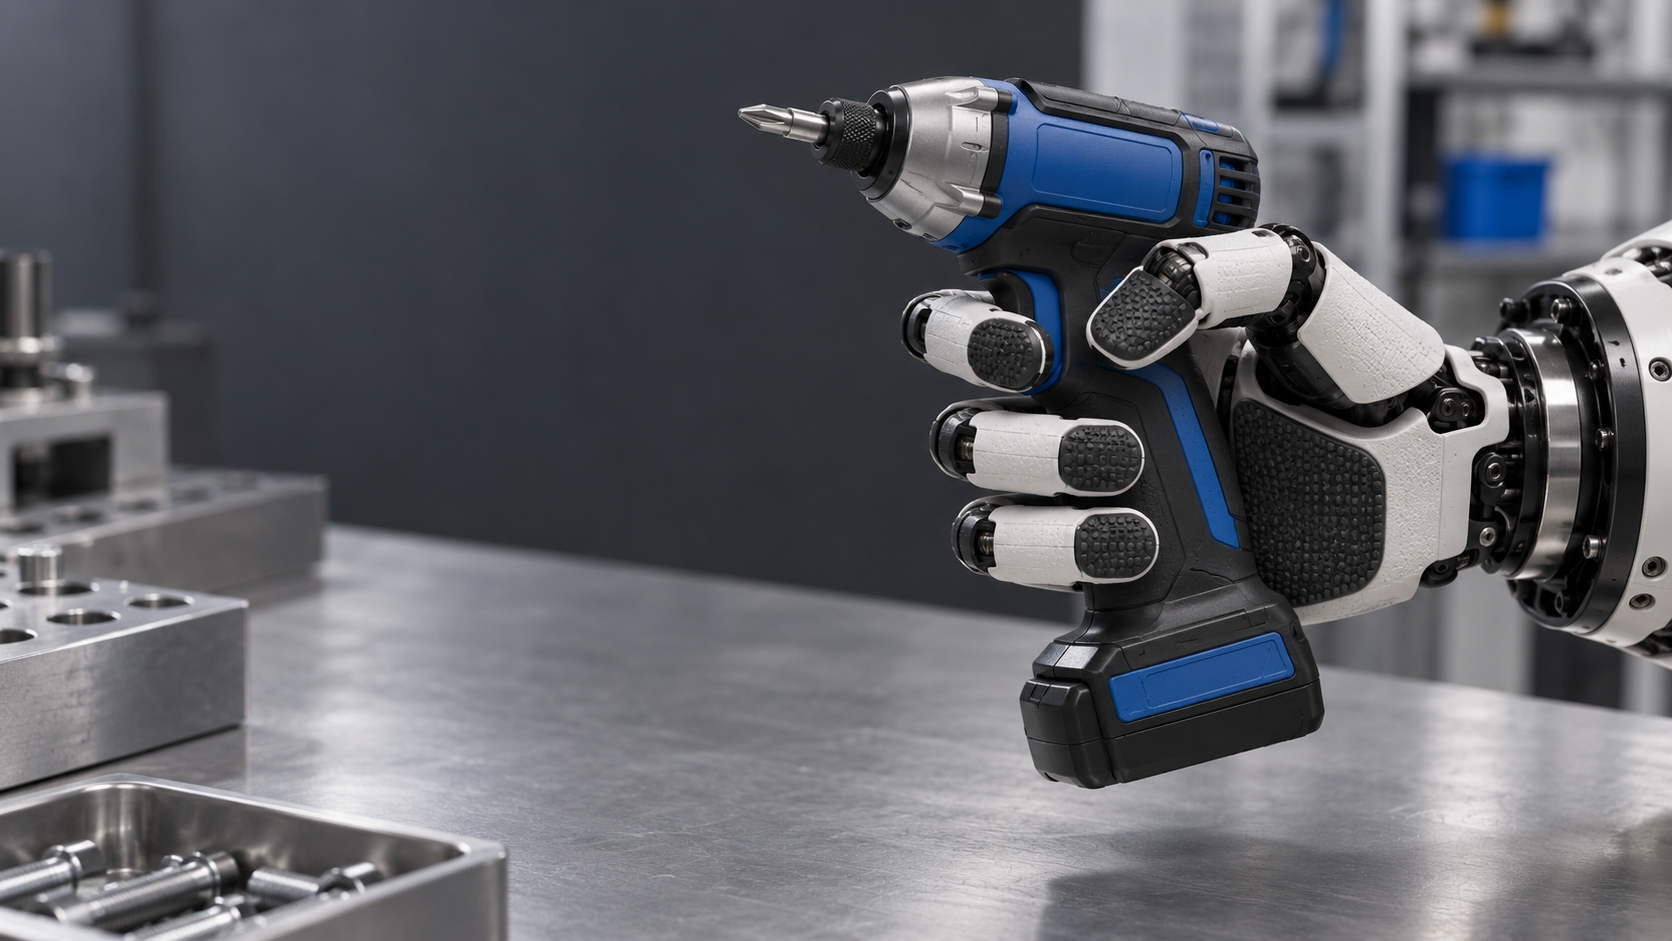
Die neue Atlas Roboterhand von Boston Dynamics hat nur vier Finger – und genau das ist Absicht. Statt eine menschliche Hand möglichst exakt zu kopieren, priorisiert das Unternehmen belastbare Mechanik, steuerbare Bewegungen und praktische Werkzeugaufgaben.
In diesem Artikel
Atlas Roboterhand: vier Finger, 13 Freiheitsgrade
Die neue Hand des elektrischen Atlas ist kein kosmetisches Detail. Boston Dynamics gibt für sie 13 Freiheitsgrade an: vier für den besonders beweglichen Daumen und jeweils drei für die übrigen drei Finger. Gegenüber der früheren Hand mit sieben Freiheitsgraden entsteht so deutlich mehr Spielraum beim präzisen Greifen.
Der zentrale Unterschied liegt jedoch nicht allein in der Zahl. Die Konstruktion verzichtet auf die vollständige Nachbildung einer menschlichen Hand. Vier Finger genügen für die Griffe, die der Roboter im industriellen Alltag zuverlässig beherrschen soll – vom Pinzettengriff über dreipunktige Griffe bis zum sicheren Halten von Werkzeugen.
Warum der kleine Finger fehlt
Ein kleiner Finger hätte laut Boston Dynamics drei zusätzliche Freiheitsgrade und damit weitere Aktoren, Bauraum, Energiebedarf und potenzielle Fehlerquellen verlangt. Für die Aufgaben, auf die Atlas zielt, rechnet sich dieser Aufwand nicht. Das Team prüfte die Konsequenz offenbar sehr praktisch: Ingenieure banden ihren kleinen Finger testweise an den Ringfinger und arbeiteten einen Tag lang damit.
Das Ergebnis der Designentscheidung: weniger Komplexität an der Hand, ohne die für relevante Aufgaben nötige Geschicklichkeit aufzugeben. Gerade bei humanoiden Robotern ist das kein Nebenaspekt. Jede zusätzliche Achse muss mechanisch geschützt, geregelt, simuliert und langfristig gewartet werden.
Direkte Aktuierung statt empfindlicher Seilzüge
Die Atlas Roboterhand setzt auf direkt angetriebene Gelenke. Frühere robotische Hände führen Kräfte oft über Seilzüge oder Kabel über die Gelenke. Das kann kompakt sein, erhöht aber die Empfindlichkeit gegenüber Verschleiß, Reibung und Serviceaufwand. Bei Atlas sitzen die Aktoren näher an der Bewegung, die sie erzeugen.
Diese Architektur soll die Reaktion der Hand besser vorhersagbar machen und ein Zurückdrücken bei Kontakt erlauben. Ergänzt wird sie durch Drucksensorik in Fingerspitzen und Handfläche. Der Roboter kann damit nicht nur erkennen, dass er ein Objekt berührt, sondern die Kraft beim Greifen schneller anpassen.
Was vier Finger bei Werkzeugen bringen
Boston Dynamics nennt als Zielaufgaben unter anderem Bohrmaschinen, Drehschrauber, Schleifer, Nagelpistolen und Schweißbrenner. Solche Werkzeuge verlangen mehr als bloßes Festhalten: Ein Trigger muss betätigt, Drehmoment aufgenommen und die Lage beim Arbeiten stabilisiert werden. Genau hier soll die Kombination aus beweglichem Daumen, drei Fingern und taktilem Feedback funktionieren.
Für Fabriken ist die Frage nicht, ob eine Roboterhand menschlich aussieht. Entscheidend sind Wiederholbarkeit, kurze Stillstandszeiten und die Fähigkeit, vorhandene Arbeitsmittel sicher zu bedienen. Die Vierfinger-Lösung setzt deshalb auf eine funktionsorientierte statt auf eine anthropomorphe Kopie.
Warum die Hand für KI-Training wichtig ist
Die neue Geometrie ist zugleich auf modernes Robotik-Training ausgelegt. Boston Dynamics beschreibt die Hand als Grundlage für Reinforcement Learning und Sim-to-Real-Transfer: Bewegungen werden zunächst in der Simulation gelernt und anschließend auf die reale Maschine übertragen. Je klarer sich die Mechanik modellieren lässt, desto besser lässt sich dieser Transfer absichern.
Eine kompliziertere Hand ist nicht automatisch eine bessere Trainingsplattform. Weniger, klar kontrollierbare Komponenten können die Lücke zwischen Simulation und Realität verkleinern – ein wichtiger Punkt, wenn Robotik aus der Labor-Demo in Schichtbetrieb übergehen soll.
Einordnung: weniger menschenähnlich, mehr industrietauglich
Die Entscheidung gegen den kleinen Finger zeigt einen größeren Trend bei humanoiden Robotern. Das menschliche Erscheinungsbild kann helfen, wenn Roboter in bestehenden Arbeitsumgebungen eingesetzt werden. Bei den Endeffektoren zählt aber vor allem die Aufgabe. Die IEEE Robotics & Automation Society ordnet die neue Hand ebenfalls als auf Produktion, Zuverlässigkeit und Skalierbarkeit ausgerichtete Konstruktion ein.
Ob Atlas damit im großen Maßstab in Fabriken arbeitet, wird sich an Verfügbarkeit, Sicherheit und Kosten entscheiden. Technisch ist die Hand aber ein klares Signal: Bei industrieller Robotik gewinnt nicht die vollständigste Menschenkopie, sondern die robusteste Lösung für echte Arbeit.
Häufige Fragen zur Atlas Roboterhand
Hat die neue Atlas-Hand wirklich nur vier Finger?
Ja. Die aktuelle Konstruktion nutzt einen Daumen und drei weitere Finger. Einen kleinen Finger gibt es bewusst nicht.
Wie viele Freiheitsgrade hat die Hand?
Boston Dynamics nennt 13 Freiheitsgrade: vier am Daumen und je drei an den drei übrigen Fingern.
Kann Atlas mit Werkzeugen arbeiten?
Das Design zielt auf Werkzeuggriffe und Trigger-Aufgaben. Genannt werden unter anderem Bohrmaschinen, Drehschrauber, Schleifer, Nagelpistolen und Schweißbrenner.
Ist das Beitragsbild ein Foto von Boston Dynamics?
Nein. Das Bild ist eine eigenständige KI-Illustration nach den dokumentierten Konstruktionsmerkmaln der Vierfinger-Hand und kein Produktfoto.
Quellen
- Boston Dynamics: Robot Hands for Modern AI and Real Work
- IEEE Robotics & Automation Society: Atlas Robot’s New Hand May Outperform Humanlike Designs
Beitragsbild: KI-Illustration nach dokumentierten Konstruktionsmerkmalen der neuen Atlas-Hand von Boston Dynamics; kein Produktfoto.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.