PID-Regler in der Robotik: P-, I- und D-Anteil, Regelkreis, Tuning, Einsatz und typische Grenzen verständlich erklärt.
Mehr lesen![PID-Regler in der Robotik einfach erklärt 1 [Bildinhalt mit KI erstellt] Servogeregeltes Robotergelenk auf einem präzisen Prüfstand [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/pid-regler-robotik.png)
![PID-Regler in der Robotik einfach erklärt 1 [Bildinhalt mit KI erstellt] Servogeregeltes Robotergelenk auf einem präzisen Prüfstand [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/pid-regler-robotik.png)
PID-Regler in der Robotik: P-, I- und D-Anteil, Regelkreis, Tuning, Einsatz und typische Grenzen verständlich erklärt.
Mehr lesen![Kraft-Momenten-Sensor (F/T-Sensor) einfach erklärt 2 [Bildinhalt mit KI erstellt] Sechsachsiger Kraft-Momenten-Sensor zwischen Roboterflansch und Greifer [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/kraft-momenten-sensor.png)
Kraft-Momenten-Sensor erklärt: Sechs Achsen, Messprinzip, Nullung, Anwendungen und Grenzen in Robotik und Cobots.
Mehr lesen![Encoder und Drehgeber in der Robotik erklärt 3 [Bildinhalt mit KI erstellt] Geöffneter Präzisionsdrehgeber in einem Robotergelenk [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/encoder-drehgeber-robotik.png)
Encoder in der Robotik: Inkremental- und Absolutwertgeber, Position, Geschwindigkeit, Auflösung und typische Fehler.
Mehr lesen![Kalibrierung in der Robotik einfach erklärt 4 [Bildinhalt mit KI erstellt] Industrieroboter wird mit Lasertracker und Referenzkugel kalibriert [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/kalibrierung-robotik.png)
Kalibrierung in der Robotik: Gelenknullpunkte, TCP, Basis, Kamera und Sensoren sowie Unterschied zur Justierung erklärt.
Mehr lesen![Wiederholgenauigkeit bei Robotern einfach erklärt 5 [Bildinhalt mit KI erstellt] Roboter berührt bei wiederholten Bewegungen denselben Messpunkt [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/wiederholgenauigkeit-roboter.png)
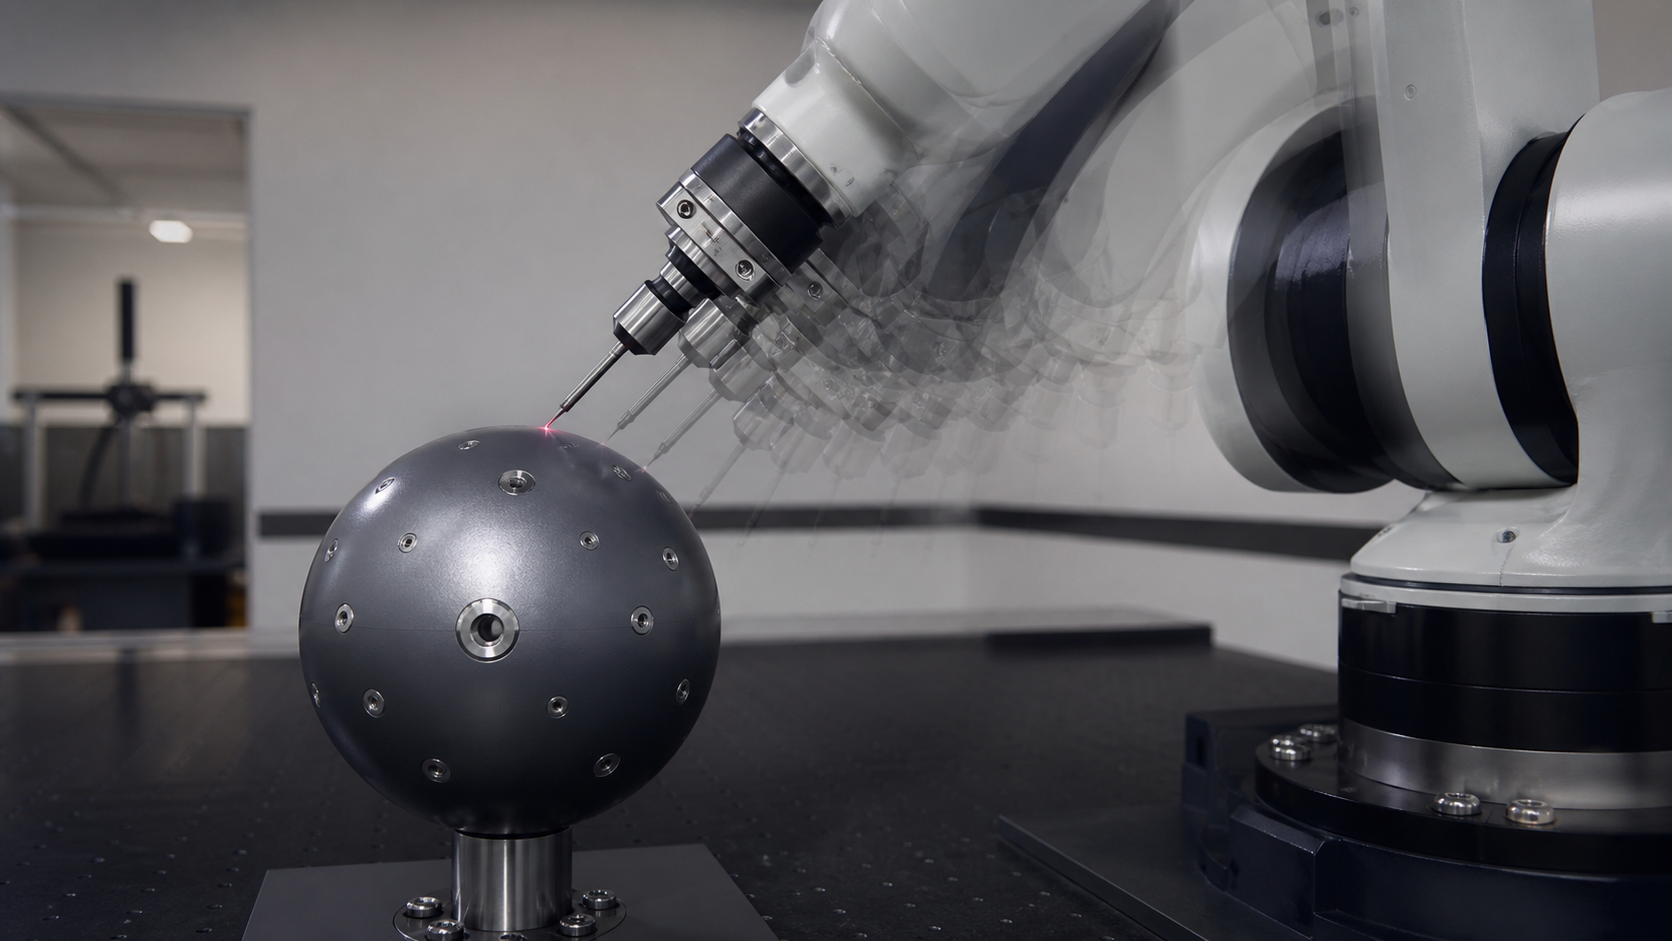
Wiederholgenauigkeit bei Robotern: Unterschied zu absoluter Genauigkeit, Messung nach ISO 9283 und Einflussfaktoren.
Mehr lesen![Traglast und Payload bei Robotern einfach erklärt 6 [Bildinhalt mit KI erstellt] Schwerlastroboter hebt eine kalibrierte Metalllast sicher an [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/traglast-payload-roboter.png)
Traglast bei Robotern: Payload, Werkzeuggewicht, Schwerpunkt, Trägheit und Herstellerangaben richtig verstehen.
Mehr lesen![Bewegungsplanung in der Robotik einfach erklärt 7 [Bildinhalt mit KI erstellt] Roboterarm folgt einer kollisionsfreien Bahn zwischen Hindernissen [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/bewegungsplanung-robotik.png)
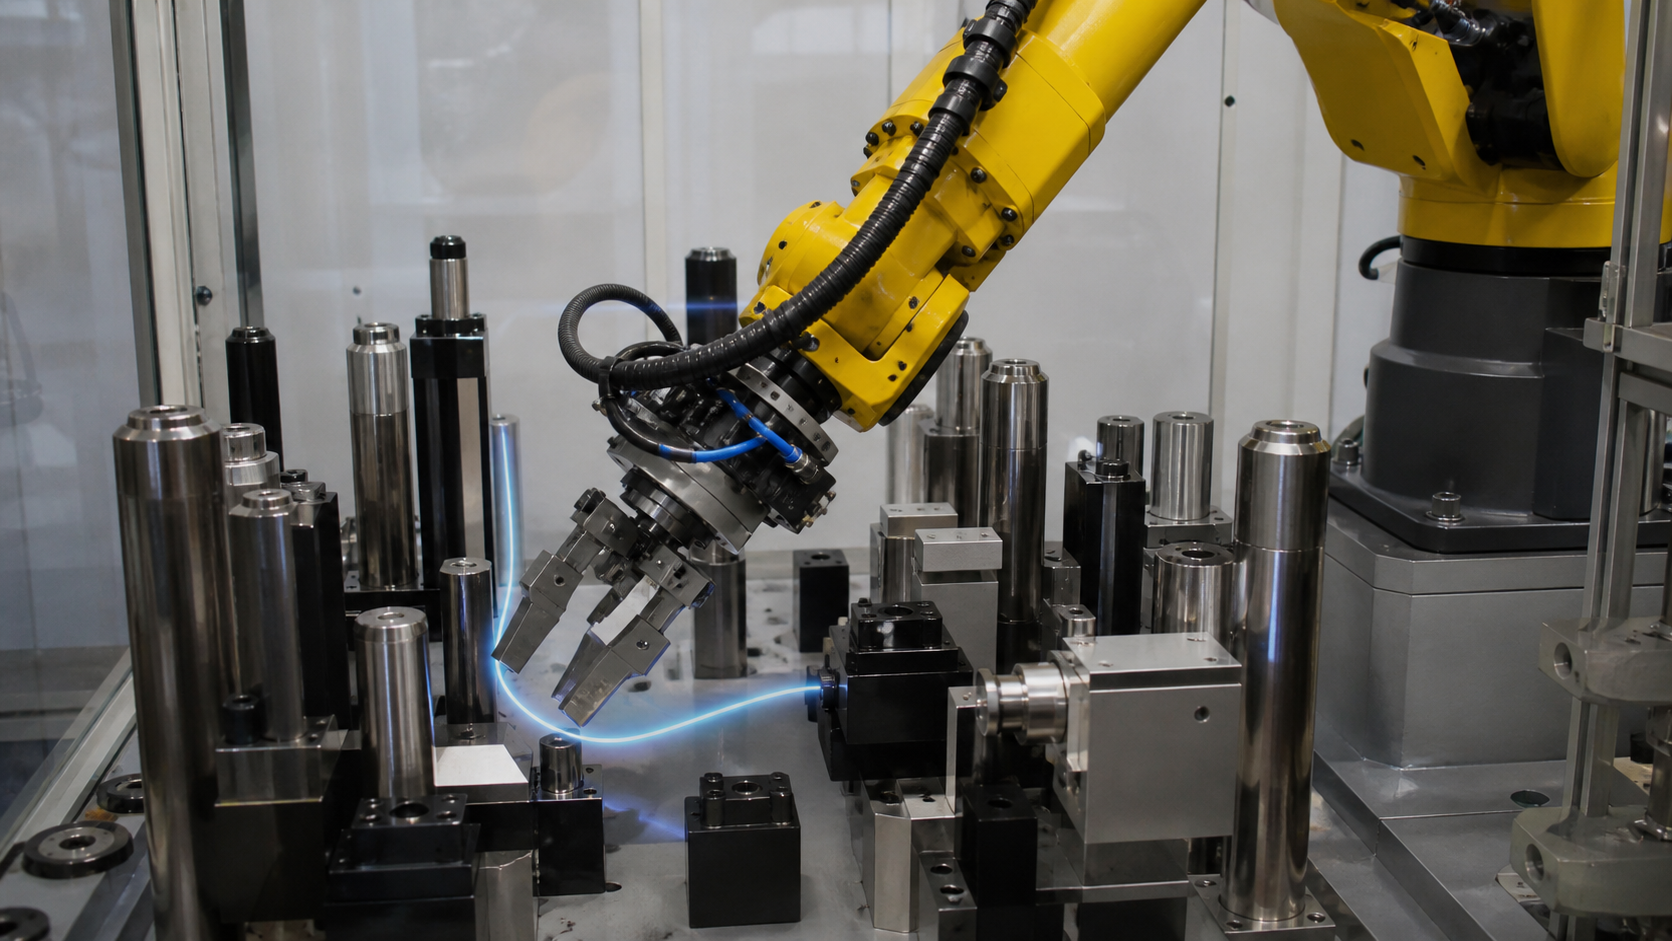
Bewegungsplanung in der Robotik: Unterschied zwischen Pfad, Bahn und Trajektorie, Kollisionsprüfung und gängige Verfahren.
Mehr lesen![Arbeitsraum eines Roboters: Definition und Grenzen 8 [Bildinhalt mit KI erstellt] Industrieroboter innerhalb seines räumlich dargestellten Arbeitsbereichs [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/arbeitsraum-roboter.png)
Arbeitsraum eines Roboters erklärt: Reichweite, erreichbare Posen, Gelenkgrenzen, Nutzraum und Sicherheitsraum unterscheiden.
Mehr lesen![Tool Center Point (TCP) bei Robotern einfach erklärt 9 [Bildinhalt mit KI erstellt] Nahaufnahme eines Roboterwerkzeugs am präzise kalibrierten Werkzeugmittelpunkt [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/tool-center-point.png)
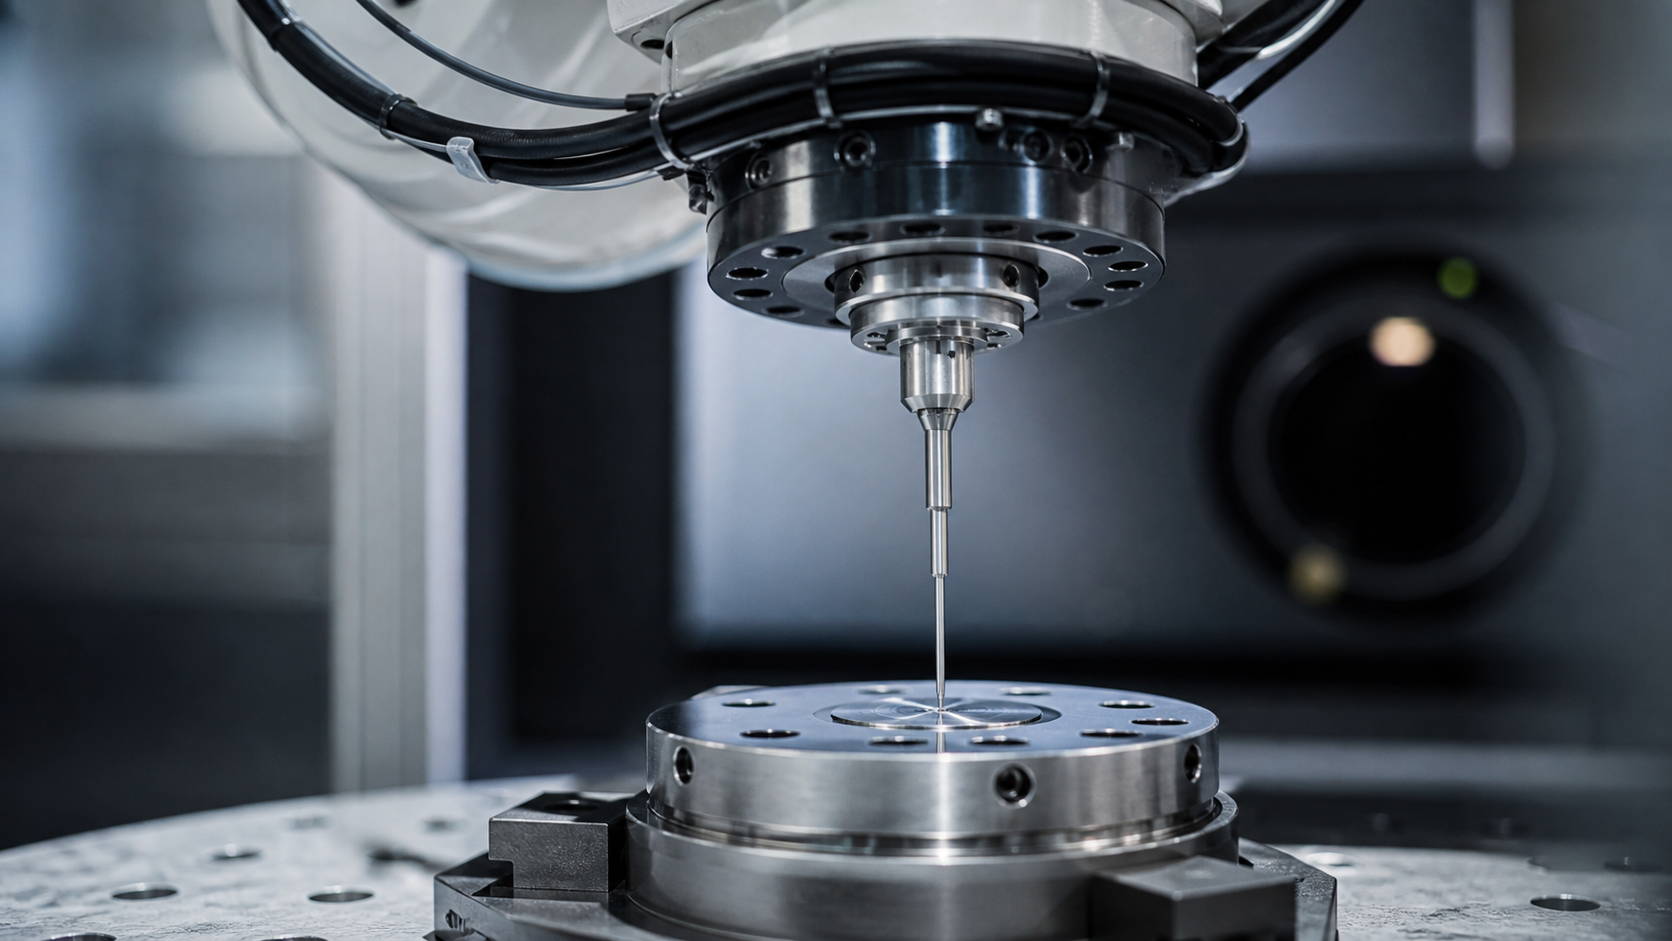
Tool Center Point erklärt: Bedeutung des TCP, Werkzeugkoordinaten, Kalibrierung und typische Fehler bei Industrierobotern.
Mehr lesen![Koordinatensysteme und Frames in der Robotik erklärt 10 [Bildinhalt mit KI erstellt] Roboterzelle mit mehreren räumlichen Koordinatensystemen an Basis, Gelenk und Werkzeug [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/koordinatensysteme-frames-robotik.png)
Koordinatensysteme in der Robotik: Welt-, Basis-, Werkzeug- und Kameraframe sowie Transformationen einfach erklärt.
Mehr lesen![Pose in der Robotik: Position und Orientierung erklärt 11 [Bildinhalt mit KI erstellt] Robotergreifer in eindeutig definierter Position und Orientierung über einem Werkstück [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/pose-robotik.png)
Was bedeutet Pose in der Robotik? Position, Orientierung, Koordinatensysteme und typische Darstellungen verständlich erklärt.
Mehr lesen![Vorwärtskinematik in der Robotik einfach erklärt 12 [Bildinhalt mit KI erstellt] Roboterarm mit hervorgehobener Gelenkkette bis zur Werkzeugposition [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/vorwaertskinematik.png)
Vorwärtskinematik erklärt: Wie Roboter aus Gelenkwinkeln die Position und Orientierung ihres Endeffektors berechnen.
Mehr lesen