NVIDIA hat am 9. November auf der Robotik-Konferenz CoRL GR00T 2 vorgestellt. Das Modell soll Roboter schneller an neue Handgriffe anpassen. Der auffälligste Befund aus NVIDIAs Versuchen: Fünf Vorführungen je Aufgabe erhöhten die durchschnittliche Erfolgsquote von 40 auf 95 Prozent. Das ist ein Forschungsergebnis des Herstellers – kein Nachweis für störungsfreien Fabrikbetrieb.
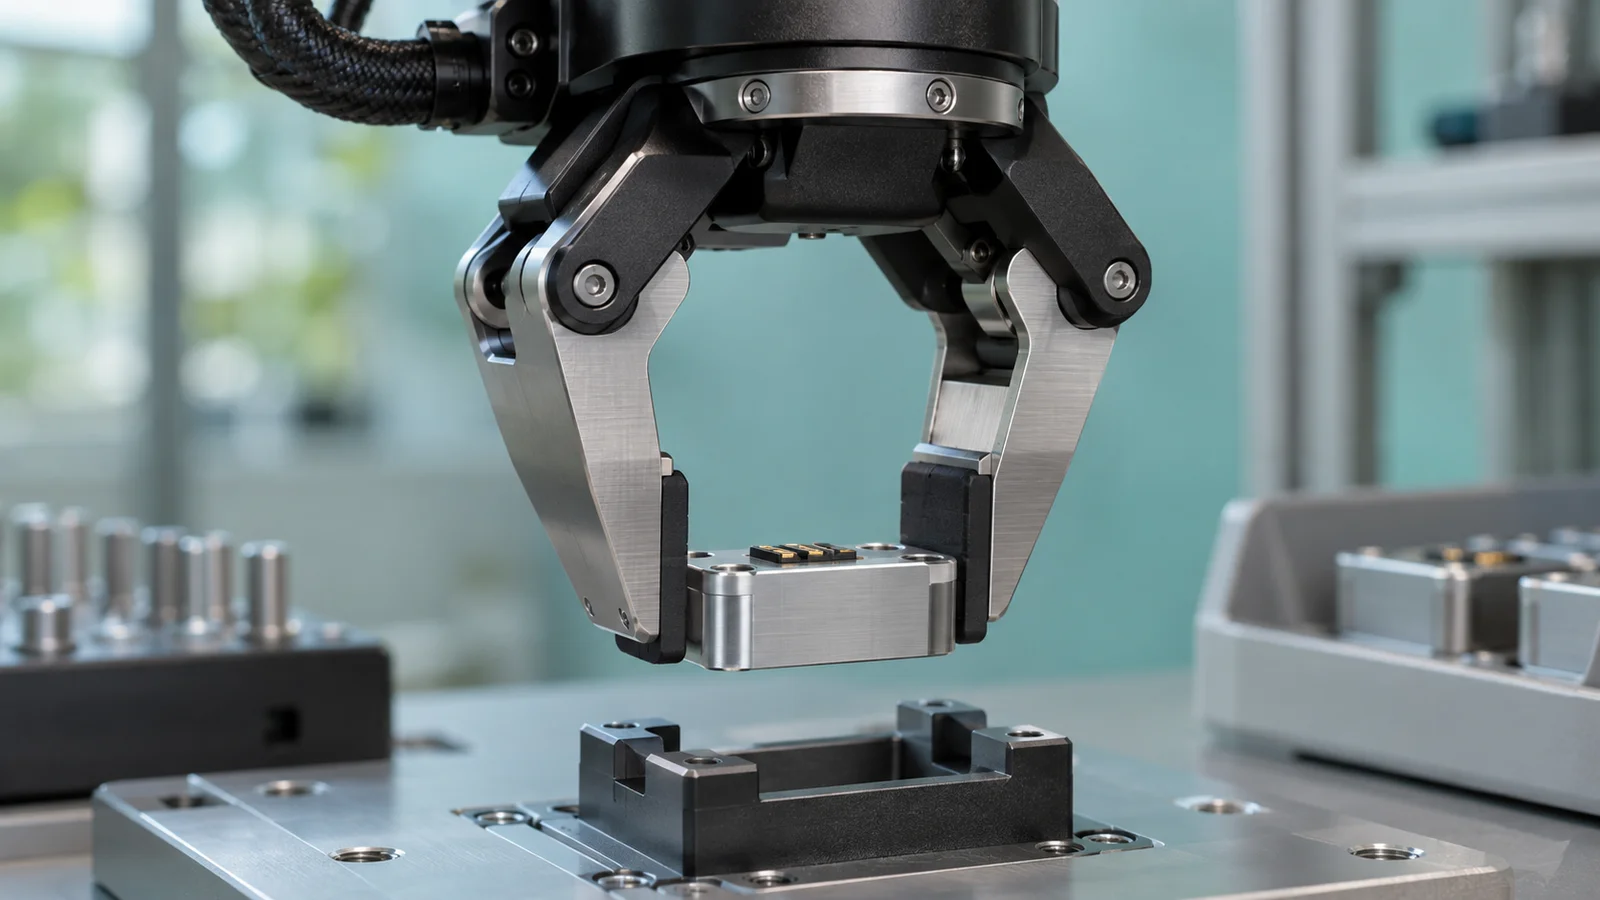
Aufmacher: eigene KI-Illustration von Alpha Bionic; symbolische Montageaufgabe, keine Aufnahme eines GR00T-2-Tests.
In diesem Artikel
Drei Zahlen, drei unterschiedliche Aussagen
Die Forschungsseite beschreibt 50 Aufgaben, die dem Zielroboter nicht vorgeführt worden waren. Ähnliche Fähigkeiten waren jedoch bereits in Videos von Menschen oder Daten anderer Roboter enthalten. „Zero-shot“ bedeutet hier also nicht, dass das System ohne Vorwissen startet.
- 40 von 50 Aufgaben: Ohne aufgabenspezifische Vorführung am Zielroboter gelang jede dieser 40 Aufgaben mindestens einmal.
- 40 Prozent: So hoch lag die Erfolgsquote über die Zero-shot-Versuche – nicht bei 80 Prozent, wie eine Verwechslung mit der Aufgabenabdeckung nahelegen könnte.
- 95 Prozent: Diesen Durchschnitt nennt NVIDIA nach fünf Vorführungen und zusätzlicher Modellanpassung je Aufgabe. Eine Vorführung ergab 71 Prozent.
Diese Unterscheidung entscheidet darüber, wie aussagekräftig eine Demonstration ist. Einmaliger Erfolg zeigt, dass eine Fähigkeit grundsätzlich vorhanden sein kann. Wiederholbarer Erfolg zeigt, wie verlässlich sie unter den jeweiligen Testbedingungen abrufbar ist. Beides ersetzt noch keine Prüfung wechselnder Bauteile, Beleuchtung oder Störungen.
Wenig Zusatzdaten heißt nicht wenig Gesamttraining
GR00T 2 ist ein sogenanntes World-Action-Modell: Es sagt künftige Videobilder und Roboteraktionen gemeinsam voraus. Nach NVIDIA-Angaben reichen für die genannte Anpassung weniger als drei Minuten Roboterdaten und rund 30 Minuten Feinabstimmung auf einer RTX 5090. Dahinter steht aber umfangreiches Vortraining mit menschlichen Videos und Roboterdaten. Der Roboter lernt somit nicht seine gesamte Geschicklichkeit aus fünf Beispielen.
Der praktische Unterschied ist wichtig: Ein Betrieb könnte weniger eigene Demonstrationen benötigen, wenn das vortrainierte Modell bereits passende Fähigkeiten mitbringt. Die Zeit für Aufnahme, Prüfung, Integration und Fehleranalyse bleibt dennoch Teil des Projekts. Eine halbe Stunde Modellanpassung ist deshalb nicht gleichbedeutend mit einer halben Stunde bis zur einsatzfähigen Anlage.
Was Anwender vor einem Pilotversuch prüfen sollten
Unsere Einordnung: Der relevante Fortschritt ist die mögliche Verringerung des aufgabenspezifischen Datenaufwands. Für eine Investitionsentscheidung ist die isolierte Durchschnittsquote dagegen zu grob. Ein sinnvoller Pilot sollte drei Fragen beantworten:
- Welche Fehler bleiben? Ein abgelegtes Teil und ein beschädigtes Werkstück zählen vielleicht beide als Misserfolg, verursachen aber sehr unterschiedliche Kosten.
- Wie weit reicht die Übertragung? Testteile, Positionen und Lichtbedingungen sollten von den Vorführungen abweichen. Sonst wird vor allem die bekannte Situation geprüft.
- Wie viel Betreuung ist nötig? Neben erfolgreichen Durchläufen gehören Eingriffe, Wiederanläufe, Ausschuss und Zykluszeiten in dieselbe Auswertung.
Alpha Bionic hat das Modell nicht selbst getestet. Die genannten Messwerte stammen aus NVIDIAs eigener Veröffentlichung. Auf der Forschungsseite wird der Code für Dezember angekündigt; eine Ankündigung ist noch keine verfügbare Implementierung.
Zur Hardware-Ebene siehe unseren Beitrag zum Unitree H2 Plus als GR00T-Referenzroboter. Die neue Meldung betrifft dagegen die Modellgeneration und ihre Anpassbarkeit. Entscheidend wird sein, ob der Vorteil mit wenigen Zusatzbeispielen auch bei den Fehlerfällen einer konkreten Arbeitszelle erhalten bleibt.
Quellen
- NVIDIA: Vorstellung auf der CoRL, 9. November 2026.
- NVIDIA Research: GR00T 2, Methoden und Versuchsergebnisse, November 2026.