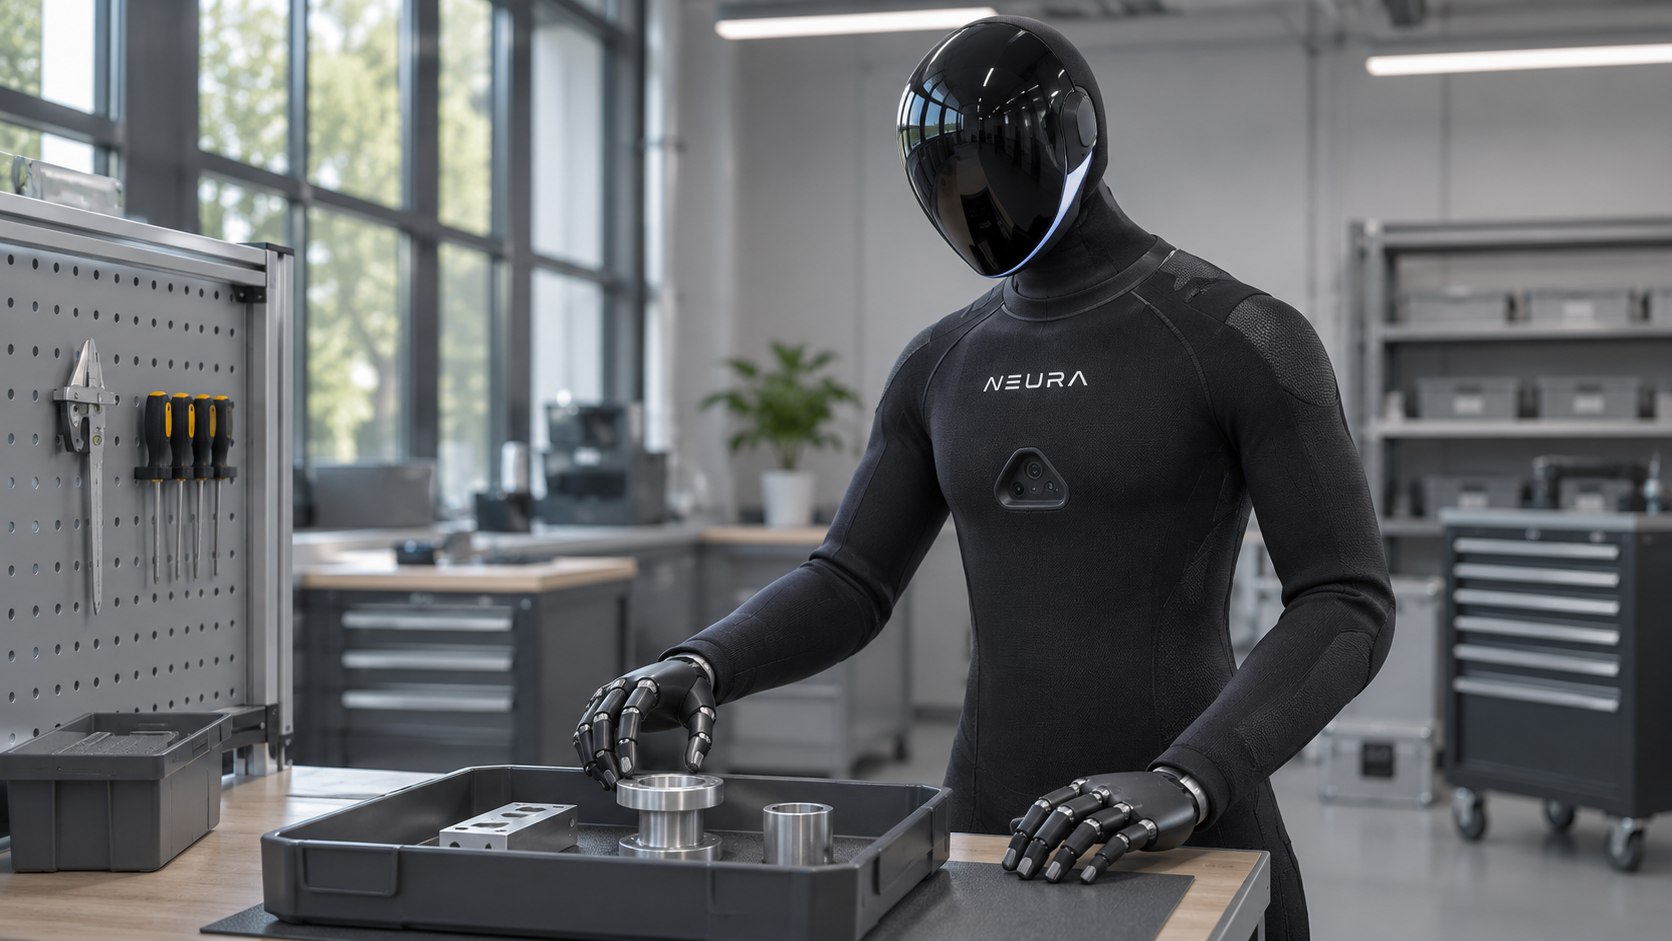
ロボットが部品を正確につかめても、その次の工程で失敗することはある。直前に何をしたのかを、正しく把握できていない場合だ。ブッシュはもう入っているのか。作業者が途中で部品を動かしていないか。中断後、そのまま動作を再開してよいのか。華やかな実演を現場で使える支援に変えるには、こうした地味な問いに答える必要がある。
NEURA RoboticsとNXAIの協力で私が注目するのは、一つの作業がたどった経緯を扱う点だ。最初の動作が成功した後にこそ、難しさが現れる。舞台では見落とされやすい細部も、工場では待ち時間や追加の人手につながり得る。うまく動く一瞬だけで、導入の価値は決まらない。
In this article
NEURA RoboticsとNXAIが発表したこと
NEURAとNXAIは10月20日、ロボット記憶の研究とNeuraverse向け追加モデルを発表した。両社の発表。
Industriemagazinは11月3日にこの協力を報じた。時系列を知ると、ニュースの意味を整理しやすい。購入を考える企業には、使う製品の版、適切なハードウェア、自社工程での試験が必要になる。開発の目標は、そのまま性能の保証にはならない。
NEURAはNeuron AIを、視覚、触覚、音声、ロボット状態、言語を組み合わせるモデルと説明する。Neuron AIの紹介。NXAIはxLSTMを研究分野に挙げ、Sepp Hochreiterを共同創業者兼Chief Scientistと紹介している。NXAI。
鮮明な画像だけでは工程全体を説明できない
小さな組立作業を想像してみよう。治具にはケースが置かれ、隣に似たブッシュが二つある。ロボットは一つを挿入し、位置を確認して完成品を脇に置く。画像一枚から物体の位置は分かるかもしれない。しかし、どの試みが既に失敗したのか、見えている部品が今回の注文に属するのかまで、必ず分かるとは限らない。
これは問題を説明するための編集上の例であり、確認されたNEURAの試験ではない。ここで私が求めたいのは、現在の観察を、前の工程について確認できる情報と結び付けることだ。両者が食い違えば、もう一度調べる必要がある。先に保存されたという理由だけで、古い仮定を優先してはいけない。
共有の作業台では、カメラの外で人が物を動かすこともある。「最後に見た状態」と「今確認した状態」を区別する意味は大きい。説明会では似た表現に聞こえても、機械が再び動き始めるとき、その違いは具体的な結果につながる。
現在の作業と過去の経験は分けて考える
評価では二つの問いを分けたい。進行中の仕事を終えるために、どの情報が必要なのか。新しい仕事に、以前のどの経験を使ってよいのか。前者は確認済みの組立進捗などに関係する。後者では、過去に成功したときの条件が今も成立するかが問題になる。
多くの情報を保持するというだけで、私はロボットを高く評価しない。必要な情報を使い、有効期限の切れた仮定を捨てられることが大切だ。工具を交換すれば、以前は成功した把持方法が合わなくなるかもしれない。中断前の位置も、再確認が必要になる場合がある。
記憶という言葉から、人の意識を連想する必要もない。保存された関係や学習した関係は、人間のような主観的経験を証明しない。利用者にとって有益なのは、どの情報が次の判断を変え、その理由を現場の人が理解できるかという問いである。
xLSTM研究から導ける評価の問い
xLSTMは新しい入力で内部状態を更新し、その研究はLSTMの記憶構造を拡張する。xLSTM論文。別の研究はxLSTM行動モデルを調べ、ベンチマークで有利な速度と性能を報告する。LRAM論文。
企業なら、これを直ちに購入の結論にするより、試験の問いに変えるのがよいと思う。観察が増えても、工程全体の応答と信頼性は維持されるか。研究の比較試験は有用な出発点だが、設備の受入れでは、センサー処理、実際の運動、例外への対応、人の介入まで一緒に見なければならない。
モデルの計算が速くても、その後で作業員を長く待つなら、効果は限られる。品質も同じだ。もっともらしい次の動作が、過去の工程に関する誤った前提から生まれることも考えられる。私は記録と現実が食い違う状況を、意図的に試験へ加えたい。
情報量の多い試験は中断から始まる
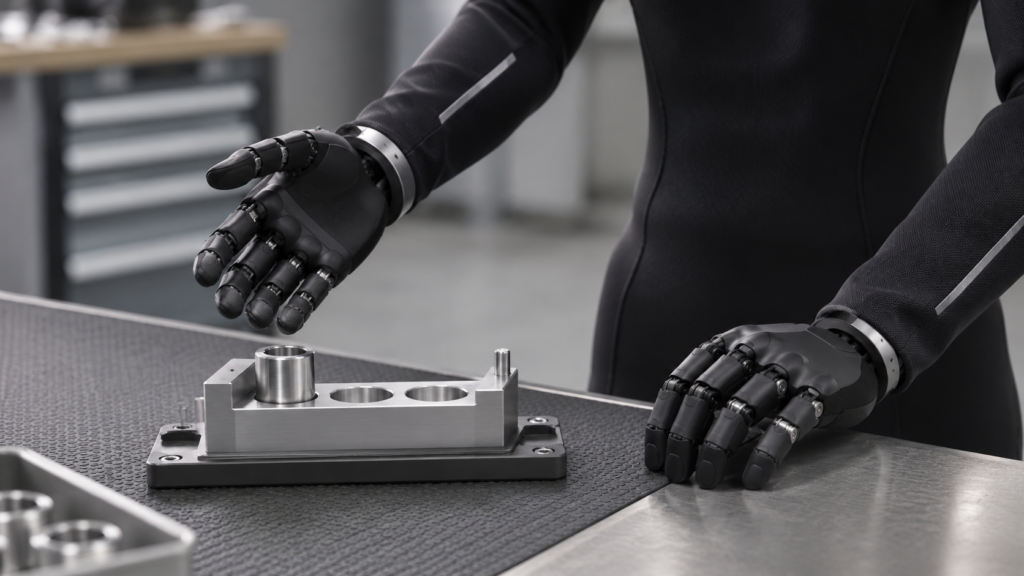
最初の試験は、あえて単純にする。決めた工程の後で作業者が停止し、一つの部品を取り除くか、似た物に交換する。再開時には、どの条件がまだ有効かをシステムに確認させる。完了したかだけでなく、不明なときに制御された状態で止まれるかも評価したい。
二つ目は物体を失った場面だ。グリッパーが確実に保持していないのに、予定した経路を進み続けるのは適切でない可能性がある。三つ目には、似た部品を使う別の注文を用意する。前の注文の仮定が、不適切に残らないかを見られる。いずれも試験の提案であり、既に提供されている機能の説明ではない。
各試行には、結果、必要だった支援、再開までの時間を記録する。人の手助けが見えない成功より、理由が明確な停止の方が役立つ場合もある。照明、作業内容、許可した介入も明らかにするべきだ。同じ成功率でも、条件が違えば意味は変わってくる。
Neuraverseで現場が理解したいこと
NEURAはNeuraverseをロボット、人、データを結ぶ基盤と説明し、Gymsでは制御された変化の中で訓練するという。プラットフォーム概要。
利用企業には運用上の課題がある。新しい動作を誰が承認するのか。各作業台では、どのモデル版が動いているのか。確認済みの前の版にどう戻すのか。一か所の改善が別の場所の問題につながったなら、チームは関係を素早く特定したい。プラットフォームには、その答えを見つけやすくしてほしい。
工程の知識についても、試験導入前に具体的な取り決めが必要だ。何を記録し、どれだけ保持し、誰が利用できるのか。作業者の修正が今回の注文だけに適用されるのか、次の作業にも影響するのかを理解できるようにしたい。この区別は予想外の動作を調べる際にも役立つ。
同僚が読み返せる試験記録にする
導入を検討する読者には、小さくても明確な確認表を勧めたい。最初に必要な完成状態を書き、次に人が確認する箇所と失敗後に認める対応を記す。完了とは、単に部品を置いたことか、位置確認まで通ったことか。チーム内で意味がそろっていなければ、数字だけを比べても判断しづらい。
支援の内容も分けて記録したい。画面を見て承認するだけなのか、人が部品を並べ直すのかでは、現場の負担が異なる。どちらも同じ成功として扱うと、改善すべき場所が見えにくくなる。小さな違いを残しておくことが、次の判断の助けになる。
失敗後に次の注文へ影響が残ったか、担当者が理由を説明できたか、元の方法へ戻るのに何分かかったかも確認したい。これは特定製品の欠陥を前提にする手順ではなく、運用を理解するための提案だ。最初は小さくても価値のある工程を選び、合意した条件から徐々に広げればよい。
欧州のロボット協力が価値を生む場所
私が欧州のロボット産業に期待するのは、現実の生産課題に近い場所で開発できる点だ。その期待が強みになるかは、顧客の現場で決まる。部品は変わり、予算には限りがあり、毎朝誰かが設備を立ち上げる。出身地域が証拠の代わりになることはないが、開発者と利用者が密接に働く機会にはなる。
ハードウェアの背景は、NEURA 4NE1 Gen 4の解説で確認できる。知覚と行動の関係については、Neuron AIの視覚と触覚を扱った記事を参照してほしい。他のメーカーや用途はAlpha Bionicロボットアトラスから調べられる。
私の基準は具体的だ。問題が起きた後、作業者に残される謎は減るだろうか。進捗が分かり、役に立つ支援を求め、制御された形で再開できれば、人は効果を直接感じられる。ロボットの記憶は、この日常の信頼性で評価したい。
FAQ:ロボットの記憶を理解する
記憶があれば意識もあるのか?
そうではない。実務で評価するのは判断に影響する情報であり、人間のような主観的経験ではない。
映像の保存だけでは足りないのか?
録画は観察を残す。行動には、そのうち何が関係し、今も有効なのかという判断が必要になる。
役立つ進歩をどう見分けるのか?
繰り返せる課題で、失敗、介入、復旧時間を記録する。一度の成功動作だけでは運用の全体は分からない。
試験導入で最初に見るべき点は?
範囲を明確にした作業から始め、中断や条件変更を加える。成功と許容できる停止を先に決めたい。
データ収集前には何を決めるのか?
データと習得した技能の利用者、修正の扱い、古い情報の削除や無効化について明確にする。
画像は共同試験を撮影したものか?
違う。実在するNEURAのデザインを参考にした独自のAI画像だ。作業の説明用で、NXAIの性能実証の記録ではない。
著者のNico Nussは、2001年からモバイルコンピューティングと自動化ソフトウェアに携わっています。長年の経験と未来技術への強い関心を生かし、ロボティクスと人工知能を中心に執筆・調査しています。