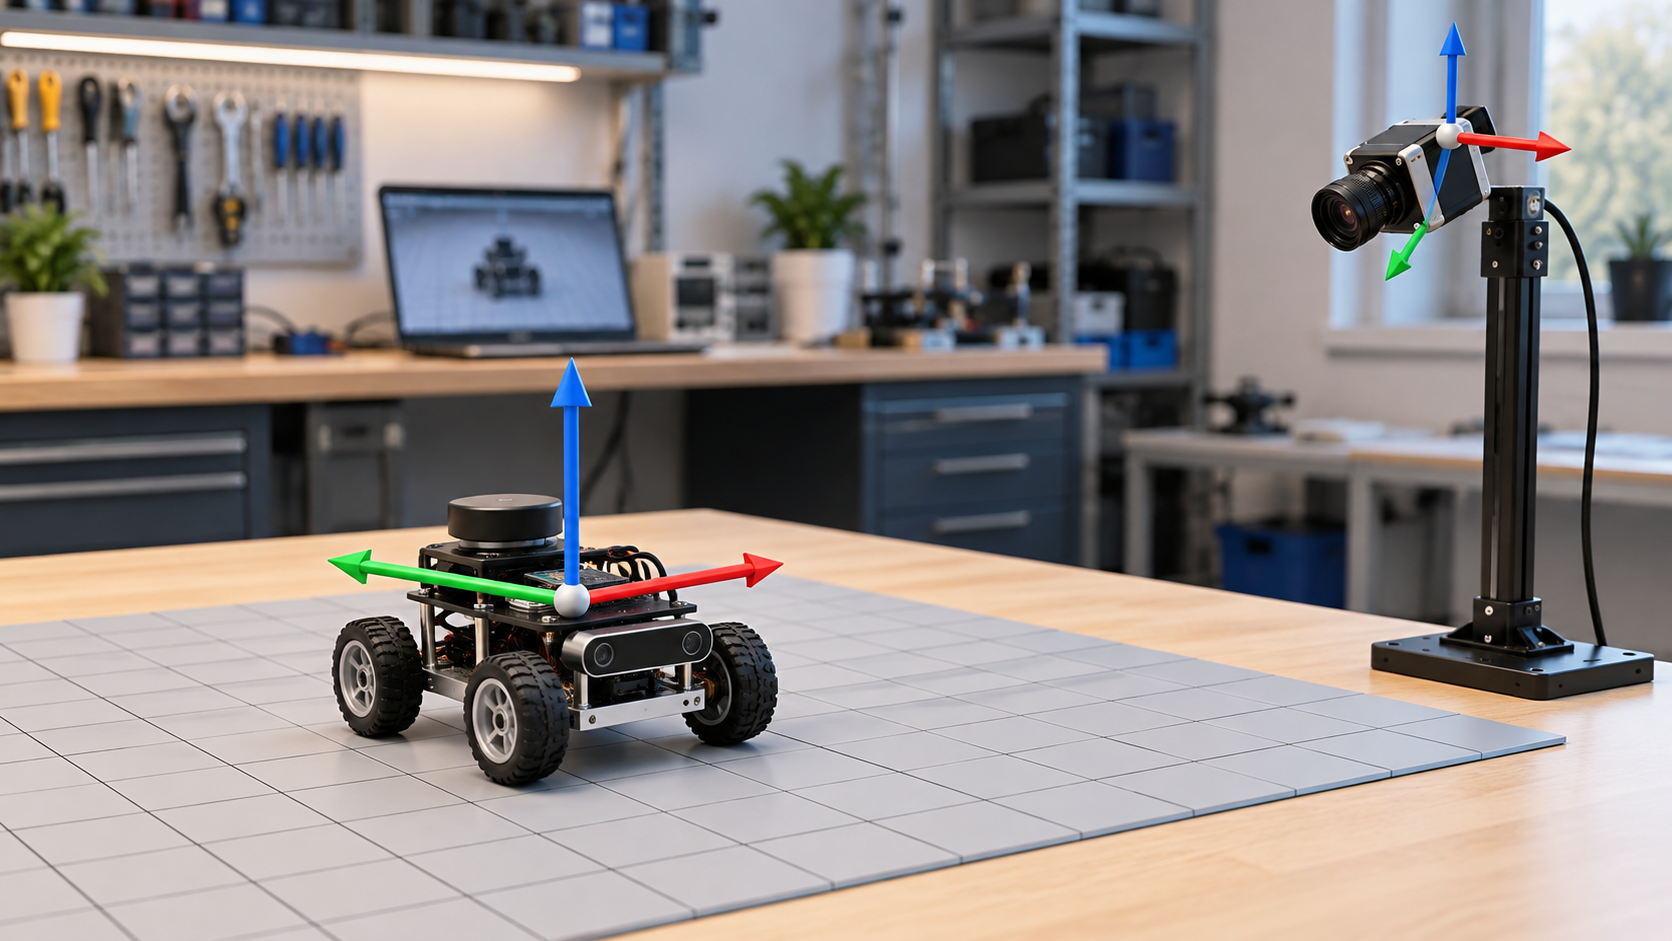
Ein Roboter soll zu einem Gegenstand fahren, eine Kamera meldet dessen Position, und trotzdem landet das Ziel an der falschen Stelle. Eine mögliche Ursache ist überraschend einfach: Beide Komponenten beschreiben denselben Raum mit unterschiedlichen Bezugssystemen. Wer Koordinaten verstehen möchte, braucht deshalb zunächst keine komplizierte Formel. Wichtiger sind die Fragen, wo eine Messung beginnt, in welche Richtung ihre Achsen zeigen und welche Einheit verwendet wird. Ein kleines Gedankenexperiment macht diese Grundlagen anschaulich.
In diesem Artikel
Eine Position ist immer relativ
Stelle dir einen Tisch mit einer Tasse vor. Vom linken Tischrand aus liegt die Tasse an einer anderen Zahlenposition als vom rechten Rand aus, obwohl sie sich nicht bewegt hat. Die Zahlen beschreiben die Lage relativ zu einem gewählten Ursprung. Ohne diesen Bezug bleiben Angaben wie zwanzig nach rechts unvollständig. Es fehlt die Antwort darauf, von welchem Punkt aus gezählt wird.
Bei einem mobilen Roboter kommen mehrere solcher Bezugssysteme zusammen. Eines kann an der Umgebung ausgerichtet sein, eines am Fahrzeug und eines an einem Sensor. Jeder dieser Rahmen hat seinen eigenen Ursprung und seine eigenen Achsen. Eine Positionsangabe wird erst dann eindeutig, wenn bekannt ist, zu welchem Rahmen sie gehört. Die bloßen Zahlen lassen diese Information nicht zuverlässig erkennen.
Achsen und Einheiten gemeinsam festlegen
Für einen Einstieg genügt eine ebene Zeichnung mit zwei rechtwinkligen Achsen. Beschrifte den Ursprung und lege fest, welche Richtung positiv ist. Ergänze die verwendete Einheit direkt an der Skizze. Ein Abstand von fünfzig kann Millimeter, Zentimeter oder Meter meinen. Auch ein korrekt übertragener Zahlenwert führt zu einem falschen Ergebnis, wenn Sender und Empfänger verschiedene Einheiten voraussetzen.
Die Robotik-Software ROS dokumentiert solche Vereinbarungen in REP 103 zu Einheiten und Koordinaten. Dort werden unter anderem Meter für Längen, Radiant für Winkel sowie rechtshändige Koordinatensysteme beschrieben. Für einen am Roboterkörper orientierten Rahmen gilt die Konvention x nach vorn, y nach links und z nach oben. Spezielle Sensorkonventionen müssen gesondert beachtet werden.
Verschiebung und Drehung unterscheiden
Verschiebe auf deiner Zeichnung den Ursprung eines zweiten Achsenkreuzes, ohne seine Ausrichtung zu ändern. Ein Punkt erhält dadurch andere Koordinaten, obwohl die Achsen weiterhin parallel sind. Diese Änderung lässt sich als Verschiebung beschreiben. Halte die Lage beider Ursprünge fest. Damit ist nachvollziehbar, welche zusätzliche Information nötig ist, um eine Angabe vom einen Rahmen in den anderen zu übertragen.
Drehe anschließend das zweite Achsenkreuz. Nun zeigt dessen Vorwärtsrichtung nicht mehr in dieselbe Richtung wie zuvor. Eine reine Addition von Abständen genügt nicht mehr, um alle Punkte korrekt umzurechnen. Die Orientierung muss ebenfalls berücksichtigt werden. Dieses einfache Bild erklärt, weshalb die Lage einer Kamera am Roboter sowohl durch ihre Position als auch durch ihre Ausrichtung beschrieben werden muss.
Mathematische Grundlagen an kleinen Aufgaben üben
Ob räumliche Lage, Geschwindigkeit oder Bildauswertung: In vielen technischen Anwendungen geht ohne Mathematik heute nichts mehr. Für den Einstieg lohnt es sich trotzdem, zunächst mit kleinen Zahlen und übersichtlichen Zeichnungen zu arbeiten. Ein sauber beschriftetes Beispiel ist oft hilfreicher als eine große Formel, deren Größen nicht eindeutig erklärt wurden. Grundlagen lassen sich Schritt für Schritt erweitern.
Zeichne beispielsweise einen Punkt zwei Kästchen vor und ein Kästchen links von einem gedachten Roboter. Drehe das Papier und betrachte, was links aus Sicht des Roboters und links aus Sicht einer außenstehenden Person bedeutet. Der Punkt bleibt auf dem Papier, aber die Beschreibung verändert sich. Notiere beide Blickrichtungen. Diese Übung trainiert die wichtige Unterscheidung zwischen Objektbewegung und einem Wechsel des Bezugssystems.
Auch der Zeitpunkt gehört zur Messung
Bei einem fahrenden Roboter kann sich die Lage zwischen zwei Messungen verändern. Ein Kamerabild von einem früheren Zeitpunkt passt deshalb nicht ohne Weiteres zu einer späteren Fahrzeugposition. Neben Rahmen und Einheit ist der Zeitpunkt eine wichtige Zusatzinformation. Das lässt sich mit zwei Fotos eines bewegten Spielzeugautos verdeutlichen: Beide zeigen richtige Positionen, aber nicht dieselbe Situation.
Für die Fehlersuche ist deshalb eine kleine Datentabelle hilfreich. Halte Messwert, Einheit, Bezugsrahmen und Zeitpunkt zusammen fest. Fehlt eine dieser Angaben, sollte sie vor weiteren Rechenschritten geklärt werden. Diese Disziplin klingt unspektakulär, verhindert aber, dass ein unvollständiger Datensatz durch immer aufwendigere Berechnungen scheinbar präziser wird. Gute Mathematik beginnt mit einer klar beschriebenen Ausgangslage.
Ergebnisse zuerst auf Plausibilität prüfen
Bevor ein berechnetes Ziel an reale Hardware übergeben wird, gehört ein Test in eine geeignete Simulation oder eine andere dafür vorgesehene sichere Testumgebung. Prüfe dort einfache Fälle: Was passiert am Ursprung, bei einem kleinen Schritt nach vorn oder bei einer reinen Drehung? Ein Ergebnis sollte sich zunächst qualitativ erklären lassen. Unerwartete Vorzeichen oder Größenordnungen sind ein Anlass, die Annahmen erneut durchzugehen.
Aus diesem Vorgehen entsteht ein verlässliches Lernschema: Bezugssystem benennen, Einheit prüfen, Orientierung zeichnen und Zeitpunkt beachten. Erst danach kommen die jeweiligen Umrechnungen. Wer diese Reihenfolge verinnerlicht, kann technische Beschreibungen besser lesen und gezieltere Fragen stellen. Koordinaten verlieren dann ihren abstrakten Charakter und werden zu einer verständlichen Sprache, mit der Sensoren, Software und Roboter ihre Umgebung gemeinsam beschreiben.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.