NEURA Robotics hat am 14. Oktober 2026 mit „Neuron AI“ ein Modell vorgestellt, das Bilddaten, Berührung, Geräusche, Sprachbefehle und den Zustand des Roboters gemeinsam verarbeiten soll. Das ist zunächst eine Herstellerankündigung, kein unabhängiger Nachweis für zuverlässigen Alltagseinsatz. Interessant ist die konkrete Frage dahinter: Kann ein Roboter bei wechselnden Gegenständen und Kontaktkräften besser handeln, wenn er nicht nur sieht, sondern auch fühlt?
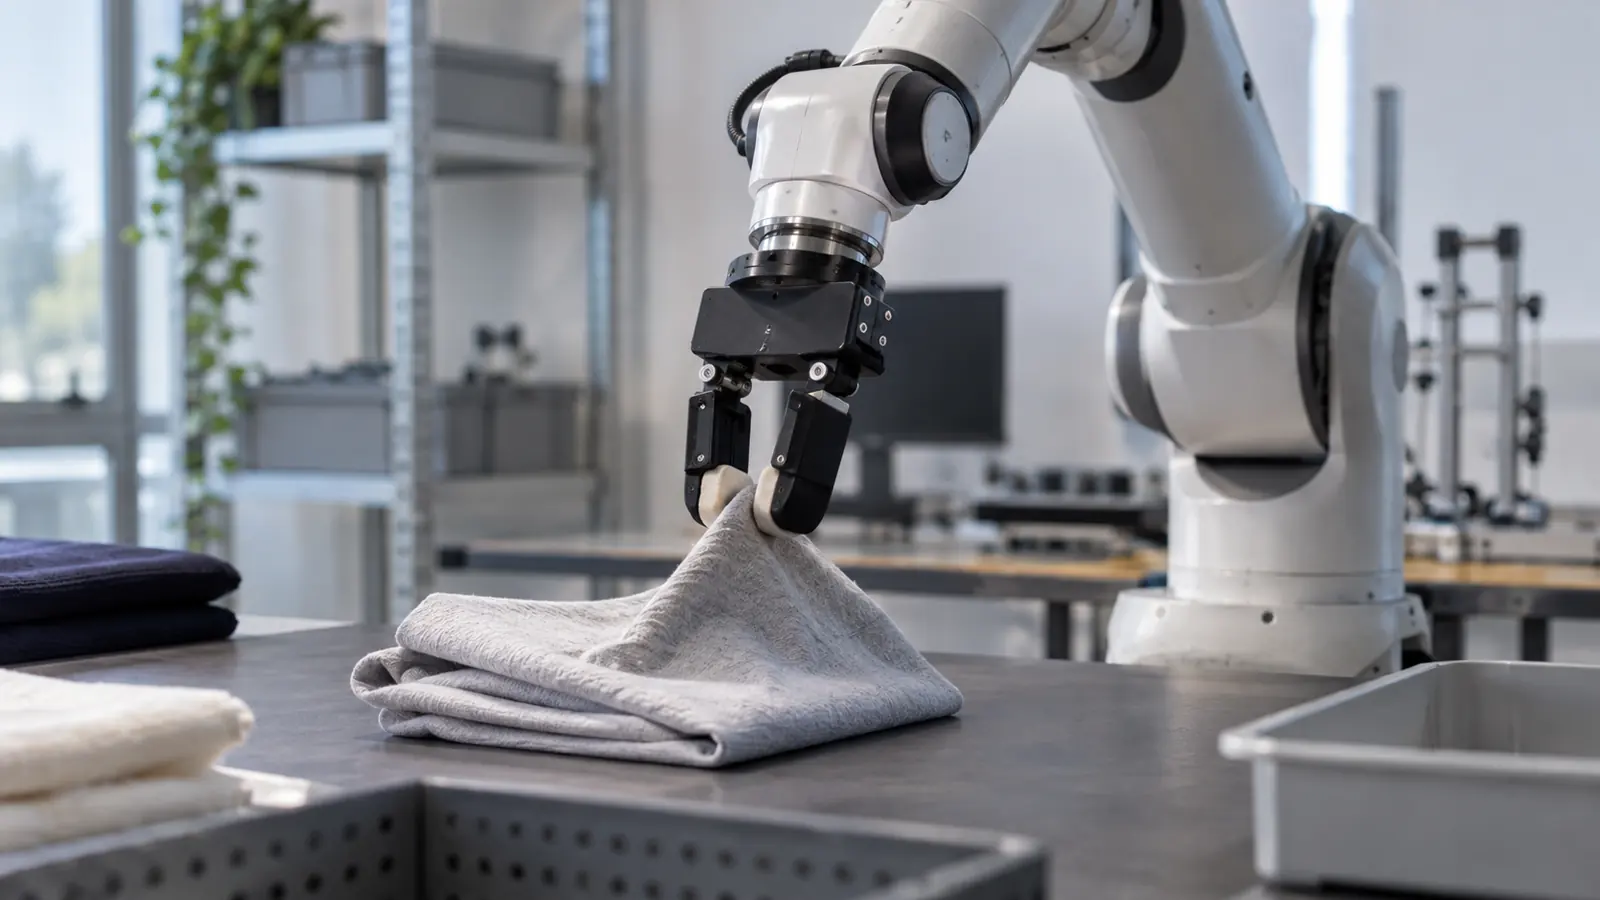
Aufmacherbild: KI-generiertes Symbolbild zur taktilen Robotik; keine Aufnahme eines NEURA-Systems.
In diesem Artikel
Was NEURA angekündigt hat
Nach Angaben des Unternehmens soll Neuron AI auf fünf unterschiedlichen NEURA-Roboterformen einsetzbar sein. Ein gemeinsames Modell für mehrere Körper verspricht, erlernte Fähigkeiten nicht jedes Mal von Grund auf neu entwickeln zu müssen. Das ist technisch anspruchsvoll: Ein Arm mit Greifer hat andere Gelenke und Sensoren als ein humanoider Roboter. Auch ein ähnlicher Arbeitsauftrag – etwa ein Tuch aufnehmen – erzeugt je nach Maschine andere Bewegungsdaten und Kontaktkräfte.
NEURA nennt 3D-Sehen, Tastsinn, Audio, Roboterzustand, Sprache und Gedächtnis als Eingaben. Das Unternehmen möchte Kunden zudem ermöglichen, Fähigkeiten über seine Plattform Neuraverse für eigene Prozesse anzupassen. Wie viel Trainingsmaterial dafür erforderlich ist, welche Rechenleistung vor Ort nötig wird und wie gut das Modell auf unbekannten Objekten funktioniert, geht aus der Ankündigung noch nicht belastbar hervor.
Warum Tasten mehr ist als eine Zusatzfunktion
Eine Kamera erkennt Lage, Form und grobe Oberfläche eines Objekts. Sie misst aber nicht zuverlässig, ob ein Stoff unter dem Greifer wegrutscht, ein Teil verkantet oder bereits genügend Druck aufgebaut wurde. Dafür braucht der Roboter Informationen aus Kraft-, Drehmoment- oder Berührungssensoren. Besonders bei weichen, dünnen oder reflektierenden Gegenständen sind visuelle Schätzungen allein unsicher.
Die eigentliche technische Herausforderung ist nicht, möglichst viele Sensorkanäle aufzuzählen. Entscheidend ist, ob das System sie im richtigen Moment sinnvoll kombiniert. Beim Greifen eines Kleidungsstücks muss ein Roboter etwa erkennen, wo der Stoff liegt, seine Finger platzieren, Kontakt feststellen, die Haltekraft anpassen und bei einem Fehlschlag neu ansetzen. Eine überzeugende Demonstration müsste zeigen, wie oft dies bei unbekannten Kleidungsstücken gelingt und wie viele Eingriffe eines Menschen nötig sind.
Der angekündigte Praxistest bleibt ein Praxistest
Für die GTC in Berlin vom 20. bis 22. Oktober kündigt NEURA eine rund elfminütige Wäscherei-Demonstration mit seinem humanoiden System 4NE1 an. Eine Messevorführung kann sichtbare Fähigkeiten zeigen, aber sie ist noch kein Beleg für einen unbeaufsichtigten Schichtbetrieb. Vorführungen laufen häufig mit definierten Gegenständen, vorbereiteter Umgebung und Personal in Reichweite. Das muss keine Täuschung sein; es beschreibt lediglich eine andere Teststufe als produktiver Einsatz.
Für die Bewertung wäre deshalb wichtig, ob der Ablauf ohne Neustart durchläuft, wie häufig Greifversuche scheitern und wie das System auf veränderte Stoffe, verdeckte Objekte oder Störungen reagiert. Ebenso zählt die Taktzeit: Eine Aufgabe kann technisch gelöst sein und trotzdem wirtschaftlich unbrauchbar bleiben, wenn sie zu langsam oder personalintensiv ist.
Was Anwender in Deutschland prüfen sollten
Für Betriebe ist ein universelles Robotermodell nur dann nützlich, wenn es konkret weniger Einrichtungsaufwand oder stabilere Abläufe bringt. Bei einem Pilotprojekt sollten sie daher nicht allein die Zahl der unterstützten Aufgaben vergleichen. Sinnvoller sind dokumentierte Fehlerraten, Eingriffe pro Betriebsstunde, Umrüstzeit zwischen Varianten, Sicherheitskonzept und der Aufwand für kundeneigene Trainingsdaten.
Ein weiterer Punkt ist die Übertragbarkeit. Wenn dieselbe Software auf mehreren Roboterkörpern läuft, heißt das nicht automatisch, dass eine auf einem Gerät gelernte Bewegung ohne Nachtraining auf einem anderen funktioniert. Unterschiedliche Reichweiten, Greifer, Kontaktflächen und Sensorraten können eine neue Kalibrierung erforderlich machen. Gerade hier könnte Neuron AI einen Fortschritt liefern – die angekündigten Angaben reichen aber noch nicht für eine quantitative Bewertung.
Alpha-Bionic-Einordnung: Die Nachricht ist weniger „Roboter können jetzt Wäsche machen“ als ein Test dafür, ob multimodale Robotik aus kontrollierten Demos in reproduzierbare Arbeitsabläufe übergeht. Der nächste belastbare Schritt wären veröffentlichte Testbedingungen und Ergebnisse an unbekannten Objekten, idealerweise ergänzt durch Daten eines Anwenders. Bis dahin bleibt Neuron AI eine beachtenswerte Plattformankündigung.
Welche Messwerte jetzt zählen
Bei der angekündigten Wäscherei-Aufgabe wäre eine einfache Erfolgsquote allein zu wenig. Auch die Zahl der Versuche pro Kleidungsstück, die Zeit bis zum sicheren Greifen und die Häufigkeit von Bedienereingriffen gehören dazu. Aussagekräftig wäre ein Test mit unbekannten Stoffen unterschiedlicher Dicke, Farbe und Oberflächenstruktur. Fällt die Leistung bei veränderten Bedingungen stark ab, wäre die behauptete Generalisierung begrenzt. Ein Vergleich mit einem spezialisierten System für dieselbe Aufgabe würde zeigen, ob der universelle Ansatz tatsächlich einen praktischen Vorteil hat oder vor allem flexibler klingt.
Quellen
- NEURA Robotics: Vorstellung von Neuron AI, 14. Oktober 2026 (Herstellerangaben).
- DataStudios: Einordnung des multimodalen Ansatzes, 14. Oktober 2026 (beruht auf der Ankündigung; keine unabhängige Leistungsprüfung).