Tesla beschreibt in einer veröffentlichten US-Patentanmeldung flexible Tastsensoren für gekrümmte Roboteroberflächen. Die Sensorfelder können an Fingern, Daumen und Handfläche anliegen und Berührung sowie Druck räumlich erfassen. Für Teslas humanoiden Roboter Optimus wäre das technisch relevant. Doch die Anmeldung nennt Optimus nicht, belegt keinen Einsatz in einer Serienhand und enthält keine gemessenen Leistungsdaten. Der eigentliche Schwerpunkt liegt darauf, solche Sensoren reproduzierbar herzustellen.
In diesem Artikel
Was steht in Teslas Patentanmeldung?
Die am 8. Oktober 2026 veröffentlichte Anmeldung US 2026/0310299 A1 trägt den Titel „Three-Dimensional Soft Compliant Array Tactile Sensor with Multi-Modal Sensing and Scalable Manufacturing Methods“. Tesla reichte sie am 11. September 2025 ein und beansprucht die Priorität einer vorläufigen Anmeldung vom 4. April 2025. Eine veröffentlichte Patentanmeldung ist weder eine Produktankündigung noch ein Nachweis für erteilten Patentschutz.
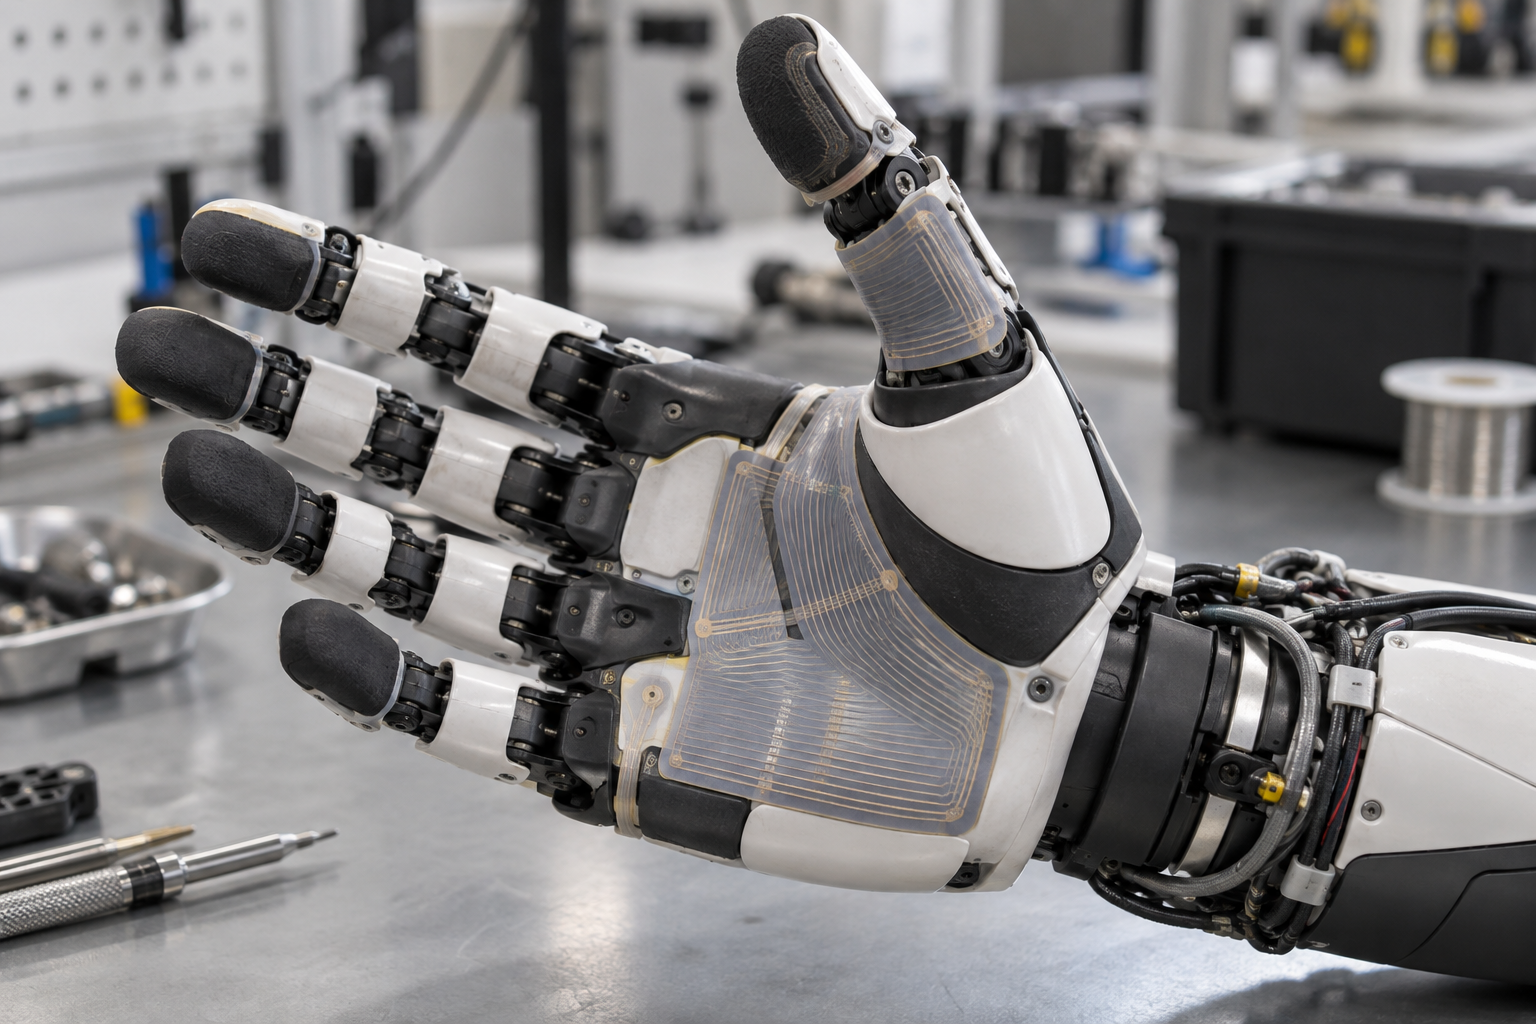
Die erste Zeichnung zeigt eine Roboterhand mit Sensorflächen an Daumen, Handfläche und Zeigefinger. Im Text werden auch Fingerspitzen, Greifer und andere Roboterteile als mögliche Einsatzorte genannt. Einzelne auslesbare Messbereiche werden als Sensor-„Pixel“ beschrieben. So lässt sich nicht nur feststellen, dass Kontakt stattfindet, sondern prinzipiell auch wo die Berührung auf der Oberfläche liegt.
Wie funktioniert der flexible Tastsensor?
Das Grundprinzip ist ein Schichtaufbau: Leitfähige Bereiche liegen auf flexiblen Trägermaterialien, dazwischen befindet sich eine trennende, auf Druck reagierende Lage. Bei einer kapazitiven Ausführung verändert eine Verformung die elektrische Kapazität; bei einer resistiven Ausführung ändert sich der Widerstand. Beide Varianten sind im Dokument vorgesehen. Welche Tesla tatsächlich für eine bestimmte Roboterhand wählt, geht daraus nicht hervor.
„Dreidimensional“ beschreibt hier vor allem die geformte Sensorgeometrie: Die Struktur soll sich einer gekrümmten Oberfläche anpassen. Daraus folgt nicht automatisch, dass ein einzelnes Messfeld Kraft in drei Raumrichtungen bestimmt. Für die Bewertung einer Hand wären zusätzlich Auflösung, Messrate, Kalibrierung, Schlupferkennung und Verhalten unter wiederholter Belastung nötig. Solche Ergebnisse veröffentlicht die Anmeldung nicht.
Warum die Herstellung wichtiger ist als das Schlagwort „Roboterhaut“
Flache starre Sensoren passen schlecht auf Fingerkuppen und andere gekrümmte Kontaktflächen. Tesla beschreibt deshalb mehrere Fertigungswege. Ein Ansatz erzeugt leitfähige Muster zunächst auf flachem Material, verbindet die Sensorschichten und formt den Stapel anschließend mit Wärme und Werkzeug in die gewünschte Gestalt. Ein anderer Ansatz formt das Trägermaterial zuerst und bringt die Leiterstruktur danach auf.
Als mögliche Verfahren nennt die Anmeldung unter anderem Siebdruck, Laserstrukturierung, Tampondruck und dreidimensionale Materialaufbringung. Schutzschichten sollen Verschleiß sowie Einflüsse durch Feuchtigkeit und Staub begrenzen. Das ist für eine Roboterhand wichtig: Ein Sensor, der nur im Labor einmalig funktioniert, genügt für viele wiederholte Greifvorgänge nicht. Ob die vorgeschlagenen Schichten diesen Belastungen standhalten, bleibt offen.
Was würde Tastsinn für Optimus praktisch ändern?
Eine Kamera kann die Lage eines Objekts schätzen, sieht aber nicht jede Kontaktstelle zwischen Hand und Gegenstand. Verteilte Tastsensoren könnten einer Regelung Rückmeldung geben, wenn die Finger anliegen, der Druck lokal steigt oder ein Gegenstand zu rutschen beginnt. Daraus könnte ein Roboter die Griffkraft gezielter anpassen. Für verlässliche Manipulation braucht er jedoch zusätzlich geeignete Mechanik, schnelle Signalverarbeitung und eine getestete Regelung.
Der Bezug zu Optimus ist eine plausible Einordnung, keine bestätigte Integration: Tesla entwickelt einen humanoiden Roboter, und die Patentschrift spricht ausdrücklich von taktiler „Haut“ für Humanoide. Sie nennt aber weder Optimus noch eine Generation, Serienkonfiguration oder Einführungsdatum. Eine bereits verbaute neue Optimus-Hand aus dieser Anmeldung abzuleiten, wäre voreilig.
Faktencheck: Belegt und unbelegt
| Frage | Belegt durch die Anmeldung | Offen |
|---|---|---|
| Sensorprinzip | Flexible, formbare Schichten mit kapazitiven oder resistiven Messfeldern | Welche Ausführung Tesla auswählt |
| Einsatzort | Roboterfinger, Handflächen und andere gekrümmte Flächen als Beispiele | Einsatz in Optimus oder einer fertigen Hand |
| Fertigung | Mehrere Druck-, Strukturierungs- und Formverfahren beschrieben | Ausbeute, Stückkosten und Serienprozess |
| Leistung | Konzept zur Kontakt- und Druckerfassung | Empfindlichkeit, Auflösung, Messrate und Haltbarkeit im Betrieb |
Unser Überblick zu Teslas Optimus-Roboterhänden ordnet die öffentlich gezeigten Handgenerationen ein. Die neue Anmeldung ergänzt diesen Überblick um einen möglichen Fertigungsweg für taktile Sensorik, ersetzt aber keine Praxismessung.
Häufige Fragen
Hat Tesla flexible Tastsensoren für Optimus patentiert?
Tesla hat eine US-Patentanmeldung für flexible dreidimensionale Tastsensoren veröffentlicht. Der Text erwähnt humanoide Roboter, nennt Optimus jedoch nicht. Veröffentlichung einer Anmeldung und Einsatz in einem Produkt sind verschiedene Dinge.
Sind „Sensor-Pixel“ dasselbe wie Kamerapixel?
Nein. Gemeint sind separat auslesbare Kontaktbereiche auf einer Sensorfläche. Sie erfassen mechanische Wechselwirkungen, kein optisches Bild.
Warum ist die Haltbarkeit noch unklar?
Die Patentschrift beschreibt Bauweisen und Schutzschichten, liefert aber keine veröffentlichten Dauerlaufdaten für Greifzyklen, Abrieb oder Messdrift einer fertigen Hand.
Beitragsbild: redaktionelle KI-Illustration einer technisch plausiblen Roboterhand mit Tastsensorfeldern; kein Foto einer Tesla- oder Optimus-Hand.
Quellen
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.