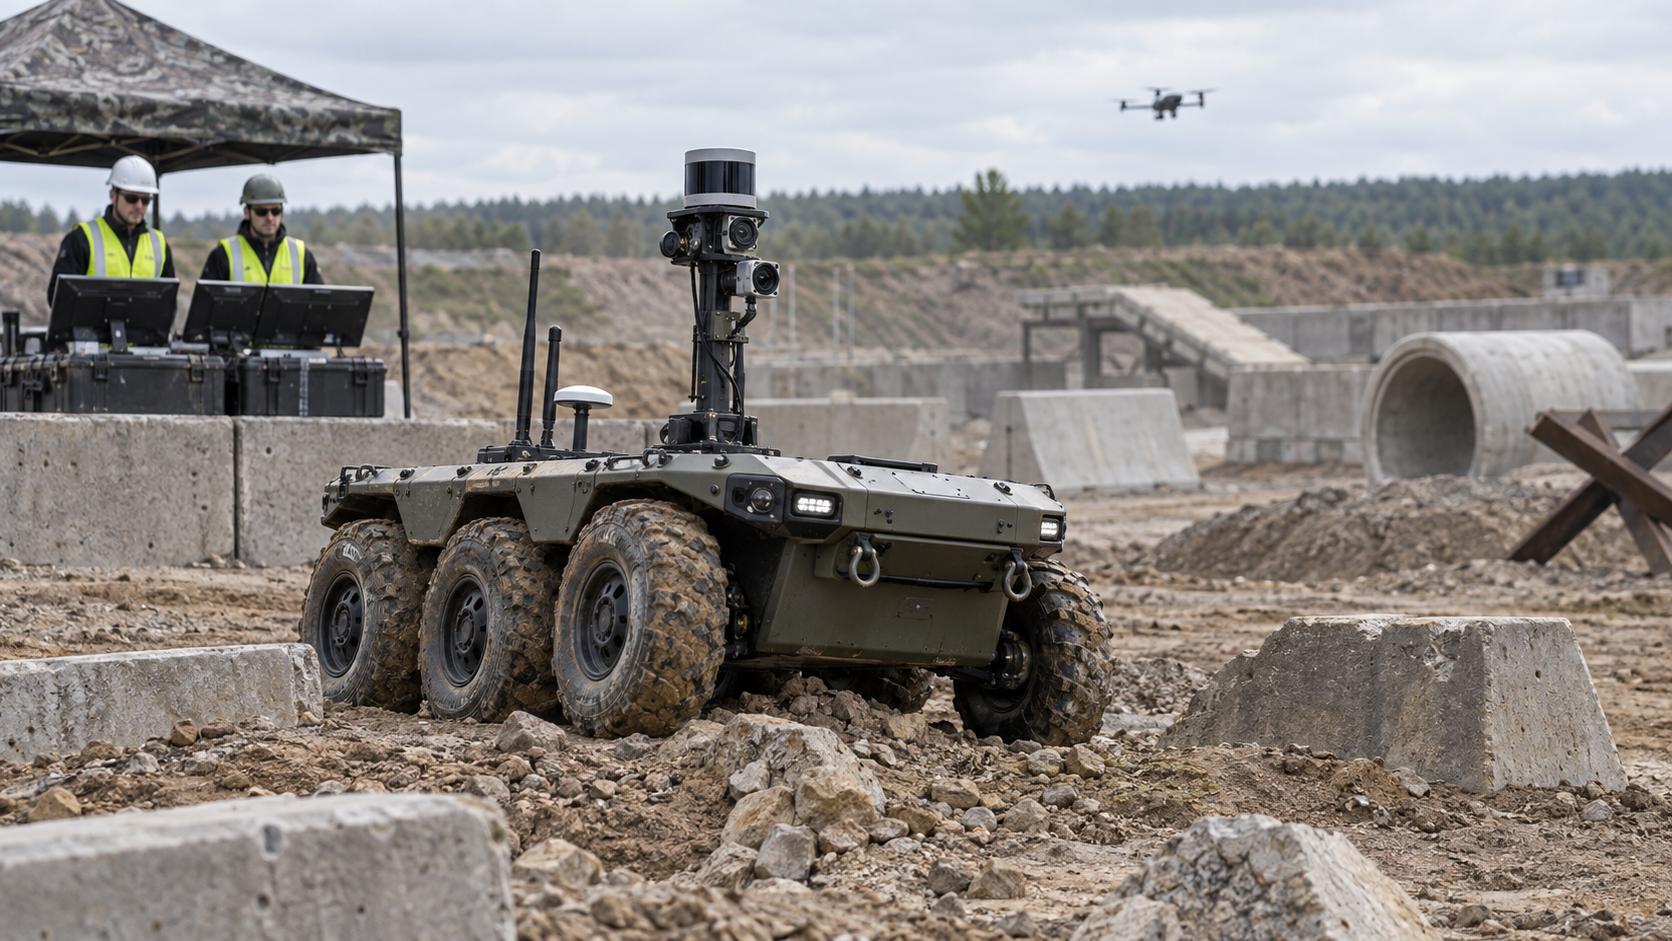
Ein Auftrag der US Army über 20 Millionen US-Dollar soll autonome Bodenroboter aus einzelnen Vorführungen in ein koordiniertes technisches Gesamtsystem überführen. Ein Bediener soll mehrere unbemannte Fahrzeuge durch gefährliches Gelände führen können, während Drohnen und austauschbare Werkzeuge Hindernisse erkunden und bearbeiten. Entscheidend ist die Einordnung: Es handelt sich um ein finanziertes Entwicklungs- und Erprobungsprogramm, nicht um den Nachweis einer einsatzreifen autonomen Robotertruppe.
Overland AI gab den Auftrag für die Initiative „Engineer Autonomous Breaching Capability“, kurz EABC, im September 2026 bekannt. Das Unternehmen will Bodenautonomie, Führungssoftware, Luftaufklärung und spezielle Einsatztechnik zu einem Fähigkeitspaket verbinden. Zuvor hatte die Army vier Anbieter ausgewählt: Caterpillar, Forterra, IDV USA und Overland AI. Ihre unterschiedlichen Ansätze sollen in Demonstrationen und Bewertungen miteinander verglichen werden.
In diesem Artikel
Was die US Army tatsächlich finanziert
Als „Breaching“ bezeichnen Militäringenieure das Öffnen eines Weges durch Hindernisse wie Sperren, Gräben oder Minenfelder. Diese Aufgabe ist besonders gefährlich, weil Menschen das Hindernis untersuchen, eine geeignete Durchbruchsstelle bestimmen und schwere Technik in einem exponierten Bereich bedienen müssen. EABC soll mehr dieser Schritte räumlich von den Soldaten trennen. Dafür werden Roboterplattformen entwickelt, die auch außerhalb der direkten Sichtlinie eines Bedieners arbeiten können.
Der Auftrag ist keine Bestellung einer veröffentlichten Zahl fertiger Fahrzeuge. Nach Angaben von Tectonic Defense umfasst er ein Fähigkeitspaket aus mehreren Bodenfahrzeugen, Luftsystemen, Sensoren, Steuerungssoftware und spezialisierten Werkzeugen. Einzelne Bestandteile sollen schrittweise entwickelt und demonstriert werden. Anfang 2027 ist eine Bewertung durch eine operative Einheit vorgesehen. Diese Unterscheidung ist wichtig: Ein ernsthaft finanziertes Prototypenprogramm kann technisch weit fortgeschritten sein, ohne bereits für den regelmäßigen Einsatz bereit zu sein.
Ein Mensch soll mehrere Maschinen führen
Der interessanteste Teil des Konzepts ist möglicherweise der Wechsel vom ferngesteuerten Fahren zur übergeordneten Aufsicht. Klassische unbemannte Bodenfahrzeuge benötigen häufig einen Menschen, der jede Bewegung steuert oder ständig den Kamerastream beobachtet. Dieses Modell skaliert schlecht. Mit jedem zusätzlichen Roboter steigen dann auch die Zahl der Bediener, Monitore und Funkverbindungen.
Overland AI setzt dafür auf den Autonomie-Stack OverDrive. Er soll Gelände erfassen, Routen planen und die Bewegung an den Untergrund anpassen. Das Führungssystem OverWatch ist dafür gedacht, einem Menschen Aufgaben für mehrere Plattformen zuweisen zu lassen. Der Bediener definiert im Idealfall das Ziel, während die Maschinen einen großen Teil der lokalen Navigation übernehmen. Ähnliche Grundprinzipien gibt es in automatisierten Lagern, wo eine Flottensteuerung Aufträge verteilt und die mobilen Roboter ihre unmittelbaren Fahrbewegungen selbst organisieren.
Der Vergleich endet jedoch schnell. Ein Lager ist kartiert, geordnet und weitgehend vor Störungen geschützt. Eine Außenmission kann Schlamm, Staub, Steigungen, Vegetation, beschädigte Wege, schlechte Sicht und unvollständige Karten umfassen. Funkverbindungen können abbrechen, Sensorinformationen können widersprüchlich sein. Autonomie, die auf einer vorbereiteten Teststrecke funktioniert, muss erst beweisen, dass sie bei unerwarteten Bedingungen kontrolliert und sicher reagiert.
Warum Drohnen Teil des Systems sind
Zum angekündigten Team gehören Unternehmen für Luftsysteme, Hinderniserkennung, elektronischen Schutz und aufgabenspezifische Ausrüstung. Eine Drohne kann einen möglichen Weg von oben erkunden, einen größeren Bereich als Fahrzeugkameras überblicken und Auffälligkeiten erkennen, bevor eine schwere Bodenplattform näherkommt. Der Bodenroboter kann anschließend größere Sensoren oder Werkzeuge tragen und länger direkt am Gelände arbeiten.
Die Verbindung von Luft- und Bodenrobotern klingt effizient, schafft aber zusätzliche Integrationsprobleme. Positionen, Karten und Aufgabenstatus müssen in einem gemeinsamen Koordinatensystem zusammengeführt werden. Die Software darf keine widersprüchlichen Befehle erzeugen und muss erkennen, welche Sensorbeobachtung noch aktuell ist. Verliert eine Drohne die Verbindung oder bleibt ein Fahrzeug stecken, braucht der Bediener sofort ein verständliches Bild davon, was die übrigen Maschinen weiterhin leisten können.
Autonom bedeutet nicht unbeaufsichtigt
Der Begriff „autonom“ kann den menschlichen Arbeitsanteil verdecken. Selbst wenn ein Fahrzeug seinen Weg ohne dauerhaftes Lenken auswählt, legen Menschen die Mission fest, überwachen den technischen Zustand und entscheiden, wann eine Situation zu unsicher wird. Wartung, Transport, Kalibrierung und Bergung bleiben ebenfalls menschliche Aufgaben.
Für Alpha Bionic lautet die relevante Frage deshalb nicht, ob der Roboter den Pionier ersetzt. Interessanter ist, wie sich dessen Rolle verändert. Der Bediener kann aus dem unmittelbar gefährlichen Bereich herausgenommen werden, übernimmt dafür aber Verantwortung für mehrere Maschinen gleichzeitig. Die Gestaltung der Bedienoberfläche wird damit zum Sicherheitsfaktor: Warnungen müssen priorisiert, Unsicherheiten sichtbar und manuelle Eingriffe möglich sein, ohne den Menschen mit Informationen zu überlasten.
Welche technischen Prüfungen entscheidend sind
Eine überzeugende Erprobung sollte mehr messen als das Erreichen des Endpunkts einer Teststrecke. Wichtig sind Zuverlässigkeit auf unterschiedlichen Untergründen, Navigation ohne verlässliche Satellitenpositionierung, korrekte Klassifikation von Hindernissen und die Wiederaufnahme der Aufgabe nach einer blockierten Route. Ebenso muss nachvollziehbar sein, wie das System reagiert, wenn Sensoren zu verschiedenen Ergebnissen kommen oder eine Netzwerkverbindung ausfällt.
Die Flottenkoordination bringt eigene Messgrößen mit. Wie viele Plattformen kann eine Person beaufsichtigen, bevor die Arbeitsbelastung zu hoch wird? Wie häufig ist ein Eingriff erforderlich? Kann eine Maschine verständlich erklären, warum sie gestoppt oder ihre Route geändert hat? Wie schnell lässt sich ein beschädigtes oder festgefahrenes Fahrzeug entfernen, ohne das übrige Team zu blockieren? Erst diese Details zeigen, ob „ein Bediener für viele Roboter“ einen praktischen Vorteil bietet.
Cybersicherheit und Widerstandsfähigkeit gegen elektronische Störungen sind ebenfalls zentral. Eine Roboterflotte benötigt authentifizierte Befehle, geschützte Softwareaktualisierungen sowie vertrauenswürdige Positions- und Sensordaten. Dass im Team auch Spezialisten für elektronische Systeme und Drohnenabwehr genannt werden, zeigt einen systemischen Ansatz. Die öffentlich verfügbaren Informationen belegen allerdings noch nicht, wie belastbar dieser Schutz unter realistischen Störungen ist.
Von der Demonstration zur Produktionsentscheidung
Nach Angaben der Army sollen die vier Anbieter mehrere Demonstrationen und Bewertungen durchlaufen. Am Ende ist die Erprobung durch eine operative Einheit vorgesehen. Diese Wettbewerbsstruktur ermöglicht den Vergleich umgerüsteter kommerzieller Maschinen mit speziell entwickelten Roboterplattformen. Außerdem lässt sich prüfen, ob ein modularer Autonomie-Bausatz tatsächlich auf verschiedenen Fahrzeugtypen zuverlässig arbeitet.
Overland AI verweist auf frühere staatliche Demonstrationen und Tests seiner Geländefahrzeuge. Solche Erfahrungen sind relevant, ersetzen aber keinen Dauerbetrieb. Ein Video kann eine erfolgreiche Fahrt zeigen. Eine operative Bewertung muss dagegen klären, wie häufig das System sein Ziel erreicht, wie schnell es repariert werden kann und ob gewöhnliche Nutzer statt der Entwickler selbst damit zurechtkommen.
Was zivile Robotik daraus lernen kann
Der konkrete Anwendungsfall ist militärisch, doch mehrere technische Erkenntnisse sind auch für zivile Robotik wichtig. Waldbrandbekämpfung, Katastrophenhilfe, Bergbau und Arbeiten an instabiler Infrastruktur verlangen ebenfalls Maschinen, die sich außerhalb der Sichtweite über schwierigen Untergrund bewegen. Geländewahrnehmung, robuste Kommunikation, austauschbare Nutzlasten und übergeordnete Flottensteuerung könnten dort Menschen aus gefährlichen Bereichen heraushalten.
Eine direkte Übertragung ist nicht selbstverständlich. Zivile Betreiber arbeiten unter anderen Sicherheitsregeln, Budgets und Haftungsbedingungen. Ein System für eine militärische Erprobung erfüllt nicht automatisch die Zertifizierungs- und Zuverlässigkeitsanforderungen von Feuerwehr, Rettungsdienst oder Industrie. Fortschritte bei der Offroad-Autonomie können trotzdem die verfügbaren Komponenten und Betriebskonzepte verbessern.
Die Alpha-Bionic-Einordnung
Der Auftrag über 20 Millionen US-Dollar belegt ein ernsthaftes Prototypenprogramm, aber keine gelöste autonome Durchbruchsfähigkeit. Das stärkste Signal liegt in der Architektur: Das Projekt betrachtet Autonomie als Zusammenspiel von Fahrzeugen, Drohnen, Sensoren, Werkzeugen und einem menschlichen Supervisor. Diese Darstellung ist glaubwürdiger als die Vorstellung eines einzelnen Roboters, der eine vollständige technische Einheit selbstständig ersetzt.
Der nächste aussagekräftige Meilenstein wird die geplante Einheitsbewertung Anfang 2027 sein. Relevante Daten wären Eingriffsquote, Erfolgsrate auf verschiedenen Untergründen, Arbeitsbelastung des Bedieners, Bergungszeit und Verhalten bei Kommunikationsverlust. Bis solche Ergebnisse vorliegen, bleibt die belastbare Schlussfolgerung nüchtern: Die Army finanziert den Übergang von Demonstrationen zu einem integrierten System; die Einsatzreife ist weiterhin offen.
Quellen
- Overland AI: Bekanntgabe des EABC-Auftrags über 20 Millionen Dollar, 8. September 2026
- US Army: Auswahl der vier Anbieter und Erprobungsplan, 8. Juli 2026
- The Defense Post: Auftrag und Programmübersicht, 10. September 2026
- Tectonic Defense: Team, Systeme und Entwicklungsplan, September 2026