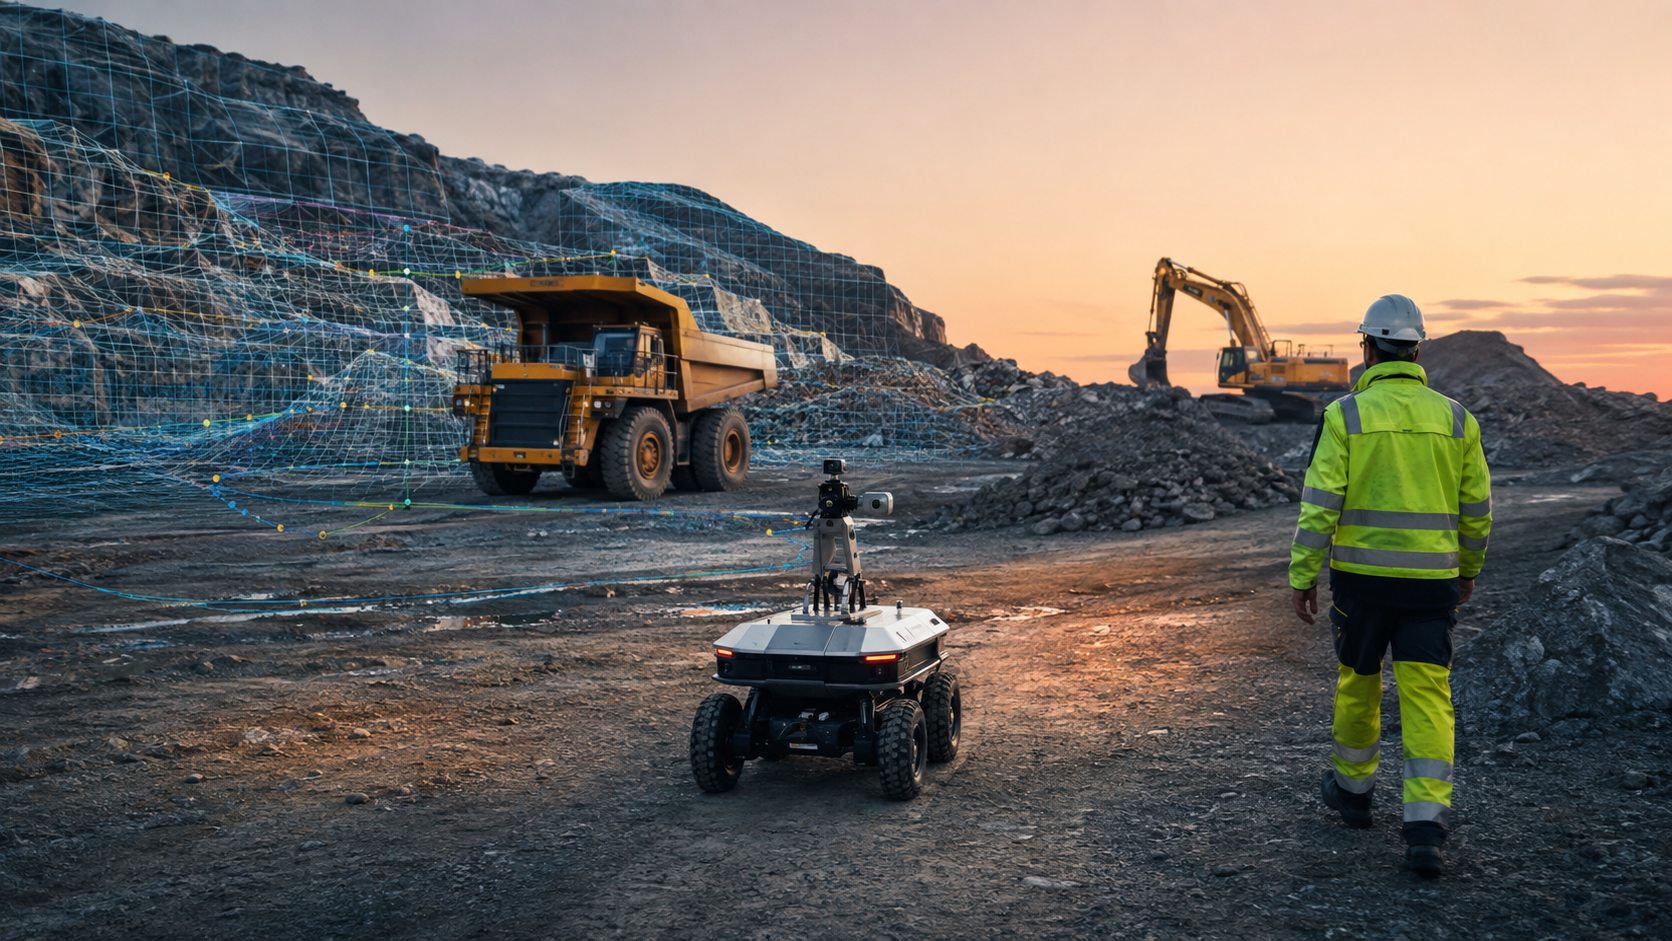

SLAM steht für Simultaneous Localization and Mapping: Ein Roboter schätzt gleichzeitig seine eigene Position und erstellt eine Karte der Umgebung. Das ist nötig, weil beide Aufgaben voneinander abhängen. Ohne Karte ist die Position schwer einzuordnen; ohne Positionsschätzung lassen sich neue Sensordaten nicht zuverlässig zu einer Karte zusammensetzen.
Was bedeutet SLAM?
SLAM ist ein Verfahren aus Robotik und KI für die gleichzeitige Lokalisierung und Kartierung. Es hilft mobilen Robotern, Drohnen oder autonomen Fahrzeugen, sich in unbekannten oder veränderten Umgebungen zu orientieren. Statt sich ausschließlich auf externe Systeme wie GPS zu stützen, vergleicht der Roboter fortlaufend Messungen mit seiner wachsenden Karte und korrigiert seine Positionsschätzung.
SLAM ersetzt weder sichere Navigation noch Hinderniserkennung. Es liefert vor allem eine räumliche Grundlage, auf der weitere Funktionen wie Routenplanung und Verhalten aufbauen können.
Wie funktioniert SLAM?
- Messen: Sensoren erfassen Entfernungen, Bilder, Bewegungen oder Raddrehungen.
- Bewegung schätzen: Aus Odometriedaten und Inertialsensoren entsteht eine erste Positionsschätzung.
- Abgleichen: Neue Messungen werden mit bekannten Strukturen oder früheren Beobachtungen verglichen.
- Karte und Pose korrigieren: Der Algorithmus aktualisiert die Karte und die geschätzte Lage des Roboters.
- Wiedererkennen: Erkennt der Roboter einen bereits besuchten Ort, kann eine Schleifenschlusskorrektur angesammelte Fehler reduzieren.
Eine „Pose“ umfasst im Allgemeinen Position und Orientierung. SLAM versucht, beide über die Zeit konsistent zu schätzen – unter Unsicherheit. Deshalb sind Karten keine perfekten Abbilder, sondern Ergebnisse aus Messung, Modell und Optimierung.
Welche Sensoren werden für SLAM eingesetzt?
| Sensorik | Beitrag zu SLAM | Typische Herausforderung |
|---|---|---|
| LiDAR | Entfernungsdaten und geometrische Struktur | Wenig markante oder stark veränderte Umgebungen |
| Kamera | Visuelle Merkmale und Bildfolgen | Lichtwechsel, Reflexionen, Bewegungsunschärfe |
| IMU | Beschleunigung und Drehbewegung | Drift bei längerer Integration |
| Radodometrie | Bewegungsschätzung der Basis | Schlupf und unebener Untergrund |
In der Praxis werden Sensoren oft kombiniert. Diese Sensorfusion kann die Schätzung robuster machen, macht aber Kalibrierung und Datenabgleich wichtiger. Die interne Bewegungsschätzung eines Roboters behandelt auch der Beitrag zur Propriozeption.
SLAM, Kartierung und Lokalisierung: der Unterschied
- Kartierung: Eine Karte wird erstellt oder aktualisiert.
- Lokalisierung: Der Roboter bestimmt seine Pose in einer bekannten Karte.
- SLAM: Karte und Pose werden gleichzeitig geschätzt, weil die Karte noch unbekannt oder unvollständig ist.
Ist eine Karte bereits verlässlich vorhanden, kann reine Lokalisierung genügen. Das ROS-2-Modul AMCL beschreibt beispielsweise eine probabilistische Positionsschätzung in einer bekannten 2D-Karte. SLAM ist dagegen sinnvoll, wenn die Karte erst entsteht oder fortlaufend angepasst werden muss.
Wo kommt SLAM zum Einsatz?
SLAM wird unter anderem bei autonomen mobilen Robotern, Lagerfahrzeugen, Reinigungsrobotern, Drohnen und Forschungsplattformen genutzt. Im Lager hilft die räumliche Einordnung beim Navigieren zwischen Regalen; bei einem mobilen Roboter ist sie aber nur ein Teil des Gesamtsystems aus Wahrnehmung, Planung, Steuerung und Sicherheitsfunktionen. Einen Überblick zu Einsatzfeldern bietet der Beitrag über autonome mobile Roboter.
Grenzen von SLAM
SLAM kann Fehler nicht wegzaubern. Gleichförmige Flure, spiegelnde Flächen, schlechte Lichtverhältnisse, bewegte Menschen, umgestellte Regale oder Rutschbewegungen können die Zuordnung neuer Messungen erschweren. Auch eine falsche Sensor-Kalibrierung oder Zeitversätze zwischen Sensoren beeinträchtigen die Karte. Gute Systeme erkennen Unsicherheit, nutzen passende Sensorik und werden im tatsächlichen Einsatzumfeld getestet.
Die ROS-Dokumentation zu slam_toolbox zeigt beispielhaft, wie 2D-SLAM Karten erstellen, speichern und später für die Lokalisierung nutzen kann. Für die Abgrenzung zur Lokalisierung in einer bekannten Karte ist die ROS-2-Dokumentation zu AMCL eine belastbare Ergänzung.
Fazit
SLAM verbindet Lokalisierung und Kartierung: Der Roboter schätzt seine Pose und baut zugleich ein räumliches Modell auf. LiDAR, Kamera, IMU und Odometriedaten können dafür genutzt werden. Wie verlässlich das Ergebnis ist, hängt von Sensoren, Umgebung, Kalibrierung und den verwendeten Verfahren ab.
Häufige Fragen zu SLAM
Was bedeutet SLAM einfach erklärt?
SLAM bedeutet, dass ein Roboter gleichzeitig seine Position schätzt und eine Karte seiner Umgebung erstellt.
Wofür wird SLAM verwendet?
SLAM hilft mobilen Robotern, Drohnen und anderen autonomen Systemen bei der räumlichen Orientierung in unbekannten oder veränderten Umgebungen.
Welche Sensoren nutzt SLAM?
Häufig werden LiDAR, Kameras, IMUs und Radodometrie genutzt. Welche Kombination sinnvoll ist, hängt von Roboter und Umgebung ab.
Ist SLAM dasselbe wie Navigation?
Nein. SLAM liefert Position und Karte. Navigation nutzt diese Informationen zusammen mit Planung, Hinderniserkennung und Steuerung.
Was ist der Unterschied zwischen SLAM und Lokalisierung?
Bei Lokalisierung ist die Karte bereits bekannt. SLAM schätzt Position und Karte gleichzeitig.
Kann SLAM ohne GPS funktionieren?
Ja. SLAM kann sich auf lokale Sensorik und Bewegungsdaten stützen. Das bedeutet aber nicht, dass es in jeder Umgebung ohne Fehler funktioniert.