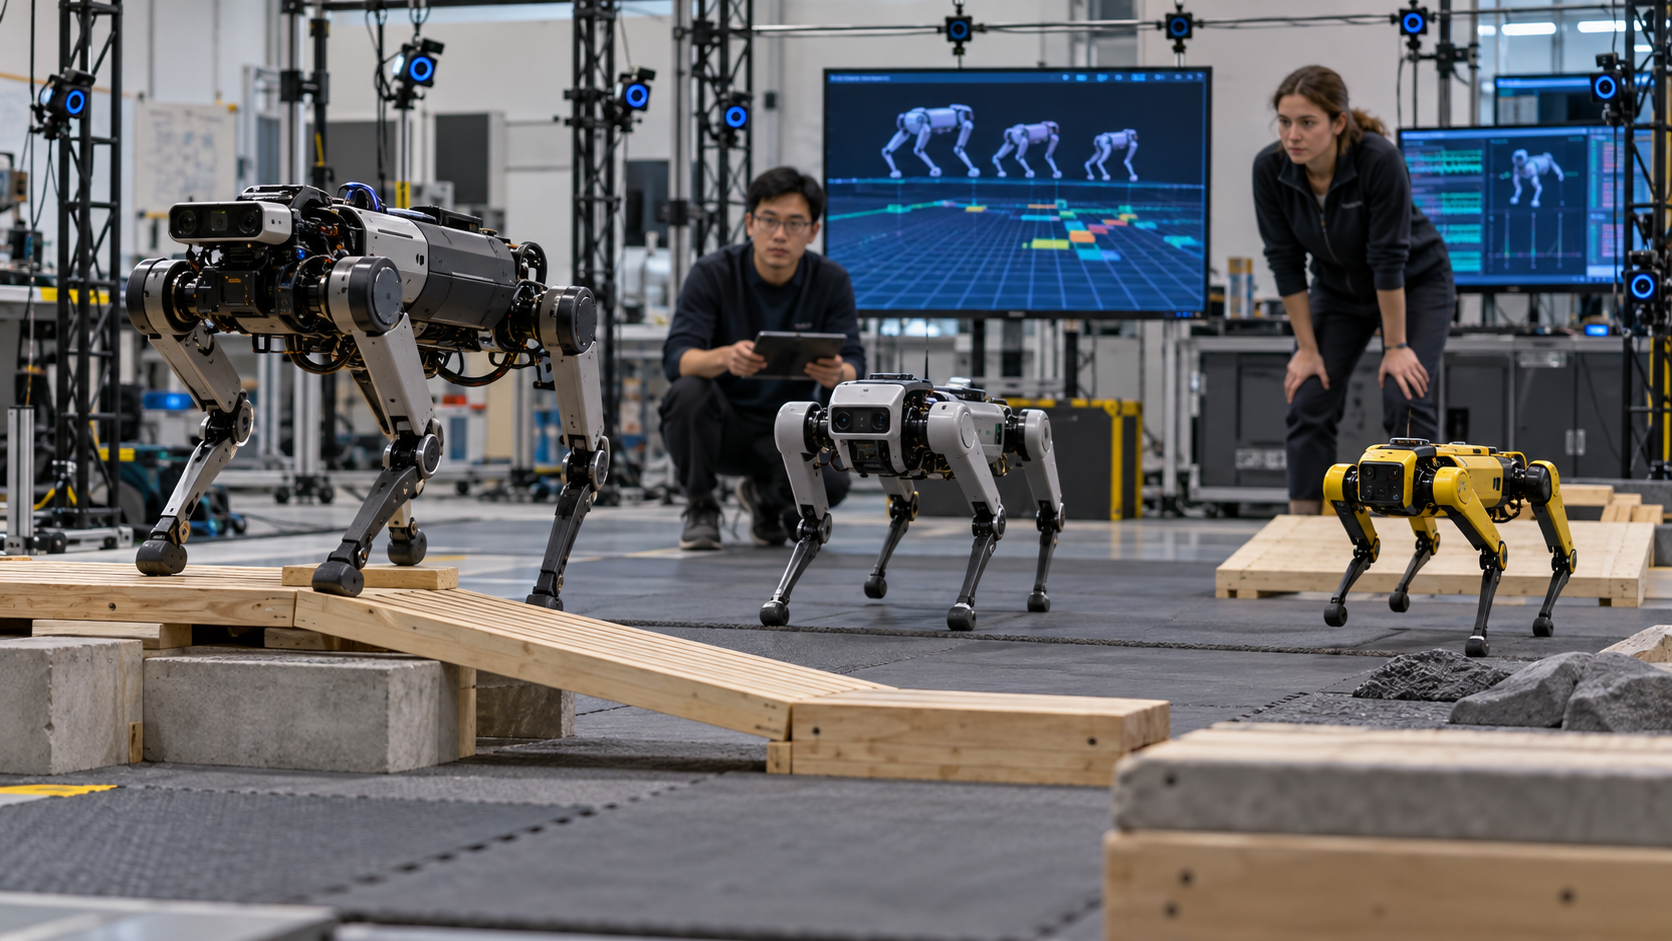
Eine auf einem einzigen vierbeinigen Roboter trainierte Laufsteuerung wurde ohne zusätzliches Feintuning auf mehrere andere Roboterkörper übertragen. Das Verfahren heißt Morphology-aware FiLM Critic, kurz MorFiC, und wurde von Forschenden der University of Maryland und der George Mason University entwickelt. Es greift ein hartnäckiges Problem auf: Eine Steuerung, die auf einer Maschine sehr gut funktioniert, kann bereits bei anderer Beinlänge, Masseverteilung, Gelenkreichweite oder Motorleistung versagen.
Das Ergebnis ist kein universelles Robotergehirn. MorFiC wurde für Quadrupeden mit verwandten Körperformen erprobt, und die Forschenden nennen deutliche Grenzen bei schwereren oder stärker abweichenden Maschinen. Gerade mit dieser Einordnung bleibt die Arbeit relevant. Wenn sich Laufbewegungen innerhalb einer Produktfamilie wiederverwenden lassen, sinken Trainingsaufwand, Simulationskosten und die Zeit bis zur Inbetriebnahme neuer Plattformen.
In diesem Artikel
Warum verschiedene Roboterkörper meist eigenes Training brauchen
Lernbasierte Laufsteuerungen verbinden Sensordaten mit Motorbefehlen. Während des Trainings ermittelt der Controller, welches Drehmoment nötig ist, wann ein Fuß abhebt und wie eine Störung ausgeglichen wird. Diese Entscheidungen hängen vom Körper ab. Ein längeres Bein verändert die Hebelwirkung, ein schwererer Rumpf die Trägheit, und andere Aktoren reagieren mit eigener Geschwindigkeit.
Eine Policy kann sich deshalb stark spezialisieren. Auf dem Trainingsroboter wirkt sie intelligent, nutzt aber womöglich ein Timing und eine Dynamik, die nur für diese Plattform gelten. Auf einer anderen Maschine entstehen instabile Schritte, eingefrorenes Verhalten oder Stürze. Üblich ist daher, die Steuerung für jeden neuen Körper erneut zu trainieren oder nachzujustieren – häufig mit einem eigenen Simulationsmodell.
Das funktioniert, schwächt aber das Versprechen skalierbarer Physical AI. Hersteller und Forschungsgruppen betreiben mehrere Varianten. Benötigt jede davon eine gesonderte Trainingskampagne, bleibt die Software nur begrenzt wiederverwendbar, obwohl die Maschinen dieselbe Grundaufgabe erfüllen.
Was MorFiC verändert
MorFiC bezieht Informationen über die Morphologie in den Lernprozess ein. Vereinfacht gesagt wird der Kritiker, der das Verhalten bewertet, auf den Roboterkörper konditioniert. Feature-wise Linear Modulation – das „FiLM“ im Namen – passt interne Repräsentationen an körperliche Eigenschaften an, statt jede Maschine als identisch zu behandeln.
Die Forschenden trainierten das System ungefähr zwei Stunden auf einem Unitree Go2. Anschließend wurde die entstandene Laufsteuerung auf anderen vierbeinigen Plattformen geprüft. Die Arbeit spricht von Zero-Shot-Transfer: Auf dem Zielkörper fand keine zusätzliche aufgabenspezifische Optimierung der Policy statt.
In der Simulation wurden sieben Plattformen getestet. Der Universitätsbericht hebt für den AlienGo eine Geschwindigkeit von 1,98 Metern pro Sekunde hervor, während konventionelle Vergleichsvarianten unter 0,65 Metern pro Sekunde blieben. Reale Versuche umfassten Go1 und Go2. Für den Go1 werden etwa 1,4 bis 1,7 Meter pro Sekunde genannt; mehr als 80 Prozent der Läufe sollen ohne Einfrieren oder Gangversagen beendet worden sein. Der Go2 erreichte in den beschriebenen Tests ungefähr 1,1 bis 1,3 Meter pro Sekunde.
Was „Zero Shot“ bedeutet – und was nicht
Der Begriff klingt spektakulär, braucht aber eine genaue Definition. Er bedeutet, dass die übliche zusätzliche Policy-Optimierung für den konkreten Zielroboter entfiel. Er bedeutet nicht, dass das System ohne Wissen über die Morphologie arbeitet, physikalische Grenzen ignoriert oder jede beliebige Maschine steuern kann.
Der Controller basiert weiterhin auf einer Familie verwandter Fortbewegungsprobleme und auf Beobachtungen, die sich zwischen Plattformen abbilden lassen. Sämtliche getesteten Maschinen sind Quadrupeden mit erkennbaren Gemeinsamkeiten bei Gelenken und Gangarten. Der Wechsel von einem Vierbeiner zum anderen ist anspruchsvoll, unterscheidet sich aber grundlegend von einer Übertragung auf einen Humanoiden, einen mobilen Manipulator oder einen sechsbeinigen Inspektionsroboter.
Diese Grenze ist für die Bewertung zentral. MorFiC verbessert die Generalisierung innerhalb einer wichtigen Maschinenklasse. Das Verfahren hebt die Verbindung zwischen Software und Körper nicht auf.
Die Fehlschläge sind ebenso aufschlussreich
Laut Forschungsarbeit erzeugte die Policy auf dem schwereren Unitree B1 und auf dem morphologisch stärker abweichenden ANYmal keine wirksame Bewegung. Dadurch wird aus dem Ergebnis keine Behauptung grenzenloser allgemeiner Intelligenz. Zugleich zeigen diese Fälle, woran weitergearbeitet werden muss.
Masse und Aktorleistung verändern den realisierbaren Aktionsraum. Erwartet eine Steuerung, dass ein leichtes Bein schnell beschleunigt, kann sie Bewegungen verlangen, denen ein schwererer Mechanismus nicht folgt. Andere Gelenkorientierungen oder Körperproportionen können einen bekannten Gang mechanisch ungeeignet machen. Software kann nur kompensieren, wenn Beobachtungs- und Aktionsschnittstellen genügend gemeinsame Struktur besitzen.
Für industrielle Anwender sind solche Grenzen kein Makel, der versteckt werden sollte. Sie definieren den sicheren Einsatzbereich. Eine übertragbare Steuerung muss erkennen, wann ein Zielkörper außerhalb dieses Bereichs liegt, statt instabiles Verhalten zu riskieren.
Warum das Thema über Roboterhunde hinausweist
Quadrupeden sind geeignete Testplattformen, weil sie dynamisches Gleichgewicht mit kommerzieller Relevanz verbinden. Sie werden für Inspektion, Kartierung, öffentliche Sicherheit und Einsätze in menschengebauten Umgebungen diskutiert, die für Räder ungeeignet sind. Flotten können verschiedene Größen oder Hardwaregenerationen umfassen. Eine wiederverwendbare Laufebene würde Aktualisierungen über solche Flotten vereinfachen.
Das Grundprinzip betrifft langfristig auch Humanoide. Hersteller entwickeln Modellfamilien mit unterschiedlichen Abmessungen und Traglasten. Jede Variante von Grund auf zu trainieren ist teuer. Ein Verfahren, das die Steuerung an die Morphologie koppelt, könnte Fähigkeiten eines Tages über Hardwareüberarbeitungen hinweg erhalten. Die aktuelle Arbeit belegt diesen Schritt noch nicht, zeigt aber einen konkreten Forschungsweg.
Auch Simulationsabläufe könnten profitieren. Statt für jeden digitalen Zwilling eine perfekt angepasste Policy zu erstellen, könnten Entwickler eine allgemeinere Steuerung über eine Verteilung körperlicher Eigenschaften trainieren. Das kann die Empfindlichkeit gegenüber kleinen Modellfehlern reduzieren, wenn der Controller aus der Simulation auf reale Hardware übertragen wird.
Welche Fragen offenbleiben
Geschwindigkeit ist nur ein Maß für gute Fortbewegung. Ein dauerhafter Einsatz verlangt Energieeffizienz, Erholung nach dem Ausrutschen, Leistung auf unregelmäßigem Untergrund, beherrschte Aktortemperaturen und vorhersehbares Anhalten. Die Experimente zeigen Transfer und brauchbare Bewegung, aber noch keine ganztägige Feldzuverlässigkeit.
Wichtig wird auch der Umgang mit wechselnder Nutzlast. Ein Roboter mit Sensormast oder Werkzeugen besitzt eine andere Dynamik als dieselbe Maschine ohne Last. Offen ist zudem, welche Morphologieinformationen im Voraus bekannt sein müssen und wie genau sie den Zielroboter beschreiben müssen.
Sicherheitsfunktionen dürfen außerdem nicht von der korrekten Generalisierung der gelernten Policy abhängen. Gelenkgrenzen, Kontakterkennung und Not-Halt müssen unabhängig funktionieren. Transfer ist nur dann wertvoll, wenn ein Fehler begrenzt bleibt.
Für Vergleiche zwischen künftigen Verfahren wären standardisierte Testreihen hilfreich. Sie sollten identische Untergründe, Störungen und Nutzlasten verwenden und nicht nur den besten Lauf zeigen. Erst dann wird erkennbar, ob eine übertragene Policy zuverlässig generalisiert oder lediglich einzelne günstige Versuche produziert.
Der Alpha-Bionic-Blick
MorFiC ist am besten als Fortschritt auf dem Weg zu portablen Roboterfähigkeiten zu verstehen – nicht als universelle Intelligenz. Der praktische Beitrag liegt darin, den Nachtrainingsaufwand bei Änderungen innerhalb einer verwandten Gruppe von Körpern zu verringern. Dadurch wird die Softwareebene wiederverwendbarer, ohne physische Unterschiede auszublenden.
Die offen benannten Grenzen stärken das Ergebnis. Die erfolglosen Versuche mit B1 und ANYmal markieren, wo Ähnlichkeit endet und neue Methoden nötig werden. Für Käufer und Entwickler ist das nützlicher als ein makelloses Demovideo. Der nächste Meilenstein ist nicht ein einzelner schneller Lauf, sondern robuster Transfer über Nutzlasten, Untergründe und längere Betriebszeiten hinweg – mit klar benannten Vertrauensgrenzen.
Quellen
- University of Maryland: One Robot, Many Bodies, 18. September 2026
- MorFiC-Forschungsarbeit auf arXiv, überarbeitet am 24. August 2026 und angenommen für CoRL 2026