Kraft-Momenten-Sensor erklärt: Sechs Achsen, Messprinzip, Nullung, Anwendungen und Grenzen in Robotik und Cobots.
Mehr lesen![Kraft-Momenten-Sensor (F/T-Sensor) einfach erklärt 1 [Bildinhalt mit KI erstellt] Sechsachsiger Kraft-Momenten-Sensor zwischen Roboterflansch und Greifer [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/kraft-momenten-sensor.png)
![Kraft-Momenten-Sensor (F/T-Sensor) einfach erklärt 1 [Bildinhalt mit KI erstellt] Sechsachsiger Kraft-Momenten-Sensor zwischen Roboterflansch und Greifer [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/kraft-momenten-sensor.png)
Kraft-Momenten-Sensor erklärt: Sechs Achsen, Messprinzip, Nullung, Anwendungen und Grenzen in Robotik und Cobots.
Mehr lesen![Encoder und Drehgeber in der Robotik erklärt 2 [Bildinhalt mit KI erstellt] Geöffneter Präzisionsdrehgeber in einem Robotergelenk [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/encoder-drehgeber-robotik.png)
Encoder in der Robotik: Inkremental- und Absolutwertgeber, Position, Geschwindigkeit, Auflösung und typische Fehler.
Mehr lesen![Kalibrierung in der Robotik einfach erklärt 3 [Bildinhalt mit KI erstellt] Industrieroboter wird mit Lasertracker und Referenzkugel kalibriert [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/kalibrierung-robotik.png)
Kalibrierung in der Robotik: Gelenknullpunkte, TCP, Basis, Kamera und Sensoren sowie Unterschied zur Justierung erklärt.
Mehr lesen![Wiederholgenauigkeit bei Robotern einfach erklärt 4 [Bildinhalt mit KI erstellt] Roboter berührt bei wiederholten Bewegungen denselben Messpunkt [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/wiederholgenauigkeit-roboter.png)
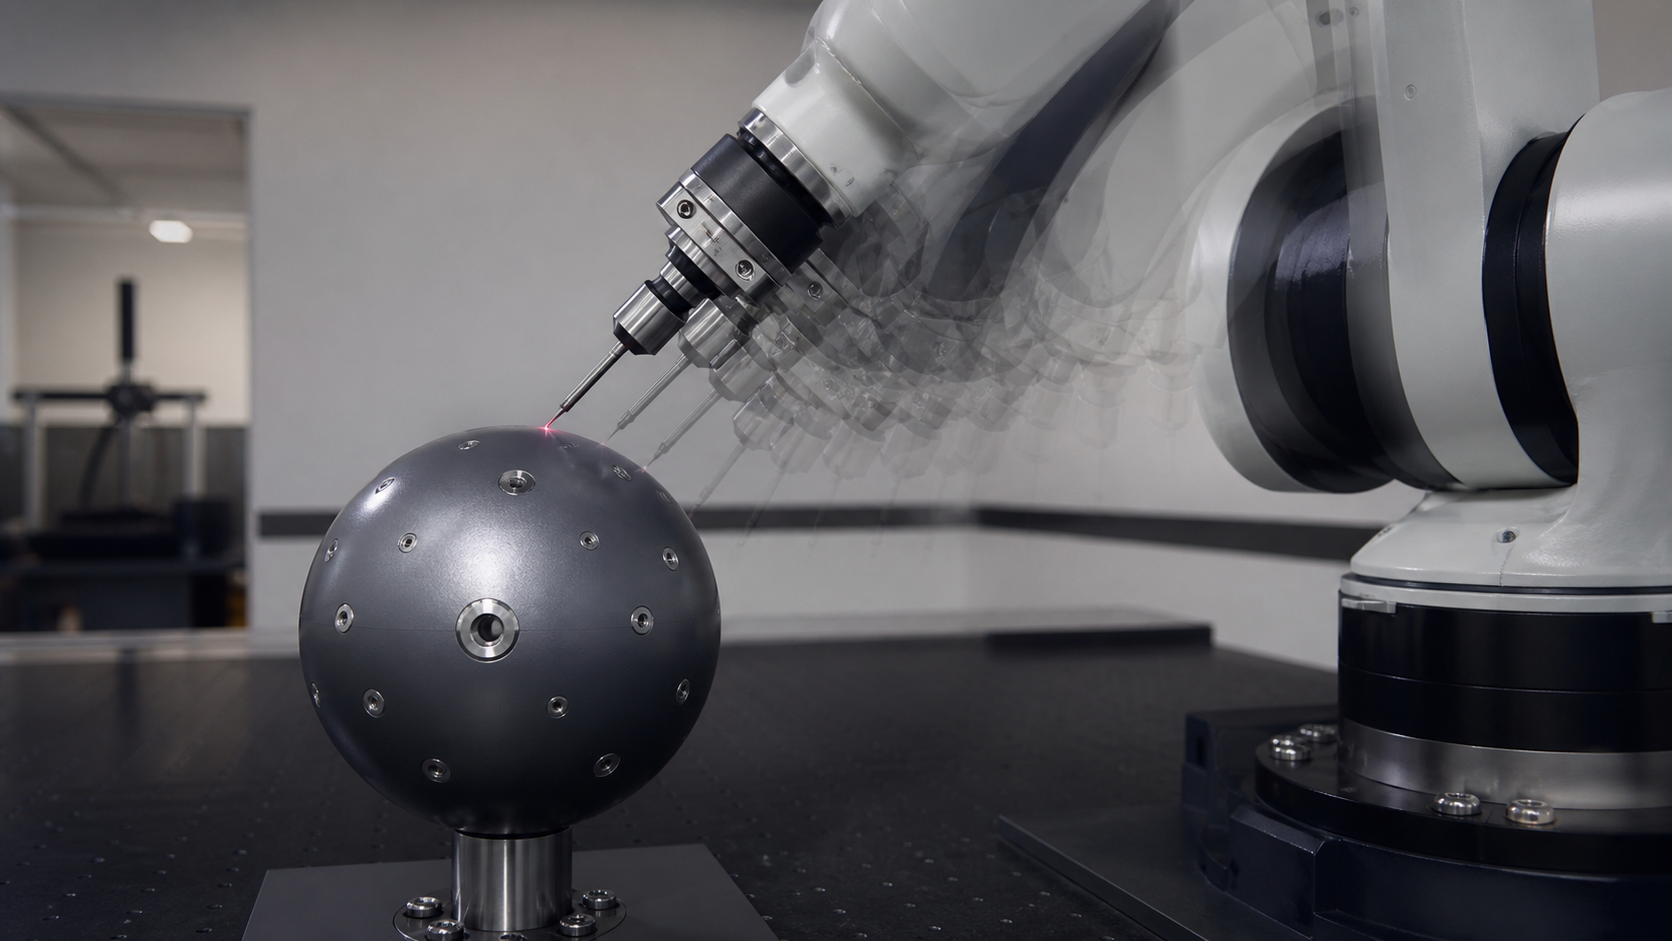
Wiederholgenauigkeit bei Robotern: Unterschied zu absoluter Genauigkeit, Messung nach ISO 9283 und Einflussfaktoren.
Mehr lesen![Traglast und Payload bei Robotern einfach erklärt 5 [Bildinhalt mit KI erstellt] Schwerlastroboter hebt eine kalibrierte Metalllast sicher an [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/traglast-payload-roboter.png)
Traglast bei Robotern: Payload, Werkzeuggewicht, Schwerpunkt, Trägheit und Herstellerangaben richtig verstehen.
Mehr lesen![Bewegungsplanung in der Robotik einfach erklärt 6 [Bildinhalt mit KI erstellt] Roboterarm folgt einer kollisionsfreien Bahn zwischen Hindernissen [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/bewegungsplanung-robotik.png)
Bewegungsplanung in der Robotik: Unterschied zwischen Pfad, Bahn und Trajektorie, Kollisionsprüfung und gängige Verfahren.
Mehr lesenArbeitsraum eines Roboters erklärt: Reichweite, erreichbare Posen, Gelenkgrenzen, Nutzraum und Sicherheitsraum unterscheiden.
Mehr lesen![Arbeitsraum eines Roboters: Definition und Grenzen 7 [Bildinhalt mit KI erstellt] Industrieroboter innerhalb seines räumlich dargestellten Arbeitsbereichs [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/arbeitsraum-roboter.png)
Arbeitsraum eines Roboters erklärt: Reichweite, erreichbare Posen, Gelenkgrenzen, Nutzraum und Sicherheitsraum unterscheiden.
Mehr lesen![Tool Center Point (TCP) bei Robotern einfach erklärt 8 [Bildinhalt mit KI erstellt] Nahaufnahme eines Roboterwerkzeugs am präzise kalibrierten Werkzeugmittelpunkt [Bildinhalt mit KI erstellt]](https://alpha-bionic.info/wp-content/uploads/2026/08/tool-center-point.png)
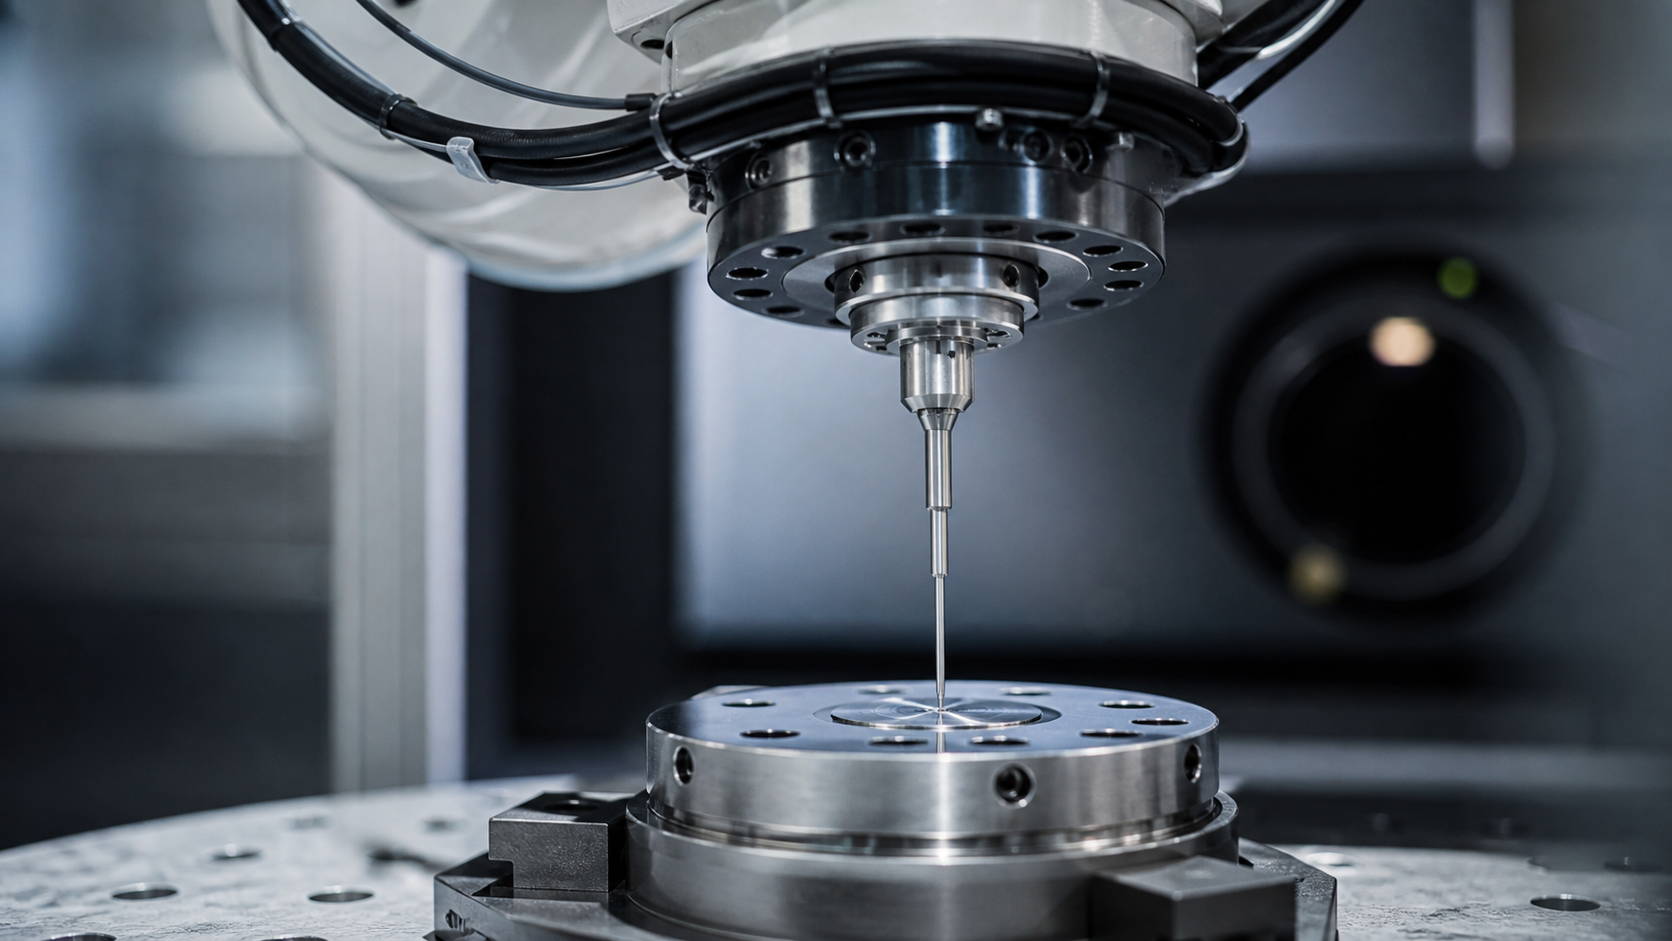
Tool Center Point erklärt: Bedeutung des TCP, Werkzeugkoordinaten, Kalibrierung und typische Fehler bei Industrierobotern.
Mehr lesen