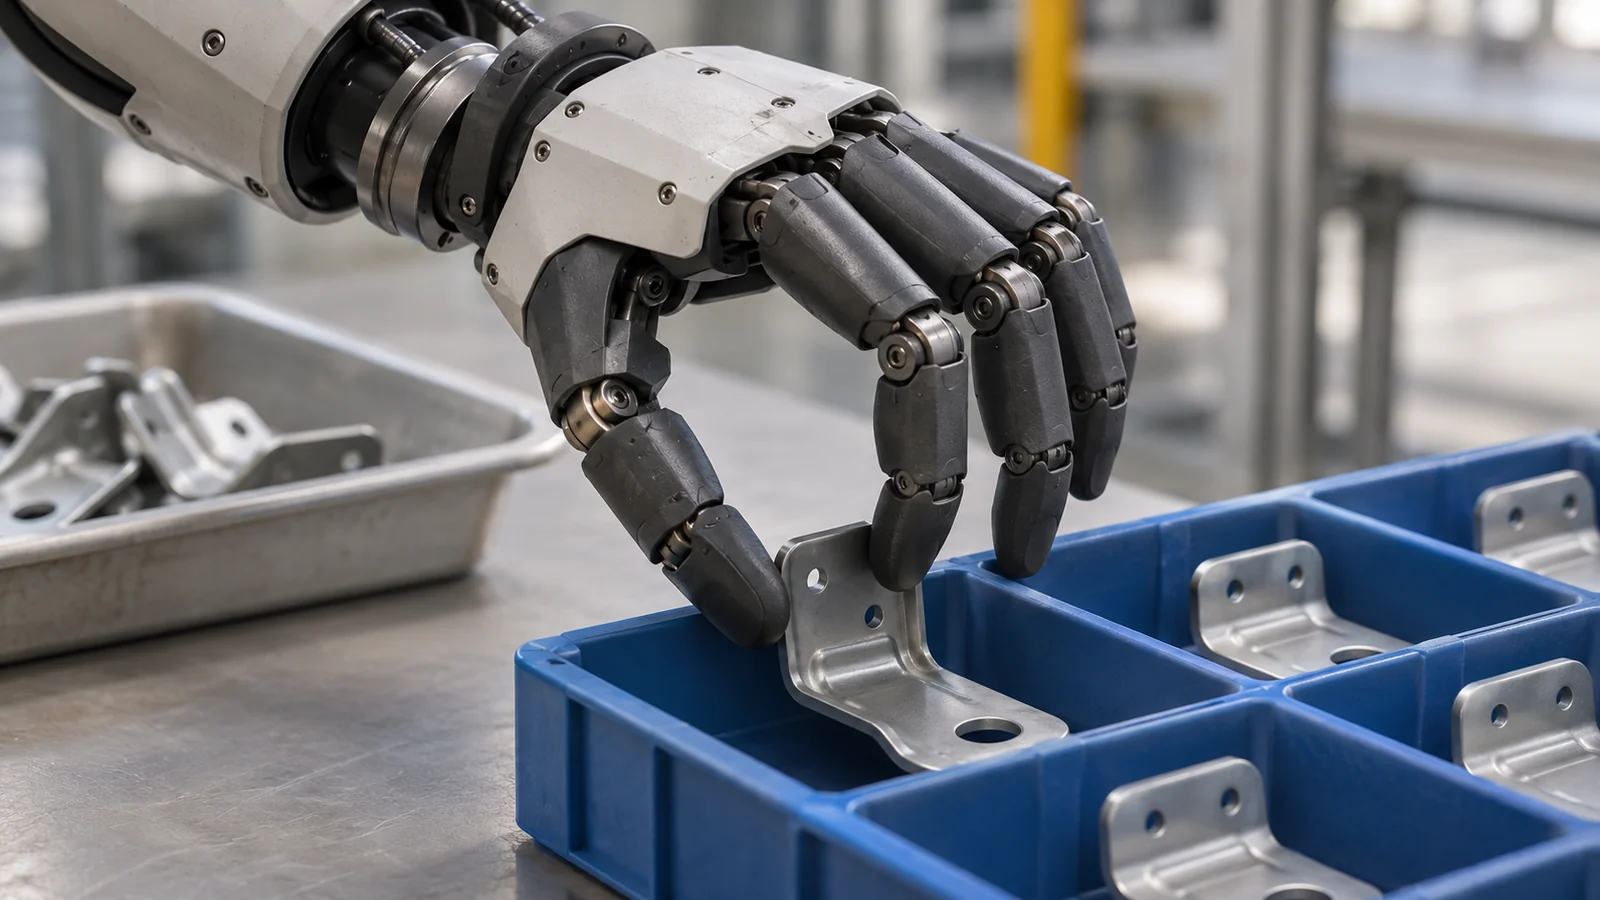
AI生成による部品仕分けのイメージ。メルセデスの実証現場写真でも、Apollo 2の正確な再現でもありません。
Google DeepMindは2026年11月10日、Gemini Robotics 2.5を発表し、具体的な産業実証を紹介した。Apptronikの人型ロボットApollo 2がメルセデス・ベンツの工場で自動車部品を仕分けるという。Googleが示した概念実証の成功率は96%。ただし、供給側による実証結果であり、独立した検証を受けた連続生産の実績ではない。
In this article
部品箱から車両順の容器へ
Googleによれば、実証場所はケチケメートとジンデルフィンゲンの稼働中の生産ラインだ。Apollo 2は5本指のSharpa Waveハンドで金属ブラケットを箱から取り出し、車両の順番に合わせて順立て用の容器に入れる。Gemini Robotics 2.5が動作を制御し、Robotics ERモデルが作業の進行把握を支援する。
視覚・言語・行動モデルは、画像情報と言語による指示を動作につなげる。実務上の焦点は人間らしい外見ではない。正しい部品を見分け、成立するつかみ方を選び、指定位置に置けるかどうかだ。
成功率96%だけでは分からないこと
この数値は参考になるが、採算計算の根拠としては不十分だ。発表では、評価した試行数の詳しい内訳や、サイクルタイム、再試行、人の介入、稼働率の全体像は示されていない。同じ発表を紹介した報道も、実証を独立に検証したことにはならない。
当編集部の分析では、まず成功の定義が重要になる。最初の把持に失敗し、再試行で成功した場合も成功に含むのか。誤った場所に置いた部品を自ら検知できるか。人が箱の位置を直す必要はあるか。同じ割合でも必要な人員は変わる。
単純な計算では、96%は同じ定義の100回中4回が成功しないことを意味する。これは実際の標本数ではない。検知して自動修正できる失敗と、見逃された順序間違いでは影響が異なる。
外形ではなく作業条件を比較する
欧州の製造業にとって、稼働中のラインで試すことには意味がある。実際の物流に近づくためだ。ただし、現場の場所だけでは全シフト運転や経済性を証明できない。中断、手直し、既存工程との接続も測る必要がある。
比較対象は別の人型ロボットだけでなく、専用グリッパーや協働ロボットにもなる。多様な部品への変更時に段取りを減らせるなら、多指ハンドの柔軟性に利点がある。一つの固定作業なら単純な機構で足りる可能性もある。公平な指標は同条件で正しく準備できた部品1個当たりの費用だ。
今回の実証は、従来のGoogleのロボット計画モデルのクラウド試験より先へ進むものだ。Robotics 2.5はまずロボット関連パートナーに展開され、工場向けの一般提供を意味しない。
次に必要なのは範囲を明示した長期試験だ。修正作業を含めて1時間に何個の正しい部品を供給し、そのために人の支援をどれだけ要するのか。
出典
- Google DeepMind: Gemini Robotics 2.5 — 2026-11-10
- The Decoder: Mercedes-Benz-Pilot — 2026-11-10