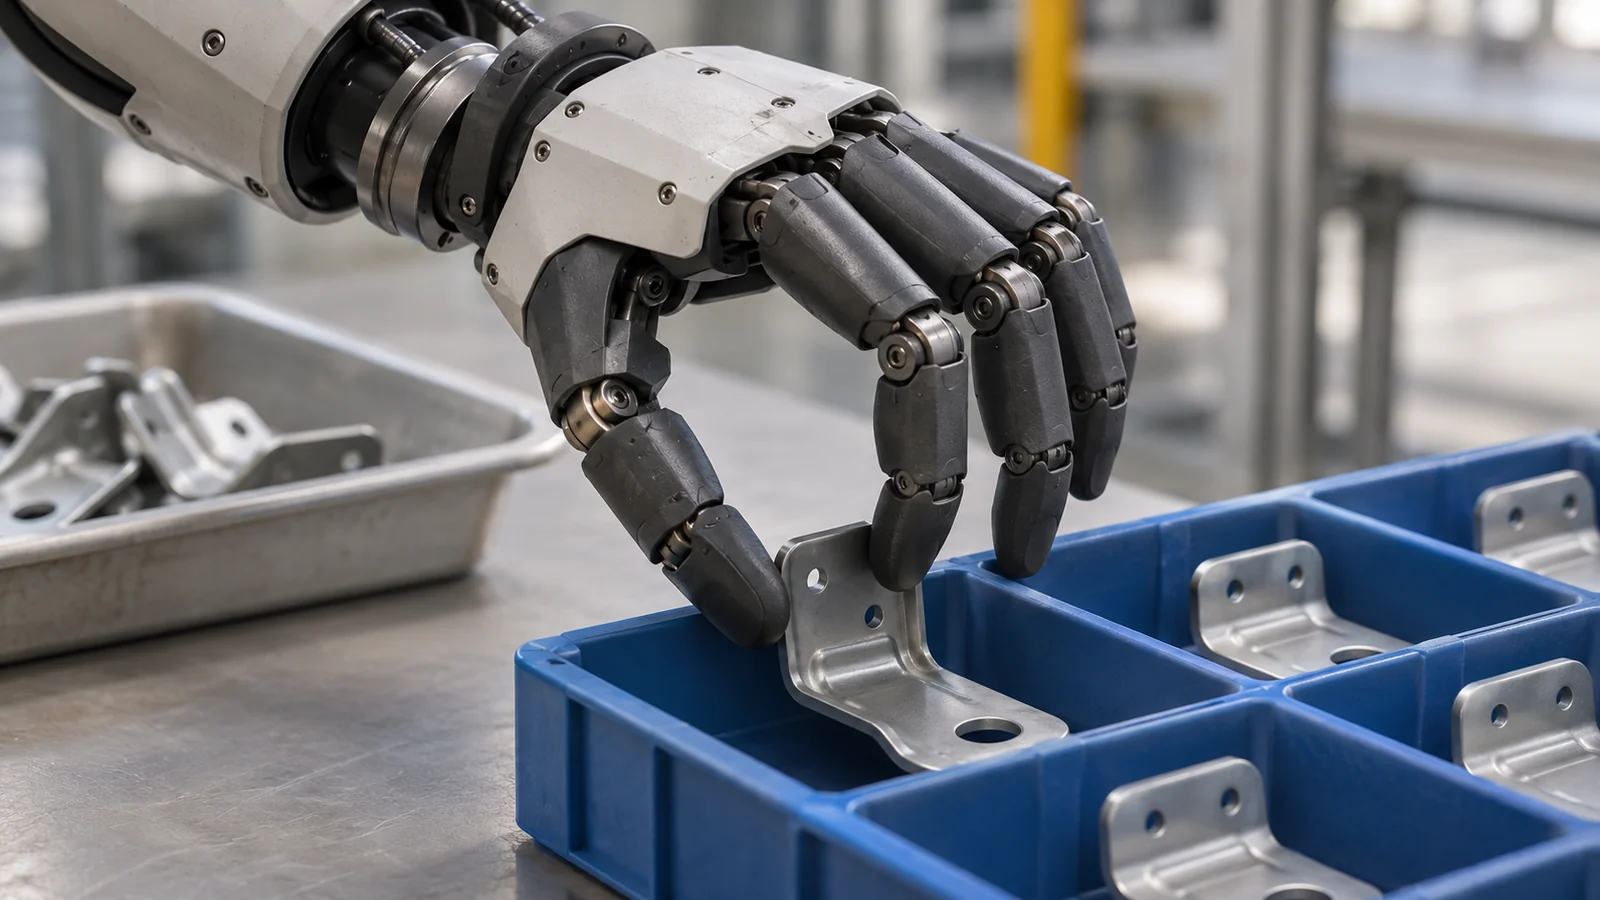
AI生成的机器人分拣示意图,并非奔驰试点现场照片,也不是Apollo 2的精确外观复现。
谷歌DeepMind于2026年11月10日发布Gemini Robotics 2.5,并介绍了一项具体工业试验:Apptronik的人形机器人Apollo 2在梅赛德斯-奔驰工厂分拣汽车零件。谷歌称,该概念验证的成功率为96%。这是供应商披露的试点结果,不是经过独立验证的持续生产表现。
本文目录
从散装料箱到正确生产顺序
据谷歌介绍,试验位于凯奇凯梅特和辛德芬根的运行中生产线上。Apollo 2使用五指Sharpa Wave机械手,从料箱抓取金属支架,再按照车辆顺序放入排序料盒。Gemini Robotics 2.5负责动作控制,Robotics ER模型协助跟踪工作流程。
视觉—语言—动作模型把图像信息、语言任务和运动动作联系起来。实际价值不在于机器人是否像人,而在于能否识别正确零件、选择可靠抓取方式,并放到指定位置。
96%说明了什么,又遗漏了什么
这一比例是有用的信号,但还不足以建立经济性判断。公告没有给出足够详细的试验次数,也未完整披露节拍、重试、人工介入和可用率。媒体对同一公告的报道不等于对试点的独立验证。
我们的分析首先关注“成功”的定义:第一次抓取失败、第二次成功,是否仍算成功?系统能否自行发现放错的零件?是否需要人员调整料箱?即使最终百分比相同,这些差异也会改变人员需求。
纯粹从算术上看,96%意味着每100次采用相同定义的尝试中有4次未成功。这不是实际样本量。能够发现并自行纠正的错误,与未被发现的车辆顺序错配,其后果完全不同。
应比较任务,而不是机器人的外形
对欧洲制造企业而言,在运行中生产线上开展试验具有意义,因为它接近真实物流。但场景本身无法证明整班连续运行或经济收益。停顿、返工以及与现有流程的衔接也必须纳入测量。
合适的对照方案可能是专用夹爪或协作机器人,而不只是另一台人形机器人。如果多指手能减少更换零件时的改装工作,其灵活性才可能体现优势。对于固定任务,更简单的方案或许已经足够。公平的指标应是相同条件下每件正确备料的成本。
这项试验比此前的谷歌机器人规划模型云端测试更进一步。Robotics 2.5首先面向机器人合作伙伴推出,并不代表所有工厂运营者都已能使用。
下一项关键证据应是边界清晰的长期测试:计入所有纠正操作后,每小时能提供多少件正确零件,又需要多少人工协助?
来源
- Google DeepMind: Gemini Robotics 2.5 — 2026-11-10
- The Decoder: Mercedes-Benz-Pilot — 2026-11-10