
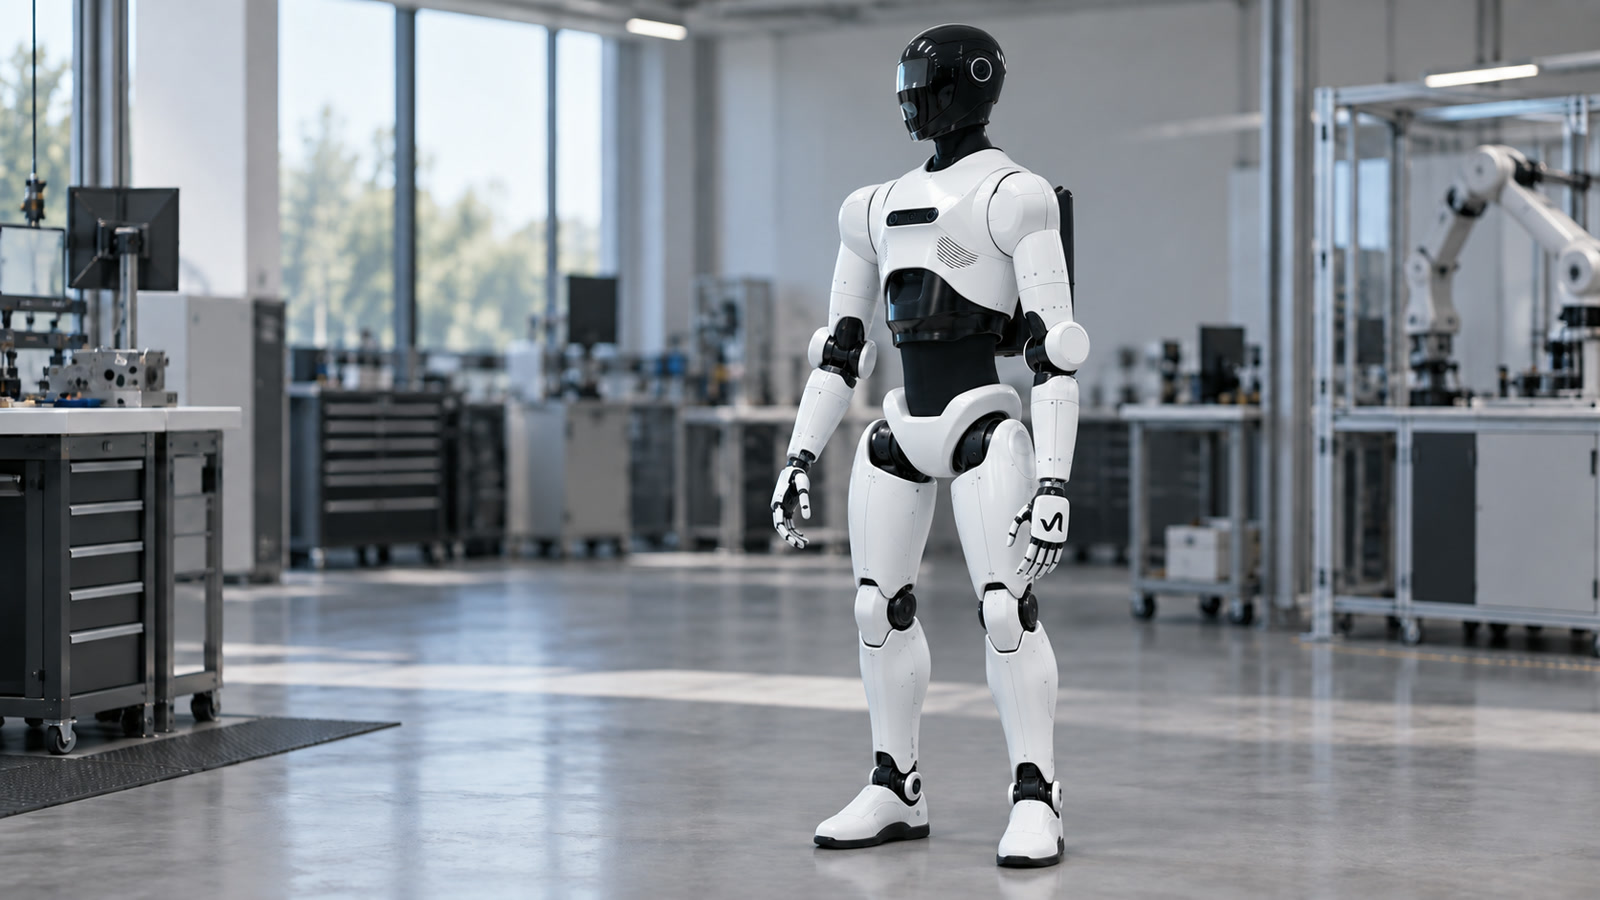
NEURA Robotics 希望通过 4NE1 Gen 3.5,将一款欧洲人形机器人从展会演示带入真实工作环境。这台高 1.80 米的机器人把 Studio F. A. Porsche 参与设计的外壳、触觉传感皮肤和可更换前臂,与联网的人工智能生态系统结合在一起。不过,面对宏大的宣传仍需准确区分:4NE1 并不能仅靠双手随意搬运 100 公斤,连续运行也不等于单次充电可以无限续航,而其大规模工业验证仍有待完成。
总部位于德国梅青根的 NEURA Robotics 将 4NE1 定义为面向工业、服务业以及未来家庭场景的认知型人形机器人。当前的 3.5 代产品在拉斯维加斯 CES 2026 上亮相。它被设计用于在人类环境中移动、操作物体并与人协作。4NE1 的读音类似“for anyone”,直接表达了这款平台覆盖广泛场景的目标。
本文目录
NEURA 4NE1 Gen 3.5 究竟是什么
4NE1 是一款具备双臂、灵巧手和双腿的移动式人形机器人。人形结构的意义在于适配现有工作场所:门、货架、工作台和工具都按照人类的身高、伸展范围和动作方式设计。这正是人形机器人最主要的经济逻辑。如果机器人能够沿用人类的通道和接口,工厂就不必为了每项新任务彻底改造环境。
NEURA 将运输、物体操作和多模态交互列为核心应用。产品页面还展示了适合平整工业地面的轮式版本,以及通过第七轴扩大工作范围的配置。因此,4NE1 更接近一个可配置的平台家族,而不是在所有环境中完全相同的单一产品。
技术参数:双臂负载 20 公斤,腿部支撑时最高 100 公斤
NEURA 于 2026 年 6 月发布的数据表标明,4NE1 Gen 3.5 共有 55 个自由度,其中每只手具备 12 个自由度。以下数据均来自 NEURA 官方资料:
| 项目 | 官方数据 |
|---|---|
| 身高 | 180 厘米 |
| 重量 | 80 公斤 |
| 速度 | 最高 5 公里/小时 |
| 自由度 | 55 |
| 手部 | 12 个自由度 |
| 双臂负载 | 20 公斤 |
| 最大负载 | 腿部支撑配置下最高 100 公斤,具体取决于应用 |
| 感知 | 360 度感知、多模态交互和触觉传感皮肤 |
| 控制 | 自主模式、AI 语音输入和远程控制 |
| 接口 | Wi-Fi 6、以太网、Python SDK、ROS 2 和 C++ SDK |
负载数据的区别非常重要。NEURA 给出的双臂负载为 20 公斤。经常被引用的 100 公斤数据,根据数据表脚注仅适用于由腿部承担支撑的配置,而且还受到负载位置、末端执行器和具体结构的影响。它并不意味着机器人能够伸直双臂自由举起 100 公斤。
传感皮肤和 360 度感知,目标是减少安全围栏
与传统工业机器人相比,4NE1 的核心差异之一是计划在共享空间中与人协作。NEURA 描述了一套由 360 度感知、触觉外壳和多模态人工智能组成的系统。Porsche Consulting 还提到七个 3D 摄像头以及 NEURA 的 OmniSensor 技术。这些传感器旨在区分人与物体,并识别触碰或接近。
目标是在没有传统安全围栏的情况下运行。不过,官方数据表包含一项重要限制:用于人员检测的传感器属于选配,且需要额外付费。因此,具体系统能否在没有围栏的情况下合法运行,不能仅由产品名称决定,还取决于应用、工具、速度、风险评估以及实际安装的安全设备。
可学习的灵巧手与可更换前臂扩大了应用范围。企业可以为机器人配置手、夹具或专用工具。但模块化也会增加集成工作量,因为每种组合都会改变工作范围、负载限制、碰撞风险和软件要求。
通过更换电池连续运行,而不是无限续航
NEURA 在数据表中宣传 24/7 运行。公司称,双电池系统可以在不完全关闭机器的情况下更换电池。因此,这项表述指的是系统可用性,而不是单块电池的续航时间。在真实运营中,更换间隔、充电基础设施、电池成本以及高负载下的可用率仍然是关键因素。
人形机器人的能耗会随任务显著变化。行走、举升、长时间保持负载以及运行高性能计算平台,对电池造成的压力并不相同。可靠比较需要基于明确的工作循环进行测量,而不能只看一个最高小时数。
AI 技术栈:Neuraverse、NVIDIA GR00T 与 Qualcomm 模块
在 CES 2026 上,NEURA 展示了其机器人与 NVIDIA Isaac GR00T、Isaac Lab 和 Isaac Sim 的结合。这些工具用于训练、仿真以及机器人技能开发。与此同时,NEURA 也在通过 Aura AI、NEURA Gym 和 Neuraverse 构建自己的软件与数据层。Neuraverse 计划把已学习的技能作为可复用模块进行分发,使每台机器不必从头学习每项任务。
2026 年 9 月,NEURA 与意大利电子技术企业 SECO 还宣布,为包括 4NE1 在内的认知机器人开发基于 Qualcomm Dragonwing 处理器的计算模块。NEURA 将其描述为分布式的“大脑加神经系统”架构,并提出将计算能力部署到更靠近关节和传感器的智能肢体。这与 NVIDIA 集成并不一定矛盾:仿真训练平台、中央 AI 模型与分布式实时控制可以处于不同技术层。它也说明,硬件架构仍在继续工业化和调整。
价格、预订与计划上市时间
NEURA 的预订页面显示,订购 1 至 19 台时,预计单价为 98,000 欧元;订购 20 台及以上时,标示单价为 60,000 欧元。两个价格都不包含税费和运输费用。每台机器的预订费为 100 欧元,厂商称可退款,并可在后续购买时抵扣。
4NE1 Gen 3.5 官方预计于 2026 年底推出。预订并不能证明产品已经达到量产成熟度,也不等于确定的交付日期。NEURA 本身也指出,硬件与设计在发布前仍可能继续完善。企业还必须计算集成、培训、维护、工具、软件访问权限以及真实流程中的可用性保障成本。
4NE1 Mini:面向科研和教育的小型入口
4NE1 Mini 高 132 厘米,体型明显更小。NEURA 将其定位于教育、研究、原型开发和娱乐。多语言语音交互、计算机视觉、强化学习和人员检测都在其宣传功能之列。
Standard 版本预计售价 19,999 欧元,不含税费和运输,也不包含用于操作物体的灵巧手。4NE1 Mini Pro 预计售价 29,999 欧元,增加 12 自由度灵巧手、C++ SDK、数字孪生、遥操作以及面向 NEURA Gym 训练的支持。两种版本的预订费均为 100 欧元,官方总体上以 2026 年作为预计供应期。
先进入工业,再考虑家庭
NEURA 展示的潜在场景十分广泛,包括物料运输、物流、装配、制药生产、服务、家庭以及未来的护理应用。但这些领域在技术和经济条件上差异巨大。边界清晰的工厂流程,比存在儿童、宠物、楼梯和不断变化物品的私人住宅更容易进行安全设计、测量和训练。
对工业用户而言,最重要的是三个问题:系统能实现多少有效生产小时?需要人工干预的频率有多高?每个成功完成的工作循环成本是多少?展会演示可以证明单项能力,但不能取代数月的真实机队数据。家庭与护理场景还会带来隐私、责任认定以及更严格的安全要求。
Studio F. A. Porsche 为 4NE1 带来了什么
根据 NEURA 的说法,3.5 代产品的黑白外观由 Studio F. A. Porsche 参与设计。该工作室源于 Porsche 911 设计师 Ferdinand Alexander Porsche。对工作机器人而言,设计不只是造型:外壳轮廓、抓握与接触表面、关节的可见程度以及动作是否容易理解,都会影响人们对机器距离与意图的判断。
不过,Porsche 背景并不是技术性能证明。它让机器人更容易识别,也可能改善人体工程学和用户接受度。负载、安全性、自主能力和可维护性仍必须在实际运营中分别得到验证。
Alpha Bionic 的判断
4NE1 Gen 3.5 是欧洲最具雄心的人形机器人项目之一。机械平台、触觉感知、开放开发接口,以及用于训练和共享技能的基础设施相结合,构成了其主要吸引力。NEURA 现在公布具体价格、区分不同负载条件,并提供官方数据表,也值得肯定。
决定性的证据仍然缺失:在有意义的部署规模下,实现可靠且经济的连续运行。在那之前,既不应把 4NE1 简单视为展会道具,也不应把它描述成已经成熟的万能助手。它是一款接近计划上市时间、目前可预订的平台,拥有真实技术参数和清晰的欧洲工业化战略,但实际性能仍有重要问题需要回答。
来源与透明度
- NEURA Robotics:4NE1 产品页面
- NEURA Robotics:4NE1 数据表,第 7 版,2026 年 6 月 5 日
- NEURA Robotics:价格、预订与预计供应时间
- NEURA Robotics:4NE1 Mini 版本与价格
- NEURA Robotics:CES 2026 公告与 NVIDIA 集成
- NEURA Robotics 与 SECO:计算模块与欧洲工业化
- Porsche Newsroom:传感器、应用与企业背景
资料截至 2026 年 9 月 11 日。本文主要依据厂商信息;目前尚无来自大规模机队的独立长期运行数据。题图为 AI 生成的编辑插图,依据公开展示的 4NE1 设计进行贴近型号的呈现;并非原始照片,也不代表已记录的真实部署。
作者 Nico Nuss 自 2001 年起从事移动计算与自动化软件相关工作。他凭借多年的实践经验以及对前沿技术的浓厚兴趣,专注于机器人技术和人工智能领域。