
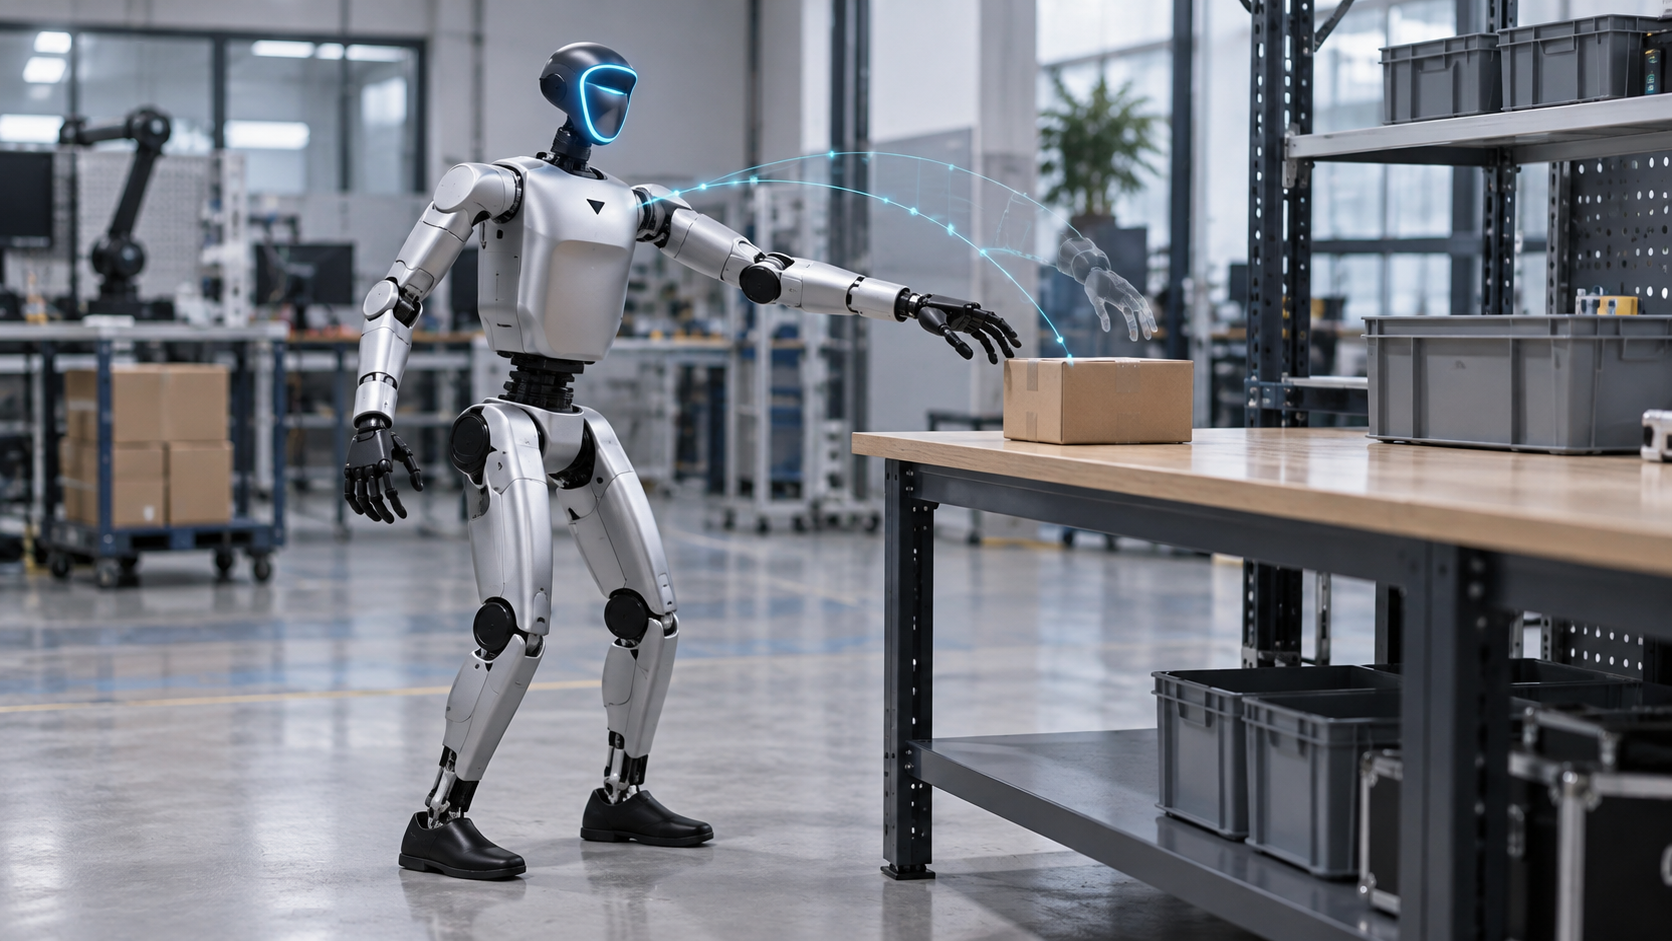
Unitree(宇树科技)正在开放其迄今最完整的人形机器人基础模型 UnifoLM-WLA-1.0。按照公司的说法,同一套架构可以覆盖 64 项任务,从桌面分拣到需要全身移动的作业。更值得关注的是,Unitree 计划同时开放代码、模型权重和数据集。不过,这并不等于一个可普遍部署的“机器人通用大脑”已经得到证明。
人形机器人在视频中常以快速行走、精确抓取和高动态动作吸引注意力。真正困难的部分却位于摄像头与电机之间:机器必须理解指令、感知三维环境、预测动作的后果,并在正确的时间选择正确的行为。Unitree 希望用开源模型家族 UnifoLM 将这条链路统一起来。
本文目录
核心信息
- Unitree 于 2026 年 9 月 10 日宣布全面开源 UnifoLM-WLA-1.0。
- 据公司披露,该模型拥有 60 亿参数,使用超过 500 万条具身推理样本和约 2500 小时真实机器人数据训练。
- 同一套策略据称可完成 64 项任务,包括桌面操作、行走、搬运和其他全身作业。
- WLA-1.0 建立在一个模型家族之上:WMA-0 负责预测交互,VLA-0 连接视觉、语言和动作。
- 目前大多数性能结论仍来自 Unitree。独立复现和可靠的实际测试仍然不可缺少。
UnifoLM 与普通人工智能模型有何不同
语言模型生成文字,图像模型识别或生成视觉内容。机器人模型还必须处理真实的物理世界。仅仅识别出杯子并不够,系统还要判断夹爪应从哪个方向接近、手臂与手能够移动多远、需要多大力度,以及物体滑动后可能发生什么。
Unitree 将其称为“具身智能”。软件获得的不只是图像和指令,还要学习感知、身体状态、运动与结果之间的关系。因此,UnifoLM 与其说是一个单独程序,不如说是一组相互关联的技术路线,涉及世界模型、视觉语言规划和机器人动作。
UnifoLM-WLA-1.0:一套架构覆盖 64 项任务
最新阶段是 UnifoLM-WLA-1.0。Unitree 将其描述为面向通用人形机器人的基础模型。它把多模态感知与以交互为中心的世界模型结合起来,目标是在理解空间关系的同时,预测机器人、物体和环境在动作过程中的变化。
对机器人模型而言,官方公布的规模相当可观:60 亿参数、超过 500 万条 ER 训练样本,以及约 2500 小时真实设备数据。ER 即 Embodied Reasoning,也就是具身推理,模型需要把视觉和空间线索转化为符合物理规律的判断。
Unitree 的真机评估称,同一个模型可以控制 64 项不同任务,范围从精细桌面操作延伸到移动式全身作业。重要的不只是数字本身。传统机器人项目通常针对每个流程分别开发控制器、数据管线和调参方案。如果一套通用策略能够处理相近任务,开发时间可能缩短,能力迁移也会更容易。
Unitree 还公布了多项具身推理基准上的强劲结果。现阶段,这些结果应被视为厂商数据。只有当外部团队使用相同协议复现模型、记录失败案例,并测试其面对陌生物体、不同光照和其他末端执行器时的表现,这次开源才会提供更有说服力的证据。
WMA-0:既是模拟器,也是决策辅助
UnifoLM-WMA-0 提供了概念基础。Unitree 在 2025 年 9 月开放了训练、推理和部署代码以及模型权重。WMA 代表 World-Model-Action。它的目标是预测不同机器人本体与环境之间的物理交互。
Unitree 给出了两种用途。作为模拟引擎,世界模型能够生成合成训练序列,开发者不必把每一次尝试都放到真实机器人上记录。作为策略增强模块,它预测未来状态,并为动作头提供更多信息,用于选择下一步运动。
WMA-0 分两阶段训练:首先使用跨平台的 Open-X 机器人数据,随后使用 Unitree 发布的五个数据集,其中包括 Z1 机械臂和 G1 人形机器人的任务。现有检查点采用非商业性的 CC BY-NC-SA 4.0 许可。因此,这里的“开源”并不自动意味着所有商业用途都无需另行授权。
VLA-0:把视觉与语言变成动作
UnifoLM-VLA-0 于 2026 年 1 月开放。VLA 代表 Vision-Language-Action。该模型基于 Qwen2.5-VL-7B,并继续使用通用图文数据与机器人操作数据进行训练。它试图把语言指令和摄像头图像转化为可执行的动作序列。
Unitree 表示,同一套策略在真实 G1 测试中完成了 12 类复杂操作任务。开放数据集包括堆叠积木、折叠毛巾、清洁桌面、整理工具和包装物品。这种多样性体现了目标:开发者不应为每个新任务重新建立一整套控制项目。
不过,迁移到其他机器人仍然困难。手臂长度、关节极限、摄像头位置、手部结构和控制频率都会改变动作的含义。在 G1 上可靠的模型,并不会自动成为适用于所有人形平台的通用方案。
从遥操作走向持续学习的数据管线
模型架构只是进展的一半,另一半是数据供给。自 2026 年 3 月起,Unitree 通过 UnifoLM-WBT 数据集发布真实场景中的高质量全身遥操作数据。操作员远程引导机器人,同时同步记录摄像头画面、身体状态和动作。
这些数据为模型提供协调全身行为的示例,但采集成本很高:传感器需要校准,时间戳需要对齐,失败尝试必须标记,不同末端执行器也要准确记录。因此,WLA-1.0 宣布的 2500 小时真机数据比单纯的视频时长更有意义。关键在于数据是否包含足够的变化和失败案例。
X2-1.0 展示高动态能力,但还不是产品证明
在 WLA 公布前不久,Unitree 演示了更吸引眼球的 UnifoLM-X2-1.0。视频中,一台 G1 人形机器人在没有明显遥操作的情况下与人类伙伴进行格斗式互动。据称,系统可以实时预测运动、制定计划并自主执行动作。
这段演示说明了世界模型为何适合高动态交互,但它不是通用自主能力的可靠证据。目前,X2-1.0 既没有详细论文,也没有标准化基准或明确的开源路线图。受控视频同样无法说明系统在大量重复测试、不同房间或意外情况中的可靠性。
开源对研究和工业意味着什么
同时发布代码、模型和数据集,可能显著提高 UnifoLM 的实用价值。研究团队得到共同起点,可以开展消融实验并更精确地比较错误。企业也能评估单独组件是否适合现有开发环境。
对物流和轻工业而言,以下四个方向尤其值得关注:
- 灵活拣选:同一个模型有望通过较少的定制编程学习包装、分拣和备货任务。
- 合成数据:世界模型可以在真机测试前模拟罕见变化和失败情况。
- 全身协调:人形机器人必须同时行走、弯腰、搬运并控制双手,统一策略可以连接这些子问题。
- 工具与手部切换:如果模型能适应不同手部和夹爪,它在采用多种末端执行器的工厂中会更有价值。
从研究演示到生产应用之间仍隔着安全、节拍、维护和成本。仓库机器人不能只是偶尔成功,而要在成千上万个循环中保持可预测,能够发现错误并进入安全状态。因此,需要独立公布成功率、人工干预频率、延迟和训练分布之外的行为。
开源是起点,不是质量认证
开放能够让模型更容易接受检查,但不会自动使其更好或无风险。开发者必须分别核对每个检查点和数据集的许可证,还需要高性能 GPU、匹配的机器人硬件和实时控制经验。当摄像头和学习系统进入真实工作场所时,数据保护、运行安全和责任问题同样重要。
尤其需要把“识别到的任务”与“允许执行的动作”明确分开。世界模型可以预测合理的未来,却不能保证被选中的动作一定安全。实际部署仍需要额外限制、碰撞监测、授权机制和可追踪日志。
结论
UnifoLM 正把人形机器人竞争的重点从炫目的硬件演示转向开放的软件与数据基础。WMA-0 建模未来交互,VLA-0 把感知和语言转化为动作,而 WLA-1.0 试图把这些能力汇集到覆盖全身行为的统一策略中。
官方公布的 60 亿参数、超过 500 万条推理样本、约 2500 小时真实数据和 64 项任务,使 WLA-1.0 成为一个雄心勃勃的项目。它的真正价值不会由一段演示视频决定,而要由独立测试回答:模型能否泛化?失败频率有多高?能否迁移到其他硬件?持续运行需要哪些安全机制?
如果这些开放组件通过检验,UnifoLM 可能成为具身智能的重要共同基础。在此之前,它仍是一项范围很大的承诺,同时也是 Unitree 向机器人社区发出的验证邀请。
资料来源
- Unitree:官方开源门户
- GitHub:UnifoLM-WMA-0
- GitHub:UnifoLM-VLA-0
- Hugging Face:UnifoLM-WMA-0-Base
- 新浪科技:UnifoLM-WLA-1.0 发布消息,2026 年 9 月 10 日
- Unitree:G1 产品页与技术参数
作者 Nico Nuss 自 2001 年起从事移动计算与自动化软件相关工作。他凭借多年的实践经验以及对前沿技术的浓厚兴趣,专注于机器人技术和人工智能领域。