
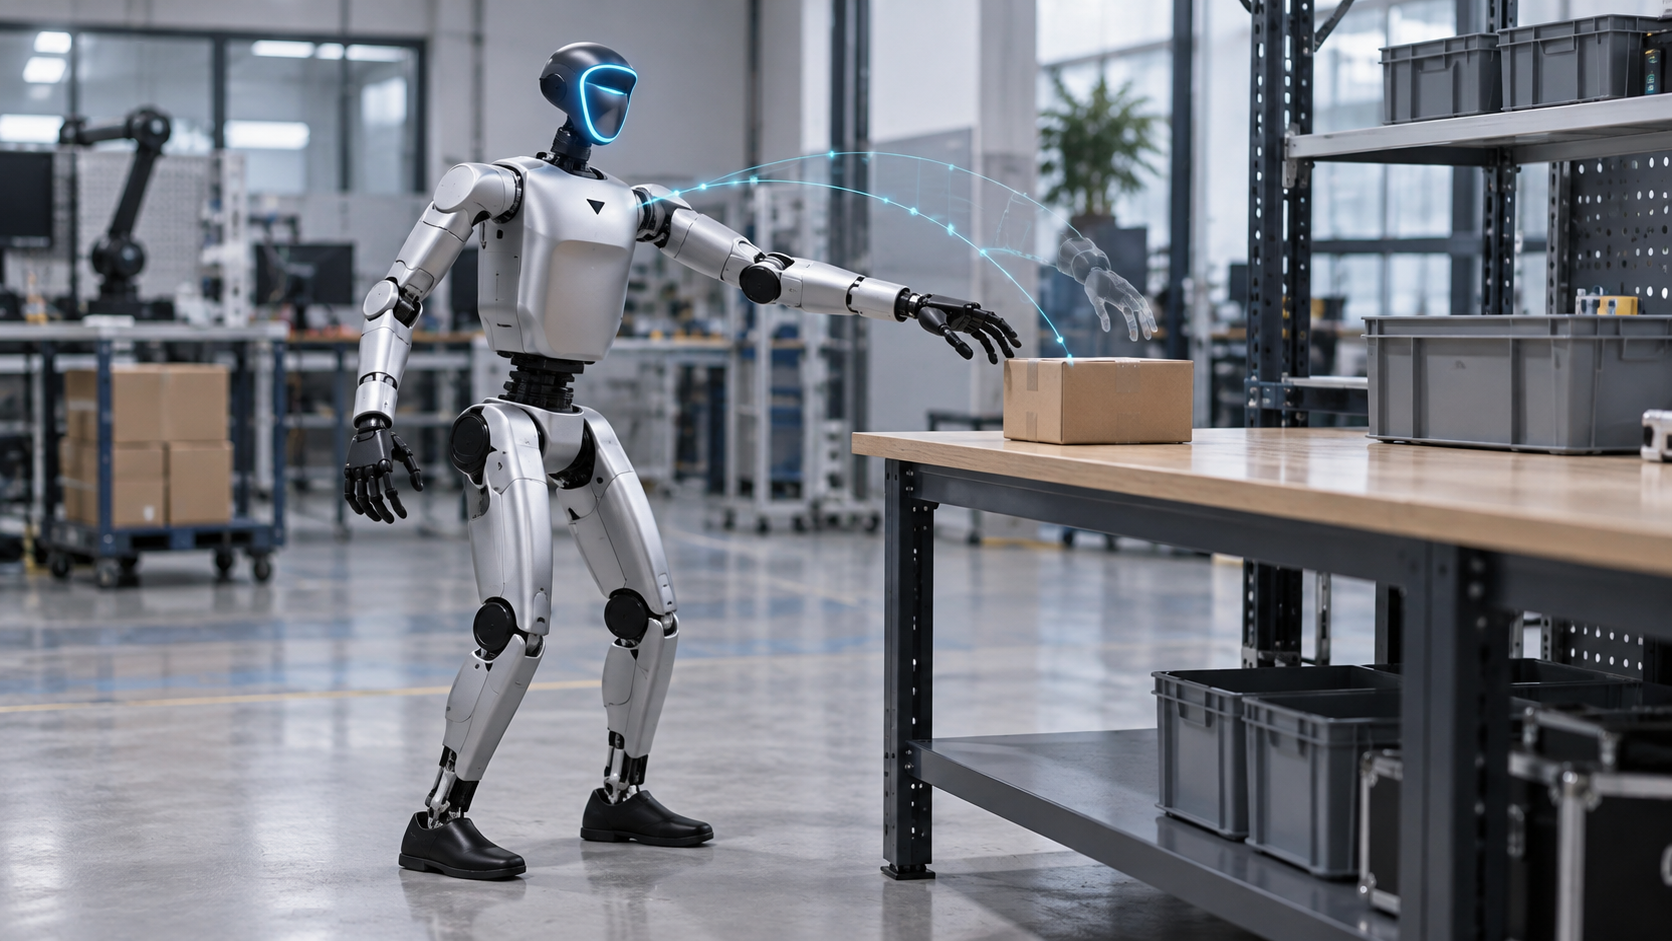
Con UnifoLM-WLA-1.0, Unitree apre il suo modello fondazionale più completo finora dedicato ai robot umanoidi. Secondo il produttore cinese, un’unica architettura dovrebbe coprire 64 attività, dallo smistamento su un tavolo alle operazioni mobili che coinvolgono l’intero corpo. Il passo è notevole perché Unitree intende pubblicare non solo codice e pesi del modello, ma anche i dataset. Questo, tuttavia, non dimostra ancora l’esistenza di un “cervello robotico” utilizzabile universalmente.
I robot umanoidi colpiscono nei video per i passi rapidi, le prese precise e i movimenti spettacolari. Nella pratica, però, la difficoltà maggiore si trova tra la videocamera e il motore: una macchina deve comprendere un’istruzione, percepire l’ambiente nello spazio, stimare le conseguenze di un movimento e trasformare questa valutazione nell’azione giusta al momento giusto. Unitree vuole unificare questa catena con la famiglia di modelli open source UnifoLM.
In questo articolo
I punti principali
- Il 10 settembre 2026 Unitree ha annunciato il rilascio completamente open source di UnifoLM-WLA-1.0.
- Secondo l’azienda, il modello conta sei miliardi di parametri ed è stato addestrato con oltre cinque milioni di esempi di embodied reasoning e circa 2.500 ore di dati provenienti da robot reali.
- Una sola policy dovrebbe gestire 64 attività, tra cui manipolazione da tavolo, camminata, trasporto e altre operazioni dell’intero corpo.
- WLA-1.0 fa parte di una famiglia più ampia: WMA-0 predice le interazioni, mentre VLA-0 collega visione, linguaggio e azione.
- La maggior parte dei risultati pubblicati proviene ancora da Unitree. Restano fondamentali riproduzioni indipendenti e prove pratiche robuste.
Che cosa distingue UnifoLM da un normale modello di IA
Un modello linguistico produce testo; un modello visivo riconosce o genera contenuti grafici. Un modello robotico deve inoltre interagire con il mondo fisico. Non basta identificare una tazza. Il sistema deve capire da quale direzione il gripper può raggiungerla, fino a dove possono muoversi braccio e mano, quale forza applicare e cosa potrebbe accadere se l’oggetto scivola.
Unitree parla di embodied intelligence, cioè intelligenza incarnata. Il software non riceve soltanto immagini e istruzioni, ma apprende anche le relazioni tra percezione, stato del corpo, movimento e risultato. UnifoLM è quindi meno un singolo programma e più una famiglia di approcci collegati per modelli del mondo, pianificazione visione-linguaggio e azioni robotiche.
UnifoLM-WLA-1.0: 64 attività con una sola architettura
La versione più recente si chiama UnifoLM-WLA-1.0. Unitree la descrive come un modello fondazionale generalista per robot umanoidi. Il sistema combina percezione multimodale e un modello del mondo centrato sull’interazione. Dovrebbe comprendere le relazioni spaziali e, allo stesso tempo, stimare come robot, oggetti e ambiente cambieranno durante un’azione.
I numeri dichiarati sono importanti per un modello robotico: sei miliardi di parametri, oltre cinque milioni di esempi di addestramento ER e circa 2.500 ore di dati raccolti su dispositivi reali. ER significa Embodied Reasoning: compiti nei quali il modello deve trasformare indizi visivi e spaziali in una conclusione fisicamente plausibile.
Nella valutazione su robot reali, un singolo modello avrebbe controllato 64 attività diverse. Si va dalla manipolazione fine su tavolo alle azioni mobili che coinvolgono tutto il corpo. Il punto importante non è soltanto il numero. I progetti di robotica tradizionali impiegano spesso un controller, una pipeline di dati e una messa a punto separati per ogni processo. Una policy comune potrebbe ridurre i tempi di sviluppo e facilitare il trasferimento di capacità tra attività simili.
Unitree riferisce inoltre risultati solidi in diversi benchmark di embodied reasoning. Per ora vanno letti come dichiarazioni del produttore. Il rilascio diventerà più significativo quando team esterni riprodurranno i checkpoint con gli stessi protocolli, documenteranno gli errori e verificheranno il comportamento con oggetti sconosciuti, illuminazione diversa o altri effettori terminali.
WMA-0: un modello del mondo come simulatore e supporto decisionale
La base concettuale è UnifoLM-WMA-0, pubblicato da Unitree nel settembre 2025 insieme a codice di addestramento, inferenza e deployment, oltre ai pesi del modello. WMA significa World-Model-Action. Il modello dovrebbe prevedere le interazioni fisiche tra diversi tipi di robot e i rispettivi ambienti.
Unitree indica due utilizzi. Come motore di simulazione, il modello del mondo genera sequenze sintetiche di addestramento. Gli sviluppatori possono quindi esplorare possibili interazioni senza registrare ogni tentativo su un robot fisico. Come potenziamento della policy, predice gli stati futuri e fornisce alla testa d’azione informazioni aggiuntive per scegliere il movimento successivo.
WMA-0 è stato addestrato in due fasi: prima sulla raccolta robotica multipiattaforma Open-X, poi su cinque dataset pubblicati da Unitree. Tra questi figurano attività con i bracci Z1 e con l’umanoide G1. I checkpoint disponibili utilizzano la licenza non commerciale CC BY-NC-SA 4.0. In questo caso, “open source” non significa quindi che qualsiasi impiego commerciale sia automaticamente consentito senza un accordo separato.
VLA-0: trasformare visione e linguaggio in azioni
UnifoLM-VLA-0 è stato aperto nel gennaio 2026. VLA significa Vision-Language-Action. Il modello si basa su Qwen2.5-VL-7B e prosegue l’addestramento con dati generali immagine-testo e dataset di manipolazione robotica. L’obiettivo è convertire istruzioni e immagini delle videocamere in una sequenza di azioni eseguibili.
Unitree afferma che una singola policy ha completato dodici categorie di compiti complessi di manipolazione nei test sul G1 reale. I dataset aperti comprendono, tra l’altro, impilare blocchi, piegare un asciugamano, pulire un tavolo, ordinare utensili e confezionare oggetti. Questa varietà mostra la direzione perseguita: ogni nuova attività non dovrebbe richiedere un progetto di controllo completamente nuovo.
Il trasferimento ad altri robot rimane comunque difficile. Lunghezza delle braccia, limiti articolari, posizione delle videocamere, tipo di mano e frequenza di controllo cambiano il significato di un’azione. Un modello affidabile sul G1 non è automaticamente una soluzione universale per qualsiasi piattaforma umanoide.
Dalla teleoperazione a una pipeline di dati che apprende
L’architettura del modello rappresenta soltanto metà del progresso. L’altra metà è l’approvvigionamento dei dati. Con il dataset UnifoLM-WBT, da marzo 2026 Unitree pubblica dati di teleoperazione dell’intero corpo, di alta qualità e raccolti in scene reali. Un operatore guida il robot a distanza mentre immagini delle videocamere, stati corporei e azioni vengono registrati in modo sincronizzato.
Questi dati offrono ai modelli esempi di comportamenti coordinati dell’intero corpo. La raccolta è però costosa: i sensori devono essere calibrati, i timestamp allineati, i tentativi falliti contrassegnati e i diversi effettori documentati con precisione. Le 2.500 ore su dispositivi reali annunciate per WLA-1.0 sono quindi più significative di un semplice monte ore video. Conta soprattutto sapere se le registrazioni includono sufficiente varietà e abbastanza casi di errore.
X2-1.0 mostra un’elevata dinamica, ma non è ancora una prova di prodotto
Poco prima dell’annuncio di WLA, Unitree ha mostrato il più spettacolare UnifoLM-X2-1.0. Nel video, un G1 umanoide reagisce a un partner umano in una situazione di combattimento senza teleoperazione visibile. Il sistema dovrebbe prevedere i movimenti, pianificare ed eseguire azioni autonome in tempo reale.
La dimostrazione illustra perché i modelli del mondo siano interessanti per le interazioni altamente dinamiche. Non costituisce però una prova solida di autonomia generale. X2-1.0 non dispone ancora di un paper dettagliato, benchmark standardizzati o una roadmap open source confermata. Un video controllato non permette neppure di giudicare l’affidabilità su molti tentativi, in altri ambienti o davanti a eventi inattesi.
Che cosa significa l’apertura per ricerca e industria
Il rilascio simultaneo di codice, modelli e dataset può aumentare notevolmente l’utilità di UnifoLM. I gruppi di ricerca ottengono una base comune per studi di ablazione e confronti più precisi degli errori. Le aziende possono valutare se singoli componenti siano integrabili nei propri ambienti di sviluppo.
Quattro aree sono particolarmente interessanti per logistica e industria leggera:
- Picking flessibile: un modello potrebbe apprendere attività diverse di imballaggio, smistamento e preparazione con meno programmazione personalizzata.
- Dati sintetici: i modelli del mondo possono simulare varianti rare e casi di errore prima delle prove su un robot fisico.
- Coordinamento dell’intero corpo: gli umanoidi devono camminare, piegarsi, trasportare e controllare le mani contemporaneamente. Una policy comune può collegare questi sottoproblemi.
- Utensili intercambiabili: la generalizzazione tra mani e gripper differenti sarebbe particolarmente utile negli impianti con vari effettori terminali.
Sicurezza, tempo di ciclo, manutenzione e costi separano ancora una demo di ricerca dall’impiego produttivo. Un robot da magazzino non deve riuscire soltanto ogni tanto: deve lavorare in modo prevedibile per migliaia di cicli, riconoscere gli errori e passare a uno stato sicuro. Servono quindi dati indipendenti su tasso di successo, frequenza degli interventi, latenza e comportamento fuori dalla distribuzione di addestramento.
L’open source è un punto di partenza, non un marchio di qualità
L’apertura rende un modello più facile da esaminare, ma non automaticamente migliore o privo di rischi. Gli sviluppatori devono verificare separatamente le licenze di ogni checkpoint e dataset. Occorrono infrastruttura GPU adeguata, hardware robotico compatibile ed esperienza nel controllo in tempo reale. Protezione dei dati, sicurezza operativa e responsabilità diventano inoltre centrali quando videocamere e sistemi di apprendimento entrano in luoghi di lavoro reali.
È particolarmente importante separare il compito percepito dall’azione consentita. Un modello del mondo può prevedere futuri plausibili, ma non garantisce che il movimento scelto sia sicuro. Le applicazioni pratiche richiedono comunque limiti aggiuntivi, monitoraggio delle collisioni, autorizzazioni e registri tracciabili.
Conclusione
Con UnifoLM, Unitree sposta la competizione nella robotica umanoide dalle dimostrazioni hardware spettacolari a una base aperta di software e dati. WMA-0 modella le interazioni future, VLA-0 traduce percezione e linguaggio in azioni e WLA-1.0 dovrebbe riunire queste capacità in una policy più ampia per l’intero corpo.
I sei miliardi di parametri annunciati, gli oltre cinque milioni di esempi di reasoning, circa 2.500 ore di dati reali e 64 attività rendono WLA-1.0 un progetto ambizioso. Il suo valore non verrà dimostrato da un video, ma da test indipendenti: quanto generalizza? Con quale frequenza fallisce? Può essere trasferito ad altro hardware? Quali meccanismi di sicurezza servono nel funzionamento continuo?
Se i componenti aperti supereranno queste verifiche, UnifoLM potrebbe diventare una base comune importante per l’intelligenza incarnata. Fino ad allora rimane una promessa insolitamente ampia e, allo stesso tempo, un invito alla comunità robotica a misurarla.
Fonti
- Unitree: portale open source ufficiale
- GitHub: UnifoLM-WMA-0
- GitHub: UnifoLM-VLA-0
- Hugging Face: UnifoLM-WMA-0-Base
- Sina Technology: annuncio di UnifoLM-WLA-1.0, 10 settembre 2026
- Unitree: pagina prodotto e specifiche del G1
L’autore Nico Nuss si occupa dal 2001 di mobile computing e software per l’automazione. La sua pluriennale esperienza e il forte interesse per le tecnologie del futuro caratterizzano il suo lavoro sulla robotica e sull’intelligenza artificiale.