
Nvidia hat am 28. September 2026 eine Sicherheitsplattform vorgestellt, die autonomen KI-Agenten und Robotern technisch erzwingbare Grenzen setzen soll. Statt sich allein darauf zu verlassen, dass ein Modell Anweisungen befolgt, trennt die Open Agent Safety Platform die Entscheidungslogik von der Kontrolle ihrer Zugriffe. Gecko Robotics erprobt den Ansatz für industrielle Inspektionsroboter. Damit wird aus einer abstrakten Debatte über sichere KI eine konkrete Frage für Maschinen, die sich bewegen und in Anlagen eingreifen können.
In diesem Artikel
Was Nvidia tatsächlich vorgestellt hat
Die Plattform besteht aus zwei Ebenen. OpenShell ist eine quelloffene Laufzeitumgebung, in der ein KI-Agent nur auf ausdrücklich freigegebene Dateien, Netzwerke, Werkzeuge und Zugangsdaten zugreifen darf. Die Regeln werden außerhalb des Agentenprozesses durchgesetzt. Ein Prompt kann diese Grenzen daher nicht einfach umformulieren oder ignorieren.
Die zweite Ebene nennt Nvidia Sentry. Dabei handelt es sich um ein Referenzdesign für eine unabhängige Überwachung auf BlueField-4-DPUs. Diese separate Hardware soll das Verhalten eines Agenten beobachten und ihn laut Nvidia innerhalb von Millisekunden isolieren können, wenn er seine festgelegten Befugnisse überschreitet. Das Unternehmen spricht von einer Überwachung „außerhalb“ des Agenten und des Rechners, auf dem er arbeitet.
Für Robotik ist diese Trennung wichtig. Ein Sprachagent, der einen falschen Dateizugriff versucht, verursacht ein digitales Sicherheitsproblem. Ein physischer Agent kann zusätzlich Motoren, Greifer oder mobile Plattformen steuern. Seine Fehler können Anlagen beschädigen oder Menschen gefährden. Softwareberechtigungen ersetzen deshalb keine funktionale Maschinensicherheit, können aber eine zusätzliche Barriere bilden.
Gecko Robotics bringt die Idee in die physische Welt
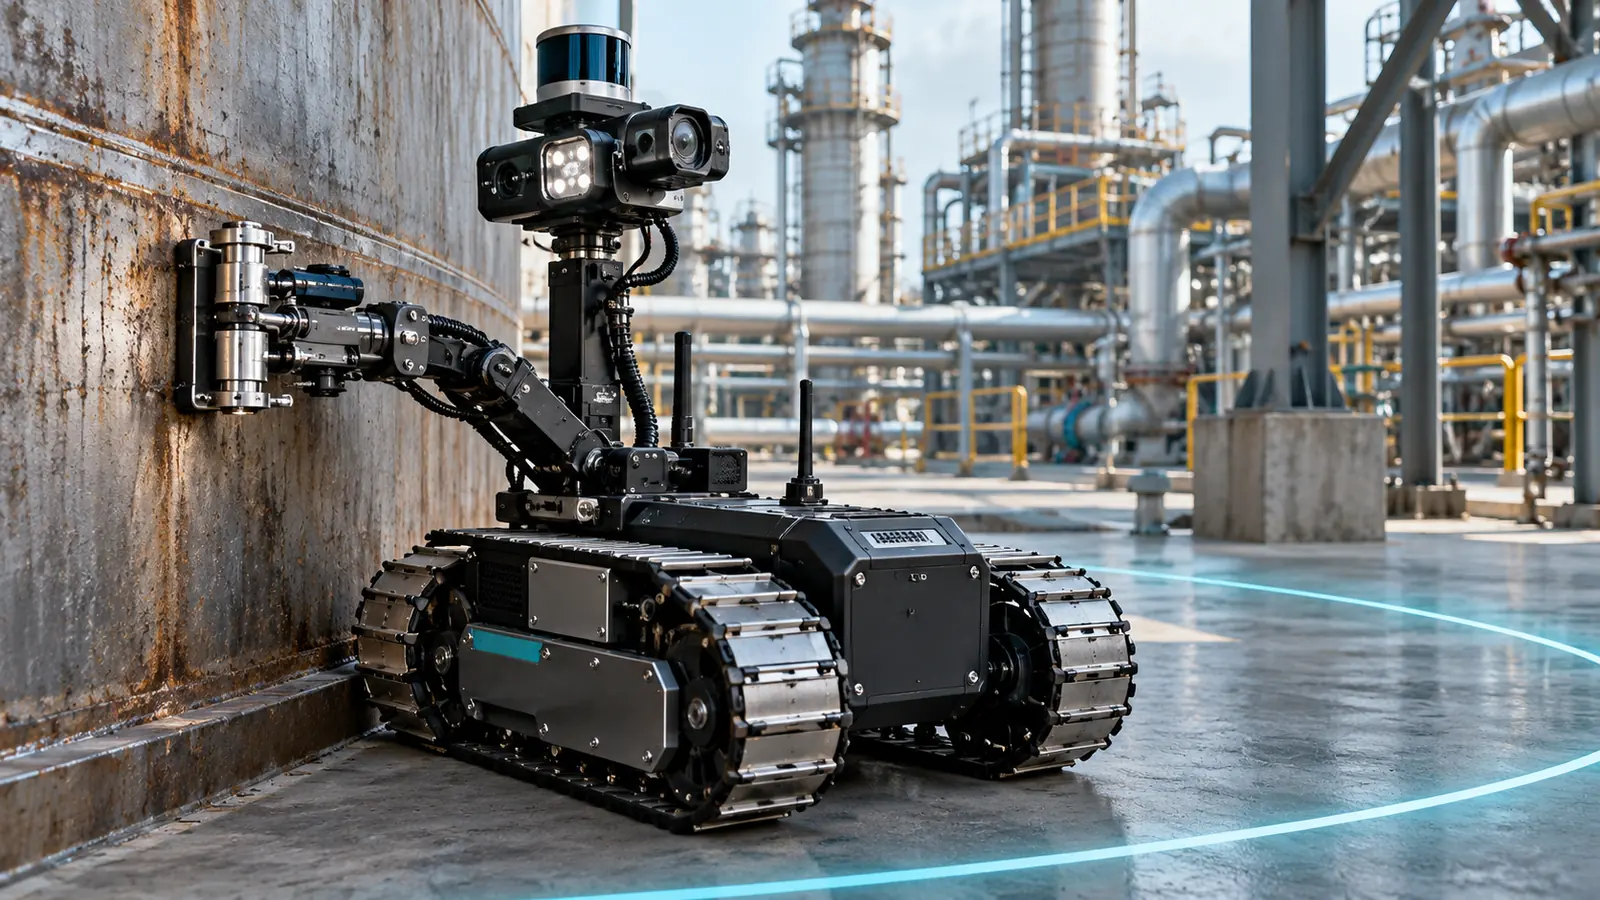
Gecko Robotics gehört zu den Unternehmen, die OpenShell in einem Robotikkontext untersuchen. Gecko entwickelt Inspektionssysteme für große Industrieanlagen. Der Komodo-Roboter ist für Prüfaufgaben an kritischer Infrastruktur vorgesehen, bei denen Sensoren Oberflächen und Bauteile erfassen.
Nach Angaben des Unternehmens soll OpenShell dabei helfen, die Rechte eines zunehmend autonomen Systems klar zu begrenzen. Denkbar ist beispielsweise, dass ein Roboter Sensordaten lesen und eine geplante Route berechnen darf, aber keine Wartungsdaten verändern oder außerhalb eines festgelegten Bereichs arbeiten kann. Entscheidend ist: Gecko beschreibt bislang eine Zusammenarbeit und technische Erprobung. Ein unabhängig dokumentierter Dauerbetrieb mit veröffentlichten Fehler- oder Eingriffsquoten liegt nicht vor.
Warum ein sicherer Prompt nicht genügt
Moderne Roboter erhalten häufiger offene Aufgaben statt einer vollständig vorprogrammierten Bewegungsfolge. Ein System soll etwa „diese Anlage prüfen“, selbst Teilaufgaben planen und verschiedene Werkzeuge nutzen. Je größer dieser Handlungsspielraum wird, desto schwerer ist es, jede mögliche Aktion im Voraus zu testen.
Eine Anweisung wie „verlasse den freigegebenen Ordner nicht“ ist keine harte Sicherheitsgrenze. Das Modell kann eine Situation missverstehen, ein Werkzeug falsch aufrufen oder durch unerwartete Eingaben zu einer anderen Entscheidung kommen. OpenShell verfolgt deshalb ein Nullvertrauensprinzip: Nicht die Absicht des Agenten entscheidet, sondern eine externe Richtlinie. Was nicht erlaubt ist, soll technisch blockiert werden.
Der Ansatz ähnelt etablierten Schutzschichten aus Rechenzentren und Betriebssystemen. Neu ist vor allem die Verbindung mit Agenten, die längere Aufgabenketten selbständig ausführen, und mit Robotern, deren Aktionen die physische Umwelt verändern.
Was die Plattform nicht absichert
Hier liegt die wichtigste Grenze der Ankündigung. Zugriffskontrolle kann verhindern, dass ein Agent eine gesperrte Schnittstelle verwendet. Sie erkennt aber nicht automatisch, ob eine Kamerawahrnehmung falsch ist, eine Greifbewegung zu viel Kraft ausübt oder ein Fahrweg mechanisch unsicher ist. Dafür bleiben klassische Maßnahmen nötig: Not-Halt, Geschwindigkeits- und Kraftbegrenzung, sichere Steuerungen, Schutzräume, redundante Sensorik und eine anwendungsspezifische Risikobeurteilung.
Auch formale Richtlinien sind nur so gut wie ihre Definition. Wird ein Roboter für einen zu großen Arbeitsbereich freigeschaltet, arbeitet er möglicherweise regelkonform und trotzdem gefährlich. Zu enge Rechte können dagegen produktive Aufgaben blockieren. Die praktische Herausforderung besteht darin, Befugnisse so zu formulieren, dass sie überprüfbar sind und dennoch die gewünschte Arbeit zulassen.
Der Alpha-Bionic-Blick: Sicherheit wird zur Systemarchitektur
Die entscheidende Neuigkeit ist nicht, dass Nvidia eine weitere KI-Sicherheitssoftware veröffentlicht. Relevant ist die Verschiebung der Verantwortung. Sicherheit soll nicht mehr nur eine Eigenschaft des Modells oder seines Trainings sein. Sie wird auf mehrere voneinander getrennte Ebenen verteilt: Modell, Agentenlaufzeit, Betriebssystem, Netzwerk, Hardwareüberwachung und mechanische Robotersicherheit.
Für europäische Industrieanwender könnte diese Architektur interessant werden, weil sie Zuständigkeiten nachvollziehbarer macht. Ein Betreiber kann festlegen, auf welche Systeme ein Roboter zugreifen darf, Änderungen protokollieren und Befugnisse für verschiedene Aufgaben trennen. Das erleichtert Audits. Es ersetzt jedoch weder eine CE-konforme Maschinenbewertung noch den Nachweis, dass die konkrete Anwendung sicher funktioniert.
Der nächste belastbare Schritt wären veröffentlichte Tests mit realen Robotern: Welche gefährlichen Aktionen wurden zuverlässig verhindert? Wie häufig blockierte das System zulässige Arbeit? Was geschieht bei Netzwerkfehlern, manipulierten Sensordaten oder einem Ausfall der Überwachungshardware? Erst solche Daten zeigen, ob aus dem überzeugenden Architekturprinzip ein industrieller Sicherheitsgewinn wird.
Was jetzt zählt
Nvidia verschiebt die Debatte von freiwilligen Modellregeln zu technisch erzwungenen Befugnissen. Für Physical AI ist das ein sinnvoller Schritt, weil ein autonomer Roboter nicht sein eigener Sicherheitsprüfer sein sollte. Die Zusammenarbeit mit Gecko Robotics bringt die Idee näher an reale Anlagen. Noch bleibt sie aber eine Integration in Entwicklung, kein nachgewiesenes Schutzsystem für den unbeaufsichtigten Dauerbetrieb.
Quellen
- Nvidia: Open Agent Safety Platform, 28. September 2026
- Nvidia Technical Blog: OpenShell und Sentry, 28. September 2026
- Gecko Robotics: Safety at the Edge, 28. September 2026
- Associated Press: Funktionsweise und Grenzen, 28. September 2026